Qué es este artículo y de dónde viene
Atribución. Este artículo es un análisis de GeoSpectral basado en dos materiales de DJI Enterprise: la página «DJI Geospatial Mining Solution» de su sitio Enterprise Insights y la presentación técnica «DJI Geospatial Mining Solution» (junio de 2026). La solución, los casos, las cifras y las imágenes son de DJI Enterprise; el texto y el criterio para México son nuestros. Para ver el original, el video y los modelos 3D, visita la página de DJI.
DJI propone usar drones en todo el ciclo de vida de una mina, no solo para medir acopios. Su argumento parte del contexto del sector: según la presentación, hay más de 15,000 minas activas en el mundo, el mercado crece año con año y la escasez de mano de obra empuja los costos hacia arriba de forma sostenida. Los drones, dice, ya se usan cada vez más en minería.
La propuesta asigna a cada fase un problema central:
| Fase | Problema que señala DJI | Qué propone medir |
|---|---|---|
| Exploración y construcción | Prospección lenta | Relieve, temperatura superficial y anomalías magnéticas |
| Barrenación y voladura | Mineral desperdiciado | Terreno previo, malla de barrenos y fragmentación |
| Carga y acarreo | Alto costo de energía | Estado de caminos, rutas y acopios |
| Gestión de la operación | Falta de gestión de riesgos | Avance diario, volúmenes y toneladas |
| Monitoreo de seguridad | Respuesta lenta | Geometría de taludes y deformación |
| Cierre y restauración | Inestabilidad del terreno | Avance de restauración, drenaje y evidencia |
Los cuatro argumentos de la solución
Más allá de los equipos, DJI sostiene la propuesta en cuatro ideas:
- Ciclo completo: la misma familia de equipos cubre levantamiento y transporte, gestión de la operación y restauración, de modo que todas las fases hablan el mismo «idioma de datos».
- Hardware, software y plataforma: opciones de entrada y profesionales, con un costo de adquisición menor que los métodos tradicionales, según DJI.
- Varias salidas de datos: levantamientos, evidencia de seguridad, fotos de avance, video, vectores y ráster, compatibles con los flujos de trabajo existentes.
- Interfaces de desarrollo: PSDK, MSDK y ESDK para ampliar hardware, y las API de DJI Terra y de la nube para integrarse con otras plataformas de minería inteligente.
El último punto importa más de lo que parece. En una mina, el dron rara vez es el sistema principal: lo es el software de planeación, el de voladura o el de despacho. La pregunta práctica es si los datos del dron entran limpios a esos sistemas.
1. Exploración: del satélite al dron y al suelo
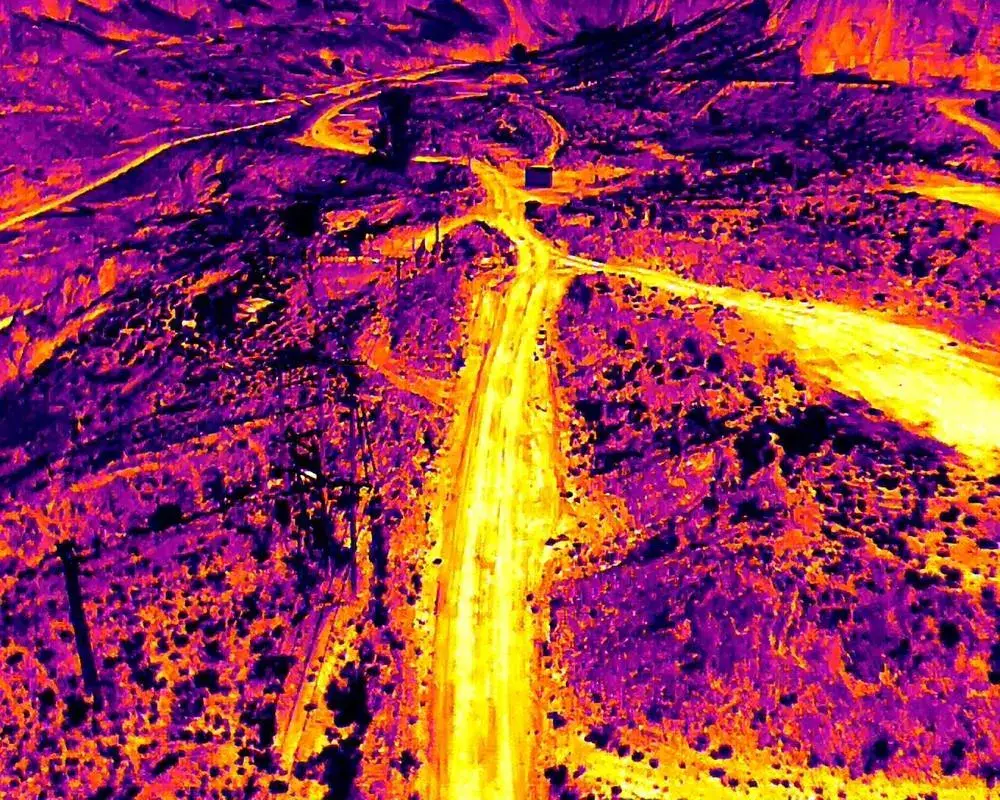
La prospección geológica se apoya cada vez más en percepción remota satelital (hiperespectral e infrarrojo térmico) para cubrir grandes áreas, seguida de verificación manual en campo. DJI señala cuatro límites: la baja precisión de las campañas magnéticas terrestres por la separación entre muestras, la poca información del subsuelo que dan la estación total y el GPS, la dificultad de integrar datos de varias fuentes y los sitios agrestes sin infraestructura.
El método «espacio–aire–suelo». La presentación describe un flujo para identificar vetas de minerales de tantalio y niobio, difíciles de distinguir porque suelen ser depósitos pequeños u ocultos con poca alteración visible. Combina tres capas:
| Capa | Fuente | Para qué sirve |
|---|---|---|
| Espacio | Landsat 8 (lanzado en 2013, cobertura global cada 16 días, sensores OLI y TIRS con 11 bandas) | Cobertura regional de infrarrojo térmico |
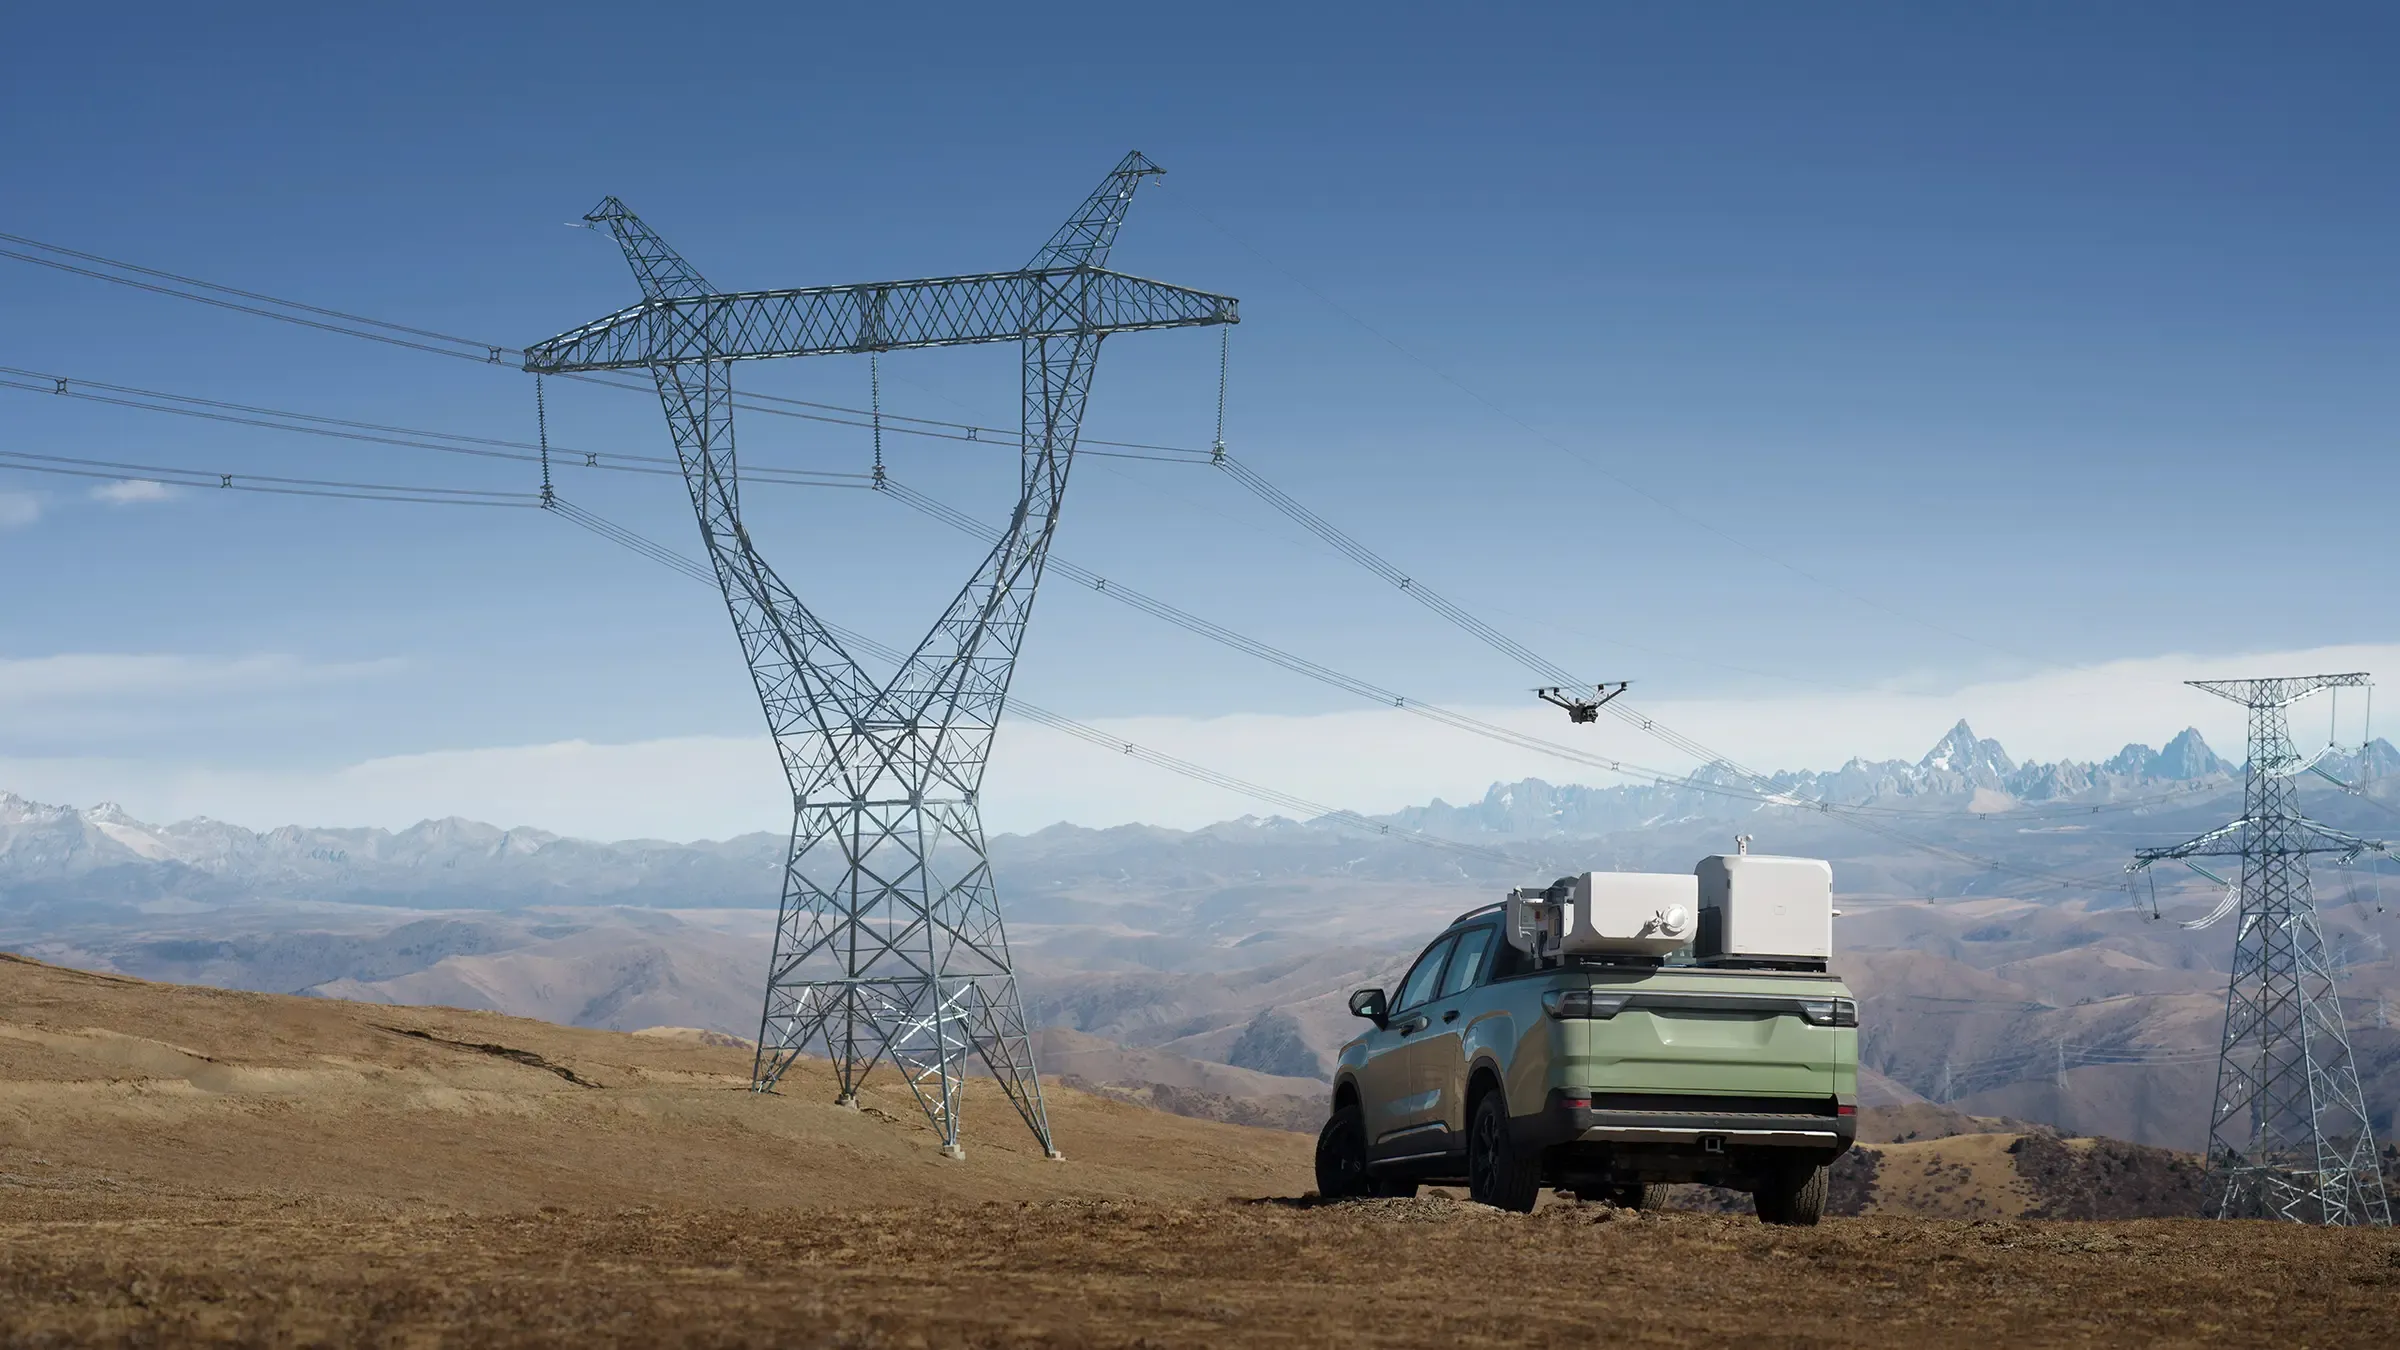
| Aire, térmico | Zenmuse H30T, volado justo después del paso del satélite | Temperatura de mayor precisión a baja altura |
| Aire, relieve | Zenmuse L3 (LiDAR) | Modelo de elevación de 1 m, frente a los 30 m del modelo abierto ASTER |
| Suelo | Espectrómetro infrarrojo de mano y muestreo | Calibrar y validar las conclusiones |
La lógica es que la emisividad medida por satélite está muy afectada por la atmósfera y por las sombras del relieve. El dron aporta temperatura y terreno precisos a baja altura para corregir esa señal.
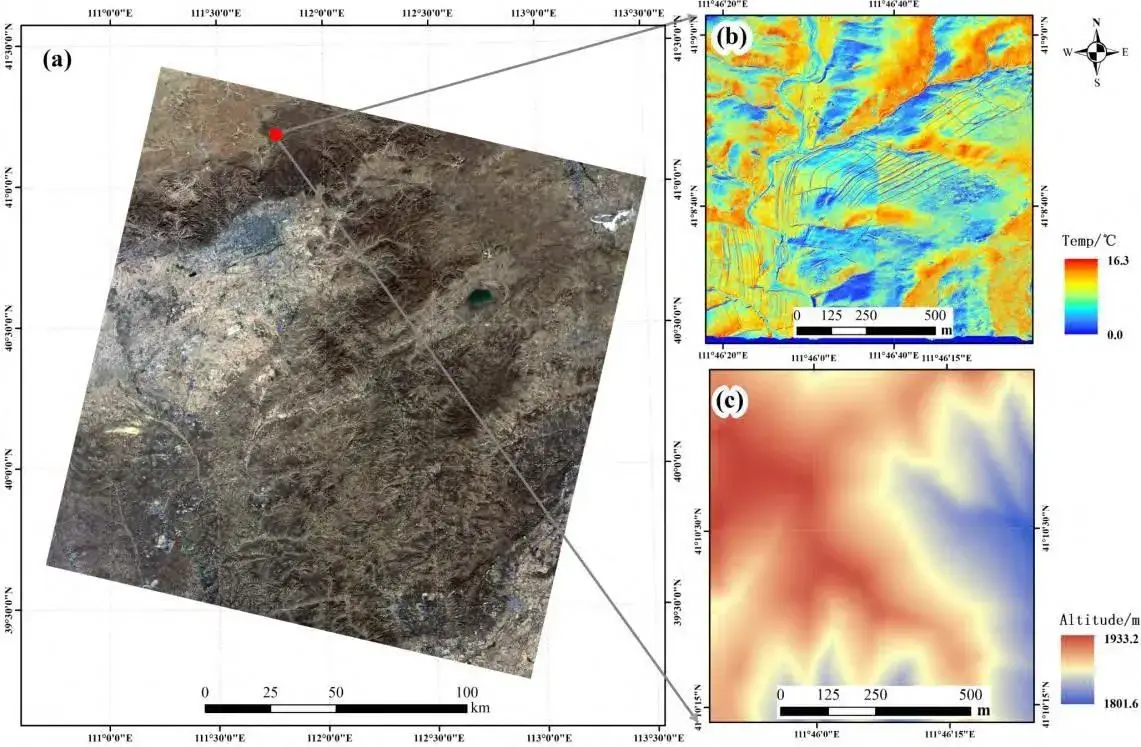
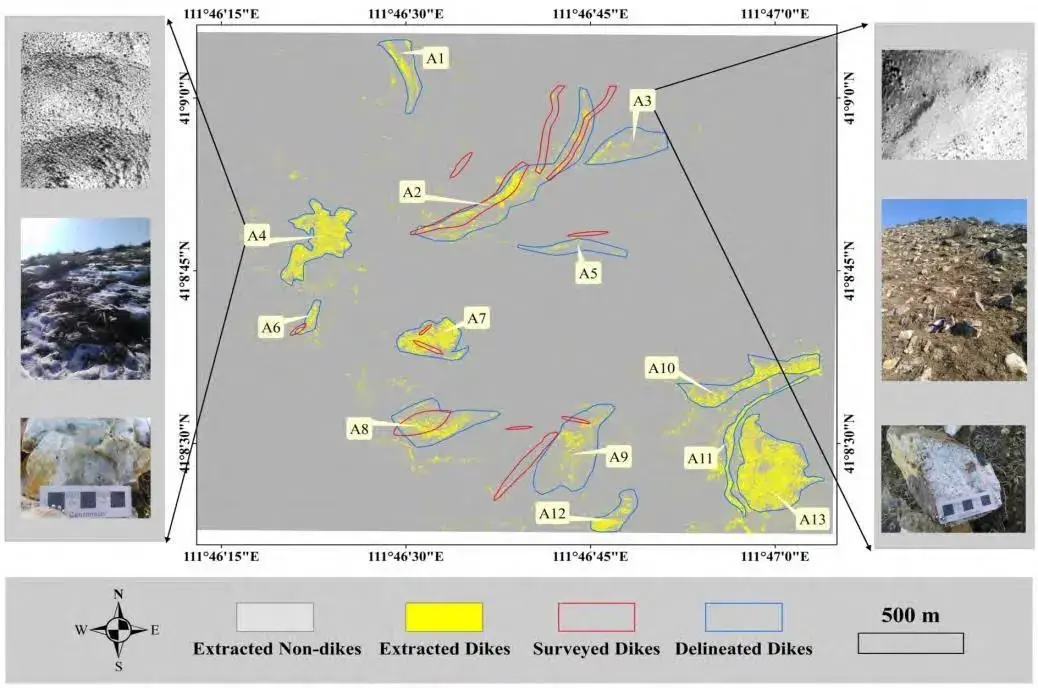
Resultado reportado (monte Hutou, China): tras corregir los datos satelitales con la térmica de la H30T, DJI reporta una exactitud de identificación de 93 % y el doble de vetas encontradas frente a la prospección manual tradicional, como apoyo a la exploración de vetas de molibdeno y plomo.
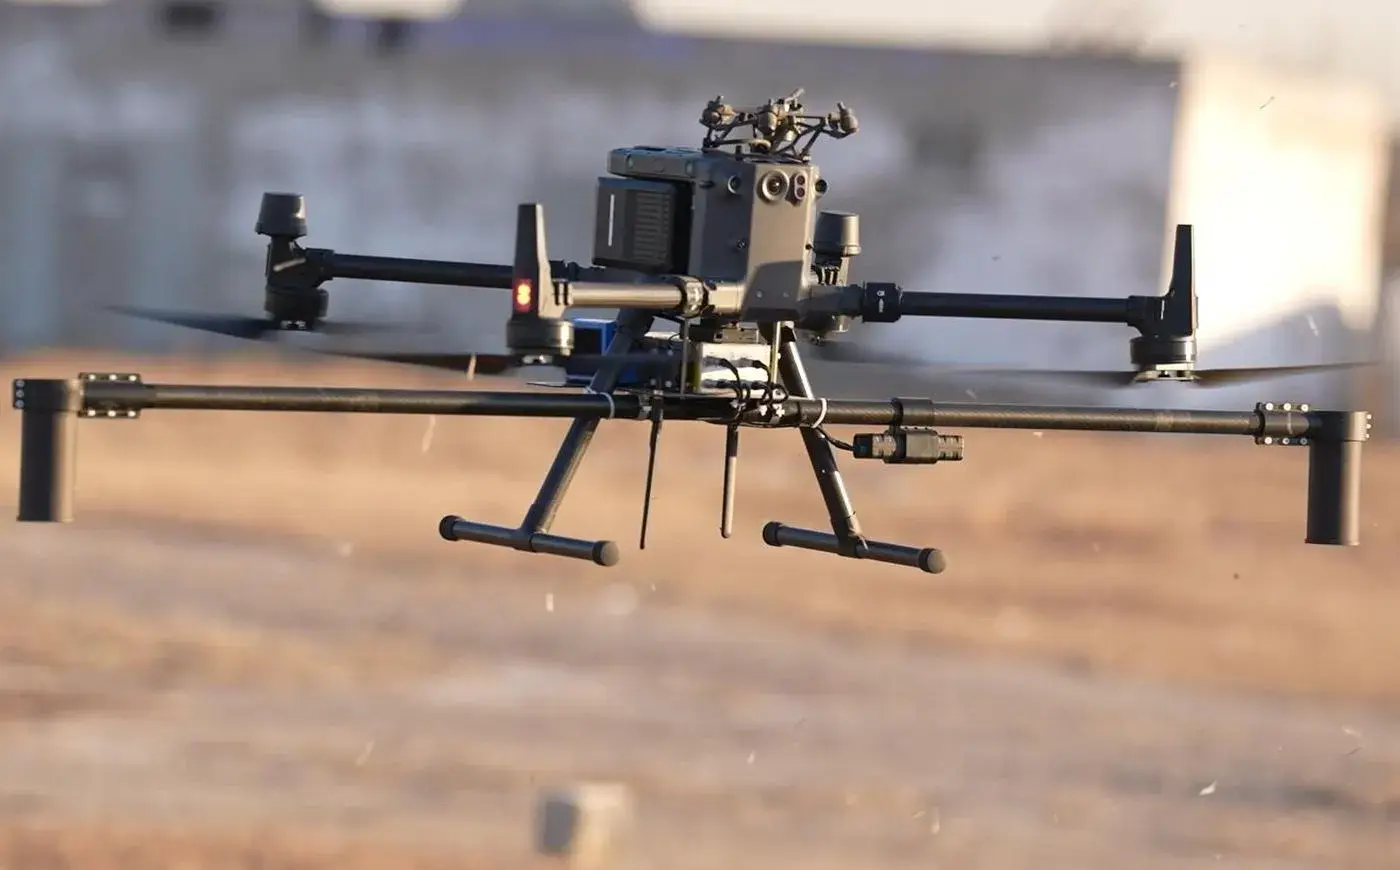
Ampliación con sensores de terceros. La presentación muestra un Matrice 400 o 350 con un sensor aeromagnético (UFO-CS) en un área de 4 km² con 800 m de desnivel: vuelo a 8 m siguiendo el modelo de superficie, ocho vuelos al día. Los datos se preprocesan en Archon para obtener el mapa de anomalías magnéticas y se integran con el modelo 3D en ArcGIS Pro.
2. Barrenación y voladura: medir antes, durante y después
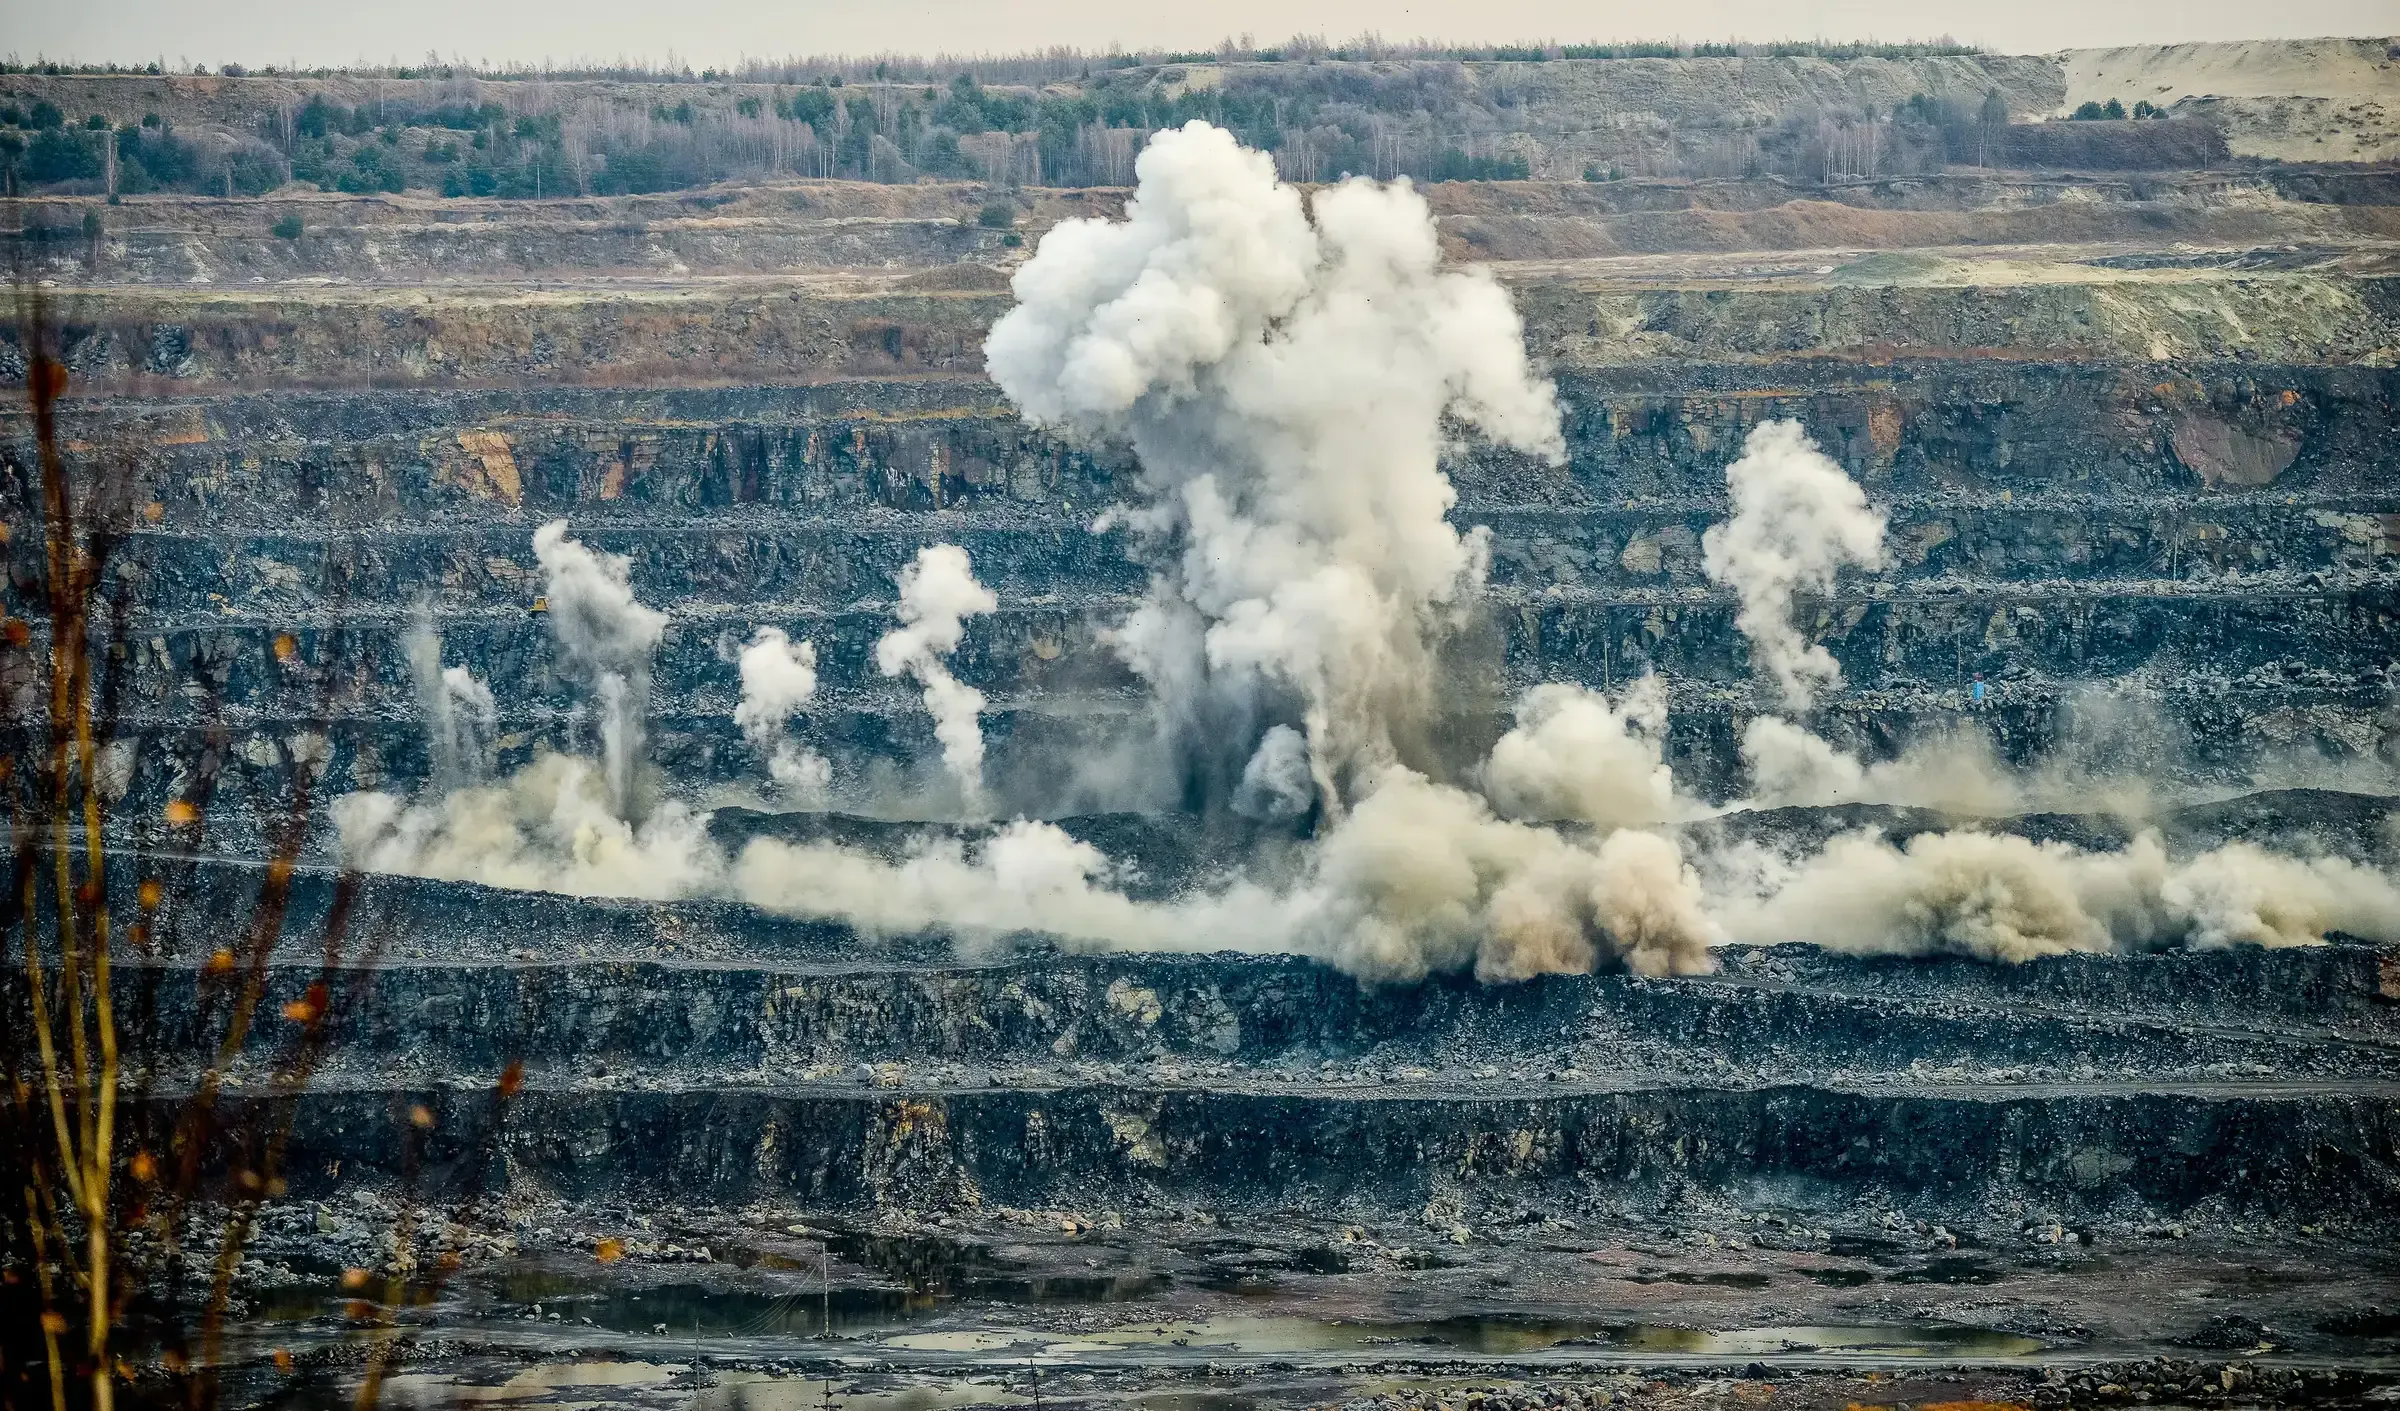
La voladura a cielo abierto se diseña según las propiedades de cada capa de roca. Si la barrenación es imprecisa o el resultado es difícil de estimar, aparecen sobrecostos, mineral desperdiciado y más riesgo. DJI presenta dos casos.
Minas en Sudáfrica. El Matrice 4E levanta el terreno y el 4T hace patrullajes de seguridad, con una cobertura de gestión de voladura de 3 km. La D-RTK 3 da posicionamiento centimétrico al dron, sirve para colocar puntos de control y para trazar la malla de barrenos. DJI Terra reconstruye el modelo 3D y 3DMine lo usa para diseñar la voladura y pronosticar el resultado: diseño previo, control de barrenación y evaluación posterior.
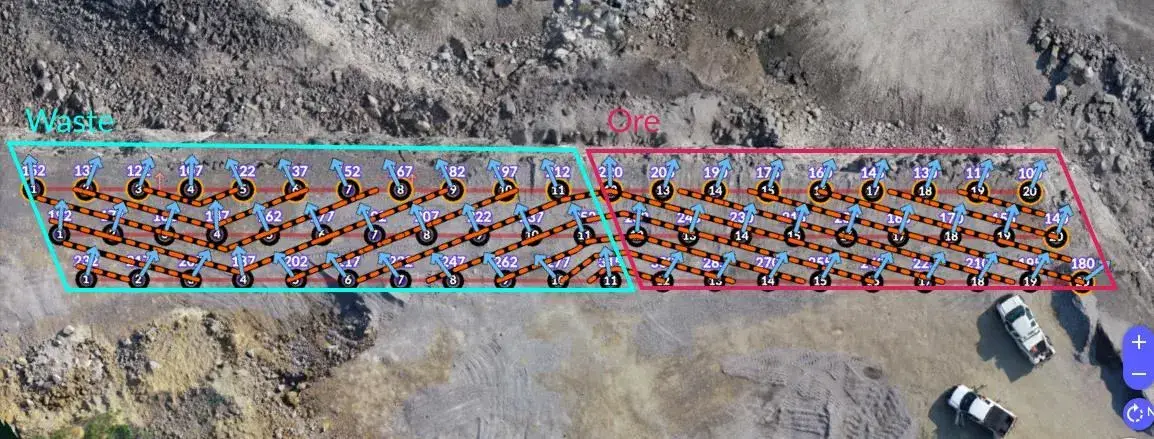
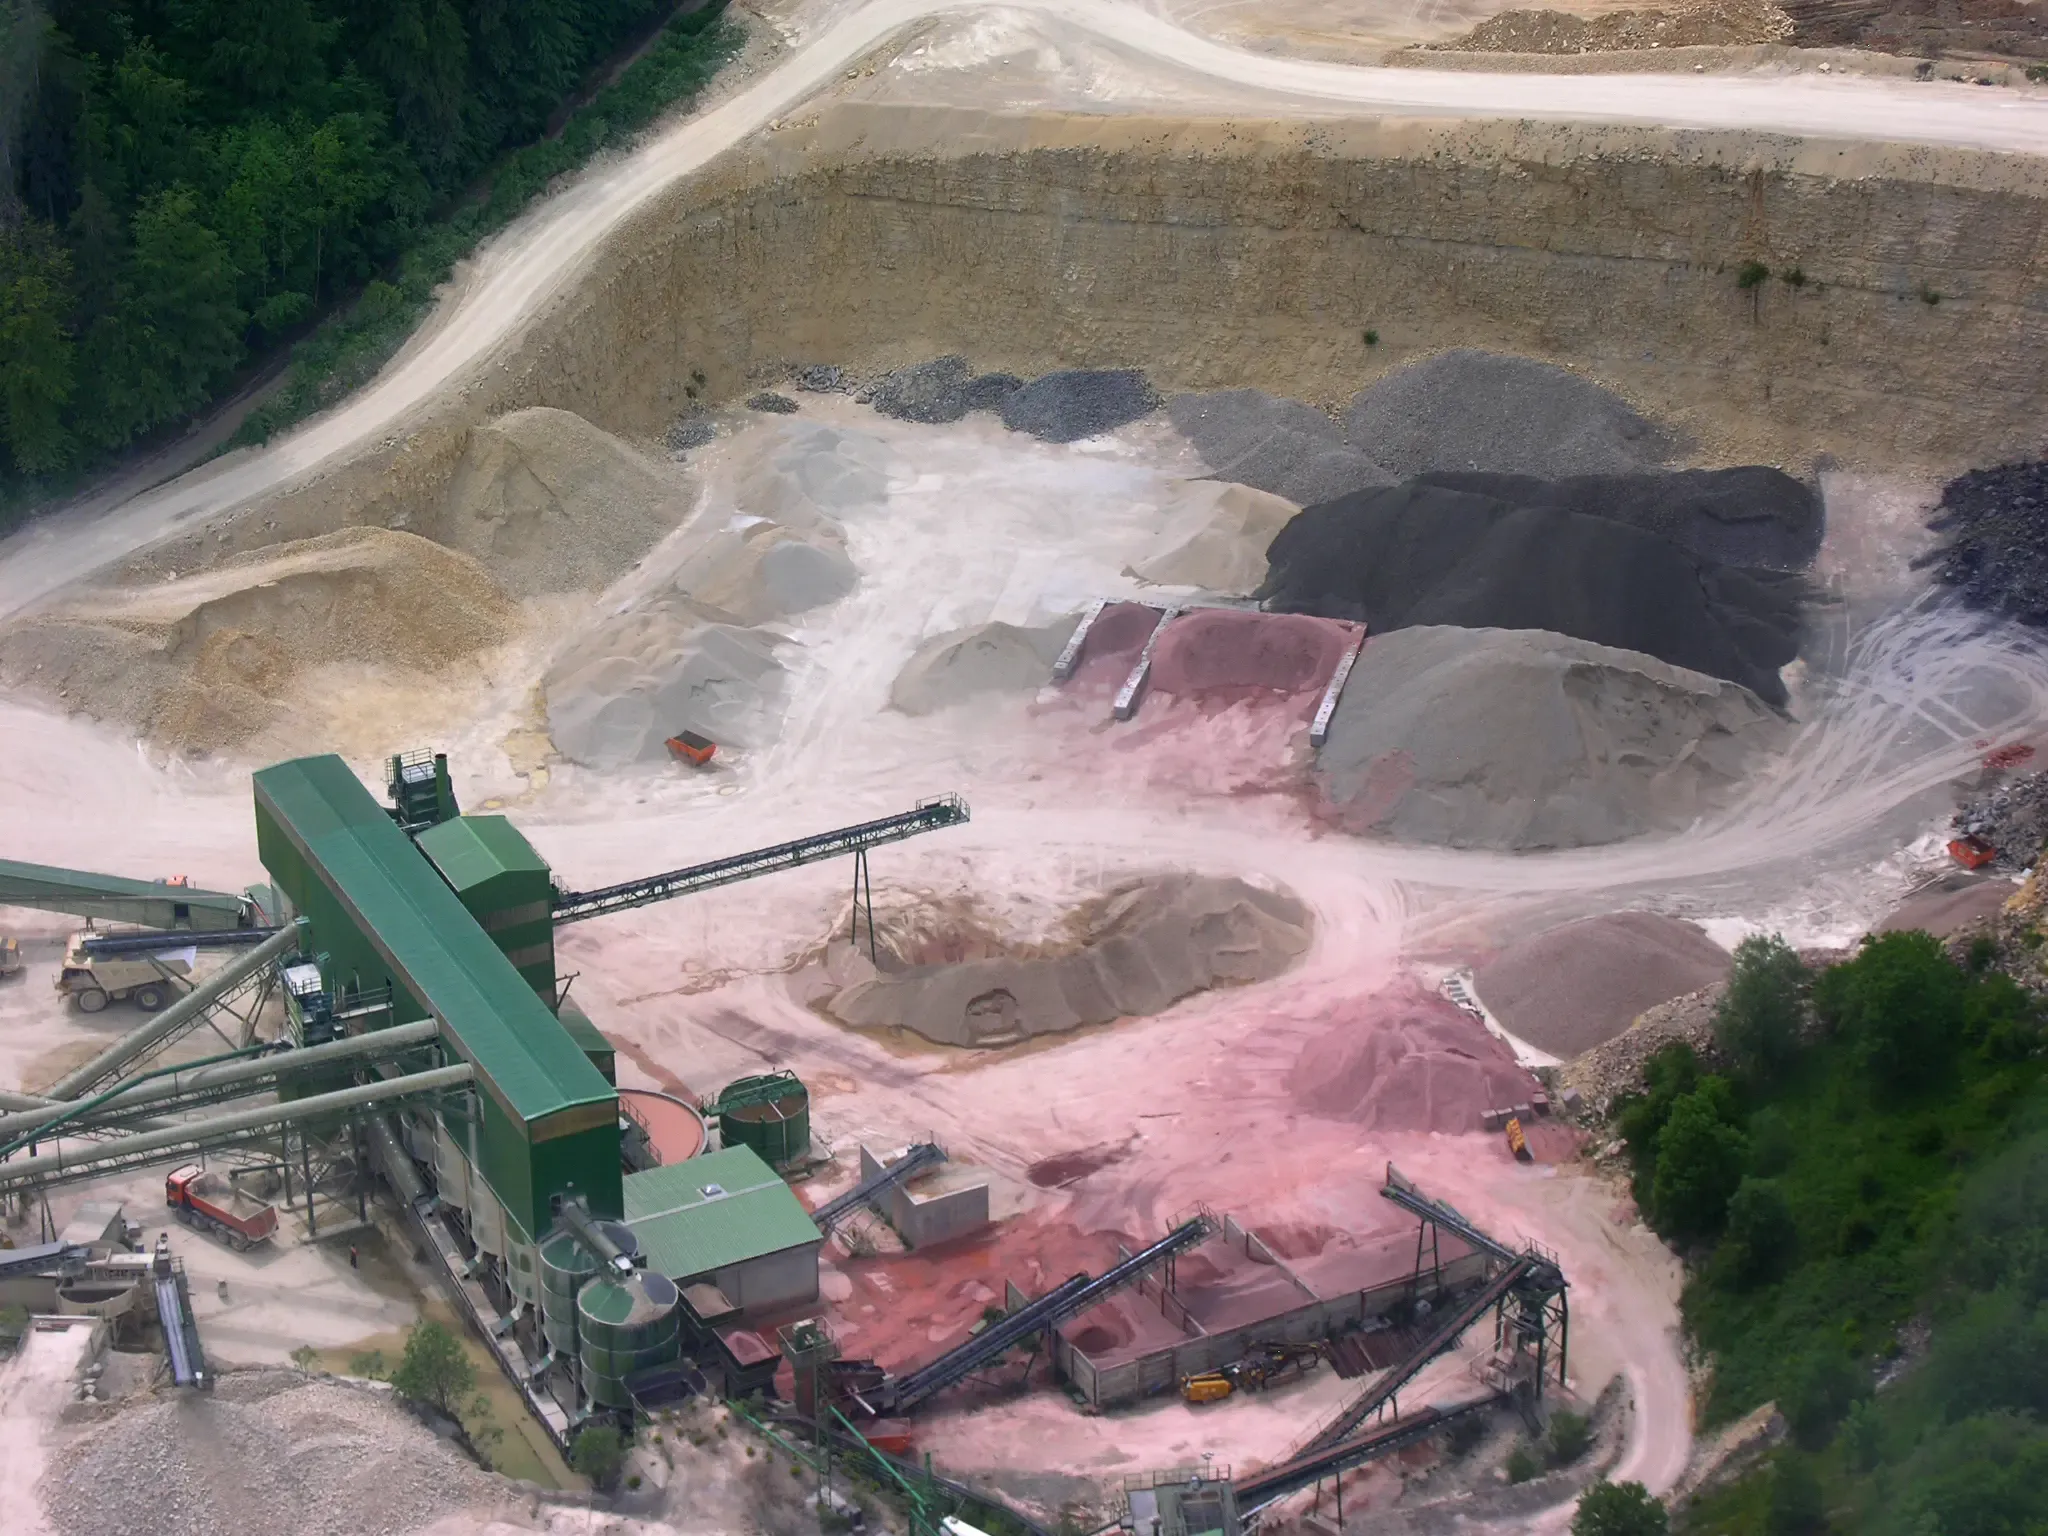
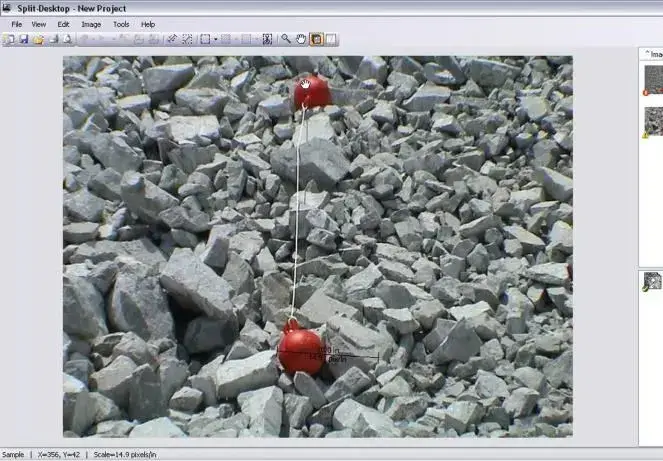
Minas de hierro de Tangshan (China). Aquí el objetivo es una fragmentación uniforme: los bloques demasiado grandes reducen la eficiencia de carga. El método tradicional muestrea a mano y ajusta la carga por experiencia, lo que tiende a usar explosivo de más. La solución de DJI levanta el área con el Matrice 400 y la L3, mide la fragmentación en fotos aéreas con Hexagon SPLIT (segmentación automática con marcadores de escala y curva de distribución de tamaños) y simula la voladura en 3DMine. Un hallazgo práctico: pasar de una a tres muestras por área mejora mucho la exactitud; más de tres apenas aporta, así que tres por área de voladura es lo óptimo.
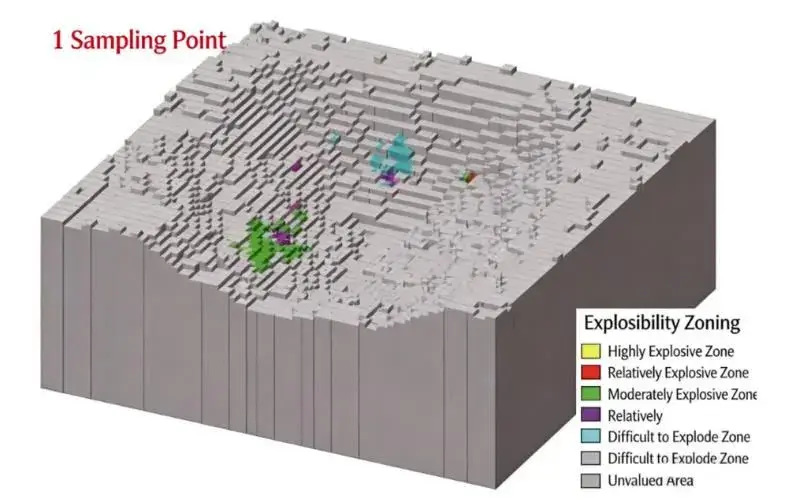
La presentación compara el consumo de explosivo real con el predicho a partir del dron en diez áreas:
| Área | Roca y facilidad de voladura | Real (kg/m³) | Predicho (kg/m³) | Error absoluto |
|---|---|---|---|---|
| 1. Muro sur | Cuarcita magnetítica, difícil | 1.05 | 0.99 | 0.06 |
| 2. Muro sur | Cuarcita hematítica, difícil | 0.90 | 0.95 | 0.05 |
| 3. Muro noroeste | Arenisca cuarzosa, fácil | 0.53 | 0.64 | 0.11 |
| 4. Muro suroeste | Roca mixta, fácil | 0.47 | 0.13 | 0.34 |
| 5. Muro suroeste | Roca mixta, fácil | 0.55 | 0.29 | 0.26 |
| 6. Muro noreste | Leptita de biotita, media | 0.59 | 0.58 | 0.01 |
| 7. Muro este | Leptita de biotita, media | 0.77 | 0.68 | 0.09 |
| 8. Muro sureste | Leptita de biotita, media | 0.78 | 0.67 | 0.11 |
| 9. Muro sureste | Cuarcita hematítica, difícil | 1.02 | 1.12 | 0.10 |
| 10. Muro sureste | Cuarcita magnetítica, muy difícil | 1.09 | 1.18 | 0.09 |
Nuestra lectura de la tabla: DJI reporta un error medio de 0.15 kg/m³; con los diez valores publicados, el promedio sale en 0.12 kg/m³. En ocho áreas el error es de 0.11 o menos, pero en las dos de roca mixta (4 y 5) la predicción se queda muy corta: 0.13 frente a 0.47 real. Es decir, el método funciona mejor en roca homogénea. Antes de ajustar cargas con él, conviene calibrarlo con tu propia geología.
3. Carga y acarreo: caminos como gemelo digital
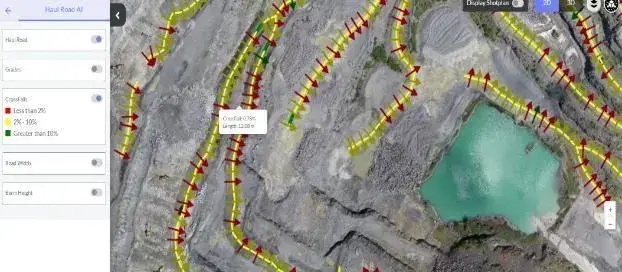
DJI atribuye el costo alto del acarreo a la falta de datos: caminos con defectos que la inspección manual no detecta a tiempo (más desgaste de llantas y combustible), cargas juzgadas a ojo (camiones sobrecargados o subcargados), acopios medidos a mano con poca exactitud y riesgo, y taludes y caminos sin monitoreo en tiempo real.
Con Strayos propone un ciclo cerrado en tres pasos:
- Captura: el Matrice 4E levanta toda la red de caminos con imágenes de alta resolución del pavimento; el RTK o PPK a bordo da exactitud de grado topográfico. DJI habla de más de 80 % de eficiencia en campo, sin detallar contra qué se mide.
- Optimización: Strayos procesa automáticamente un gemelo digital 3D, detecta defectos con IA, genera un mapa de riesgo por grados y exporta entregables a los sistemas de la mina.
- Verificación: se vuelve a volar y se cruza con datos de los camiones para confirmar la reducción real de costo de llantas y combustible.
Para los acopios, el principio es el mismo que explicamos en cálculo de volúmenes con dron: la superficie se mide igual cada vez, y la diferencia entre fechas es lo que se reporta.
4. Gestión de la operación: del turno al dato diario
La gestión minera es una negociación constante entre el plan y la realidad. DJI identifica cuatro fallas: peligros y controles temporales que se pierden entre turnos, revisiones desiguales de equipo, falta de tableros automáticos de indicadores y flujos desconectados entre exploración y procesamiento.
Caso de huecos de explotación (goaf). En minas de carbón subterráneas, los huecos que deja la extracción provocan grietas en superficie que con el tiempo se llenan de agua o dejan pasar aire. La solución de DJI combina un Dock 3 con vuelos programados o activados por anomalías para seguir la propagación de grietas las 24 horas, DJI Terra para generar modelos de superficie y medir las grietas, y API de nube para enviar datos a sistemas de gestión y modelos BIM.
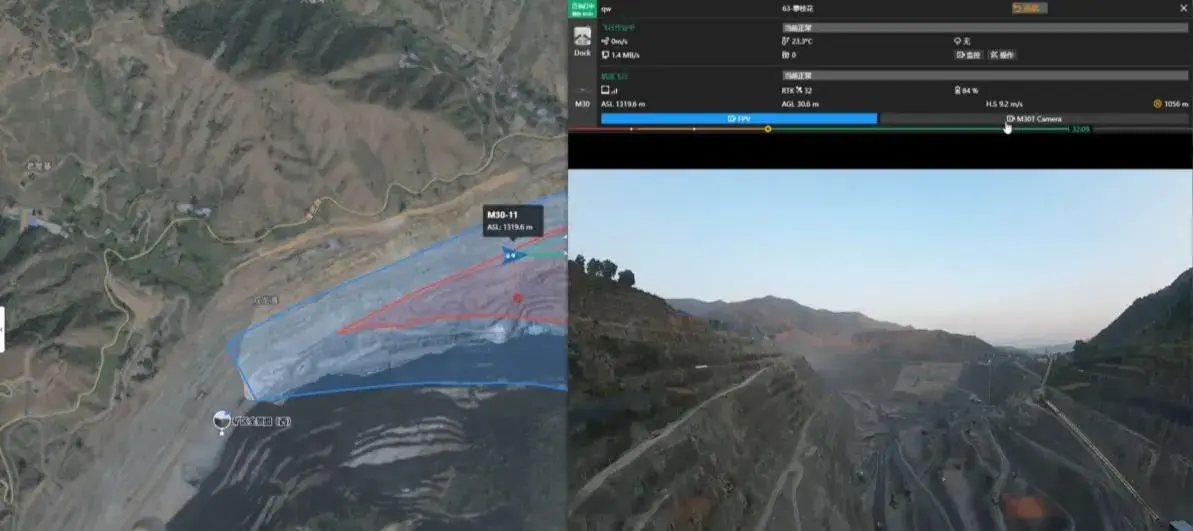
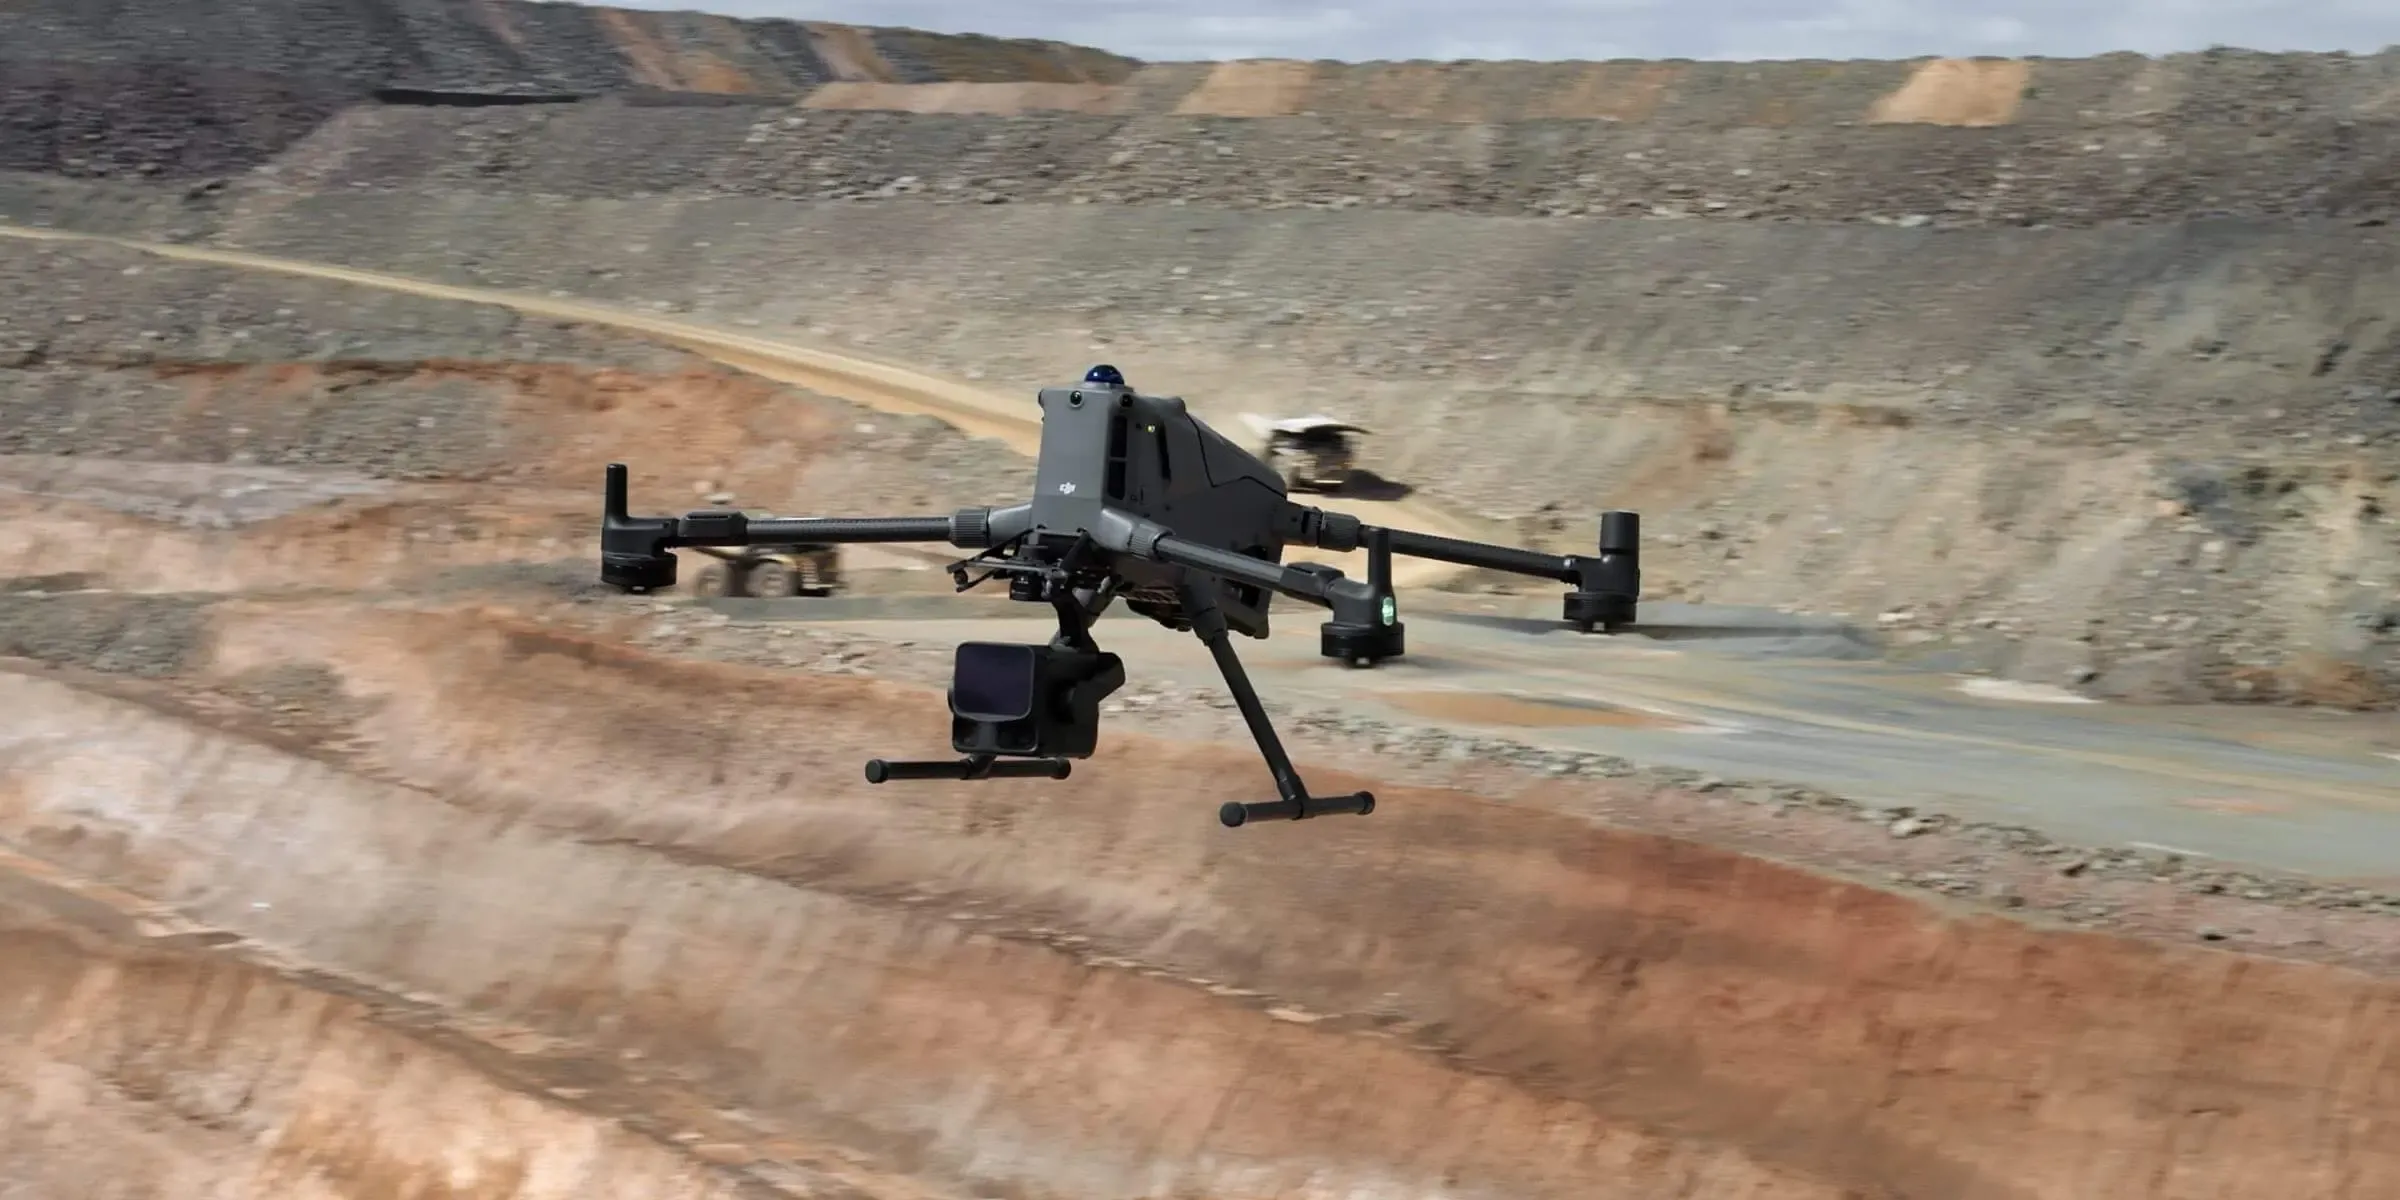
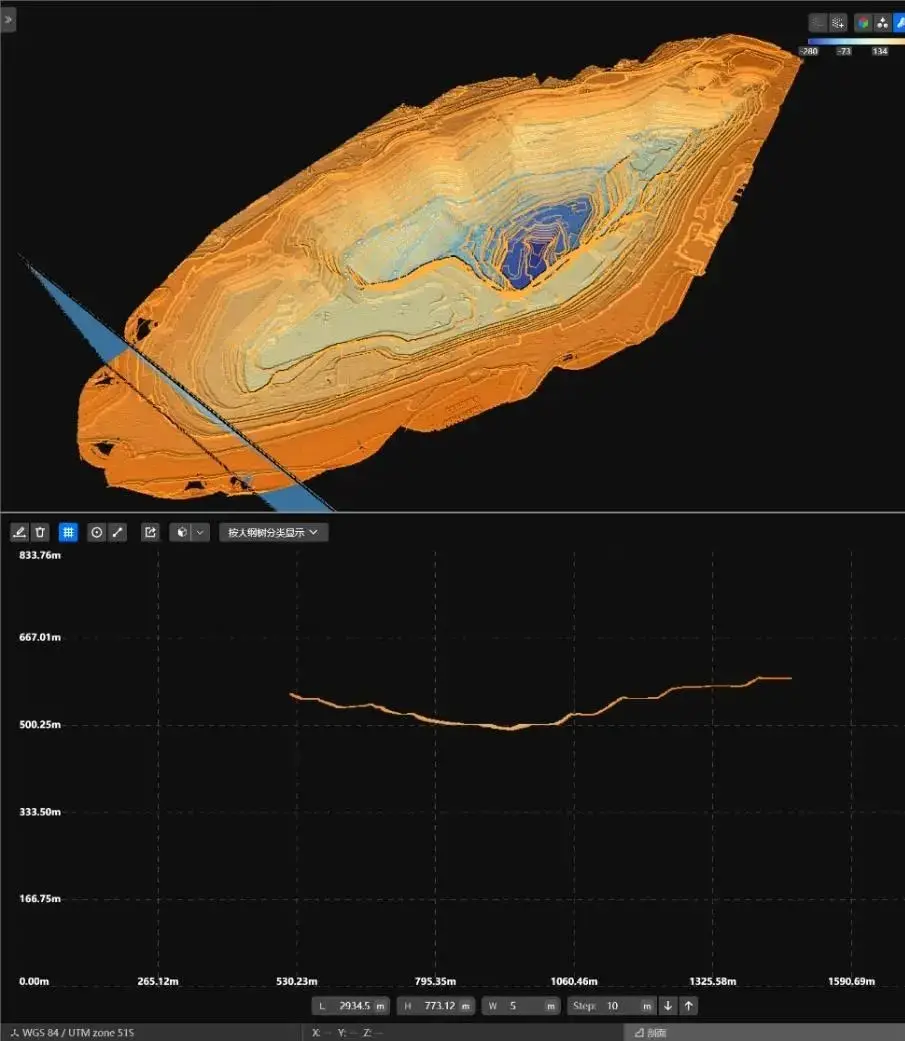
Caso KCGM (oro, Australia): indicadores de producción diarios. El dueño necesitaba cifras diarias más allá del reporte de turno: material movido, avance del tajo y cambio en acopios, dentro de una ventana de cinco horas que encaja con despacho y planeación. La configuración: Matrice 400 con Zenmuse L3 y D-RTK 3, rutas generadas en DJI Pilot 2 a partir del límite del tajo en KML, y escaneo de largo alcance sobre bancos y paredes altas.
Las salidas son nube de puntos, malla 3D, ortomosaico y modelo de superficie, que se convierten en un reporte diario de volumen y tonelaje (con factores de densidad acordados), puntos calientes de cambio y un paquete de evidencia para conciliar con contratistas. Es la misma lógica de FlightHub 2 como evidencia de operación.
El caso KCGM, en dos versiones
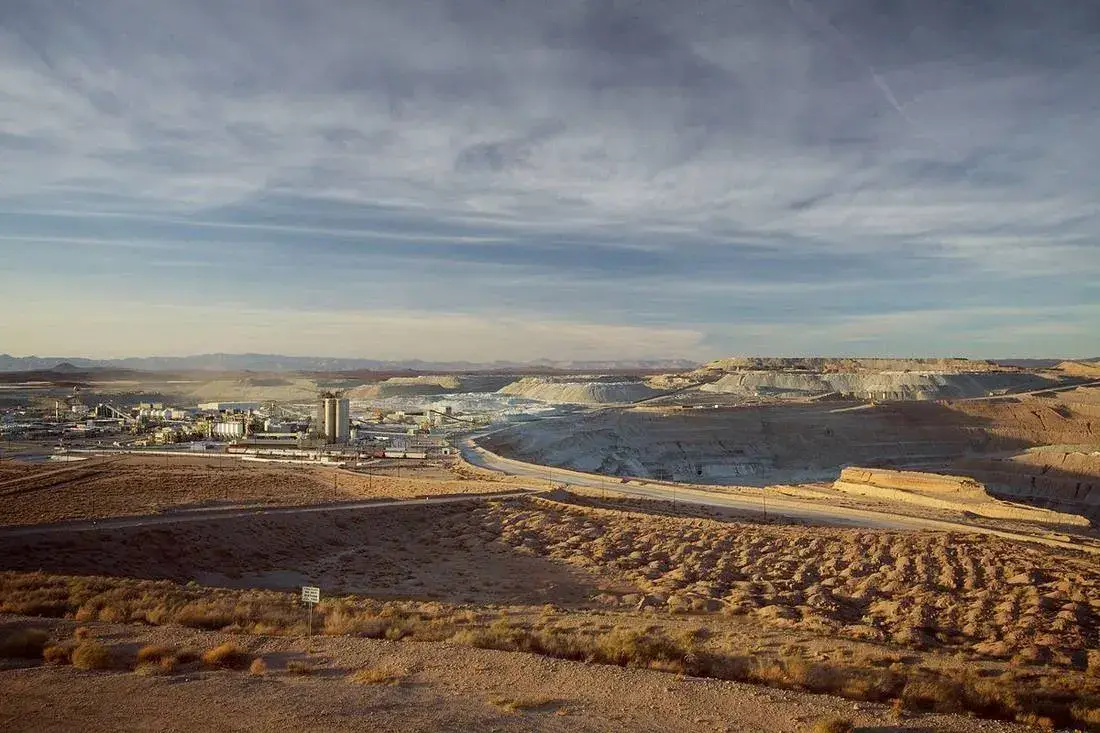
La página web presenta el Super Pit de KCGM, en Kalgoorlie (Australia Occidental), como un tajo de 3.5 km de largo, 2.5 km de ancho y 650 m de profundidad, levantado en un vuelo de 15 minutos desde el borde. Antes, el equipo de topografía manejaba cerca de una hora hasta el fondo del tajo y luego pasaba horas procesando. La presentación técnica describe el mismo caso con otras cifras:
| Dato | Página web | Presentación técnica (jun. 2026) |
|---|---|---|
| Profundidad | 650 m | Hasta 480 m |
| Tamaño | 3.5 × 2.5 km | ~5.5 a 5.7 km² de cobertura |
| Tiempo | De 5 h a 15 min («20 veces más rápido») | 15 min de captura frente a 3 h del flujo tradicional; ciclo completo ~2 h |
| Exactitud | 3 cm vertical | ~10 cm en elevación, suficiente para medir cortes y rellenos |
No es necesariamente una contradicción: largo por ancho no es lo mismo que superficie cubierta, y el tiempo depende de qué se cuenta en el «antes». Pero la profundidad y la exactitud sí difieren. Si vas a citar el caso en una propuesta, pregunta a DJI qué cifra es la de referencia y en qué condiciones se midió.
 Video de DJI Enterprise: caso KCGM Super Pit. Ver en YouTubeModelo 3D de DJI EnterpriseExplora el modelo 3D del Super Pit en el visor de DJISe abre en una pestaña nueva →
5. Monitoreo de seguridad: taludes que se miden, no se suponen
En minería, los riesgos clave (acumulación de gas, movimientos del terreno, choques de equipo, fatiga) pueden crecer rápido entre revisiones. DJI sostiene que el problema no es falta de datos, sino cobertura irregular, señales poco confiables y alertas que no se convierten en acciones: zonas ciegas, sensores degradados por polvo, vibración, humedad y voladuras, fatiga por alarmas y decisiones lentas sobre quién detiene el trabajo y por dónde se evacua.
Rio Tinto Kennecott (Bingham Canyon). Rio Tinto usa drones para mejorar la seguridad y la eficiencia en la mina Bingham Canyon. Los retos: personal caminando por zonas peligrosas como caminos con tránsito de camiones, equipo de monitoreo difícil de instalar en áreas inseguras y roca inestable tras las voladuras. El foco: geometría de paredes altas (ancho de bancos, continuidad de bermas de contención), secciones y cambios de volumen rápidos para planear amacice y limpieza, y evidencia antes y después de cada medida de mitigación. La configuración propuesta: Matrice 4E para patrullajes repetibles y revisiones tras voladura o lluvia en el mismo turno, Dock 3 para vuelos programados sin enviar personal, y DJI Terra para detección de cambios entre vuelos.
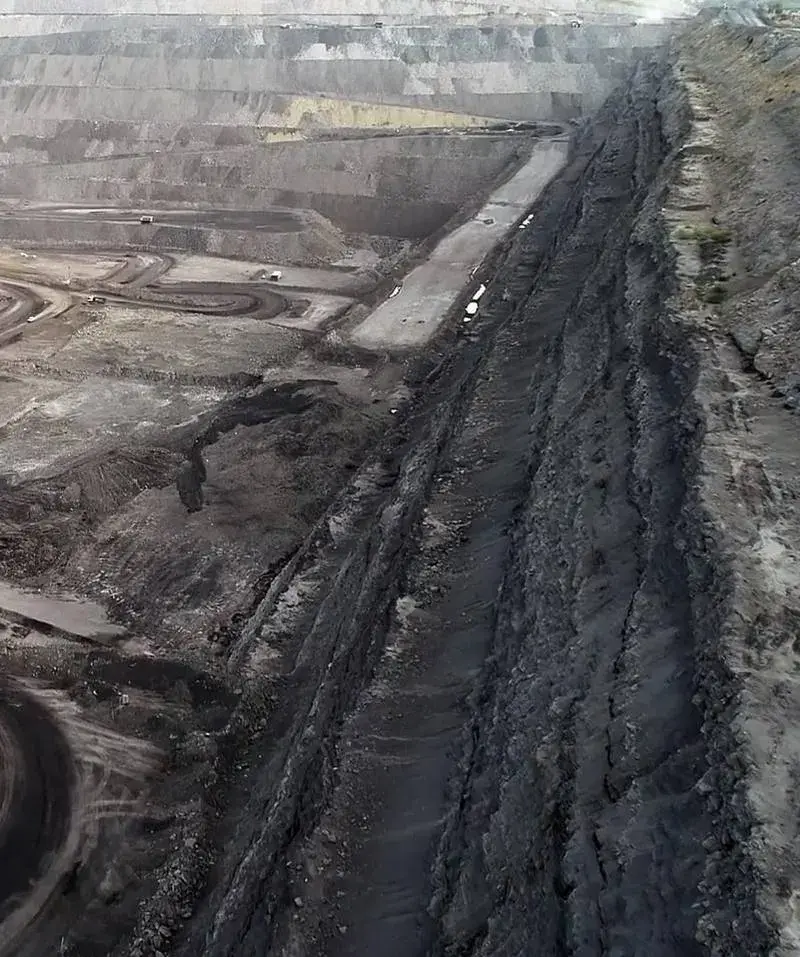
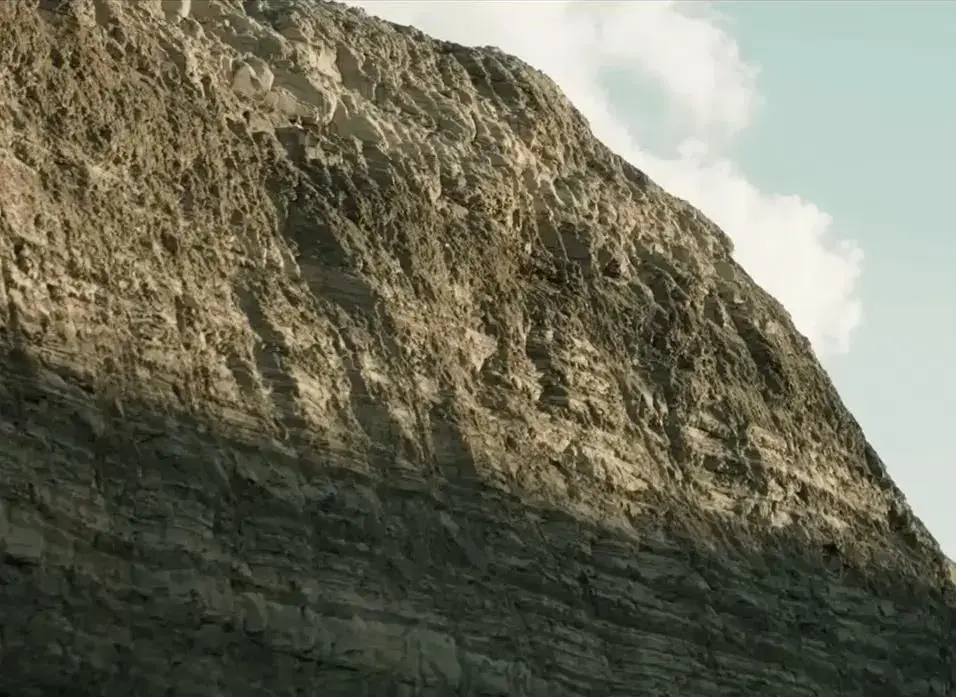
Goonyella Riverside (Queensland, Australia). Un Matrice 400 o 350 con Zenmuse P1 capturó la pared alta con un GSD de 3 a 4 cm. El modelo de superficie se generó en DJI Terra y se depuró en DJI Modify (eliminación de ruido y relleno de huecos). Después se analizó en Maptek Vulcan (estratos, planos estructurales y estabilidad) y Maptek Sentry comparó modelos de distintas fechas para detectar desplazamientos anómalos.
Para operaciones en México: el dron no sustituye la instrumentación geotécnica (prismas, radares de talud, inclinómetros). La complementa con cobertura completa y frecuente. La exactitud que importa aquí es la repetibilidad entre vuelos: misma base, mismo sistema de referencia y mismos puntos de control.
6. Cierre y restauración: evidencia que se puede aprobar
La restauración no es un hito, sino un proceso por etapas: remodelar el terreno, reconstruir suelos, restablecer el balance de agua y establecer vegetación. DJI señala cuatro obstáculos: inestabilidad (hundimientos, taludes sueltos, infraestructura abandonada), incertidumbre del agua (encharcamientos, filtraciones y posible drenaje ácido), variabilidad del suelo de préstamo y compactación, y evidencia dispersa entre fotos, pruebas y bitácoras de contratistas.
Minas abandonadas en Jilin (China). Se levantaron 27 áreas mineras de 0.4 a 1.2 km² cada una para el diseño preliminar de su restauración. Con un Matrice 4E se cubrieron 1.2 km² en un solo vuelo siguiendo el terreno a 50 m de altura. DJI Terra generó la malla 3D y el ortomosaico, y en AutoCAD se dibujó la cartografía vectorial para el diseño de reforestación y el trazo de obra.
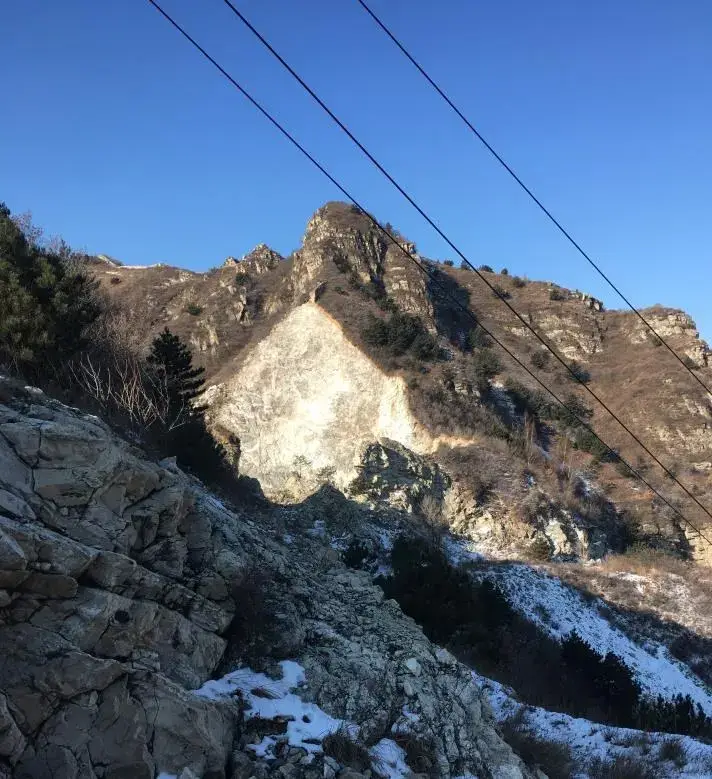
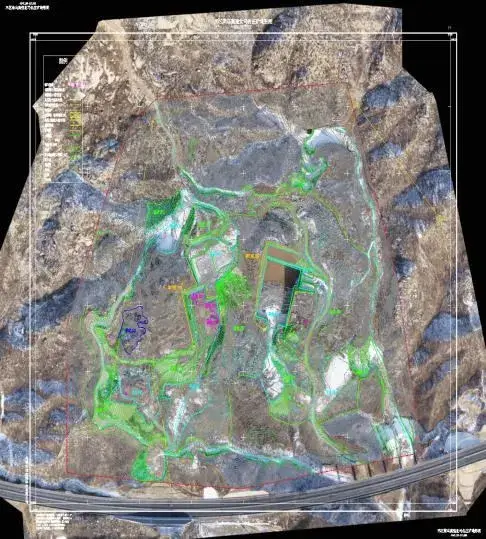
El ciclo de verificación que propone tiene tres partes: seguimiento de cambios tras cada hito o lluvia para detectar desviaciones de nivelación, hundimientos y erosión; agua y drenaje con rutas de escurrimiento y zonas de encharcamiento derivadas del relieve; y prueba de aceptación con entregables versionados, comparaciones antes y después y registros de campo vinculados, para acelerar la aprobación.
Explora una nube de puntos de un tajo
Así se ve, en concepto, el entregable principal de un levantamiento LiDAR de mina: millones de puntos con coordenadas que describen bancos, rampas y acopios. Gira el modelo, acerca y cambia el modo de color. El modo «Cambio entre fechas» muestra cómo se presentan los cortes (rojo) y rellenos (azul) entre dos vuelos.
Visualización ilustrativa generada por GeoSpectral para explicar el concepto. No son datos de DJI ni de una mina real. Para ver un modelo real, abre el modelo 3D del Super Pit en el visor de DJI.
Mapa de la solución: equipo y software por fase
| Fase | Equipo | Software | Caso documentado por DJI |
|---|---|---|---|
| Exploración | Matrice 400 con H30T y L3; sensor aeromagnético de terceros | Archon, ArcGIS Pro, Metashape | Monte Hutou (China) |
| Barrenación y voladura | Matrice 4E y 4T, Matrice 400 con L3, D-RTK 3 | DJI Terra, 3DMine, Hexagon SPLIT | Sudáfrica; Tangshan (China) |
| Carga y acarreo | Matrice 4E con RTK/PPK | DJI Terra, Strayos | Optimización de caminos |
| Gestión de la operación | Dock 3; Matrice 400 con L3 y D-RTK 3 | DJI Terra, FlightHub 2, DJI Pilot 2, API de nube | Huecos de explotación; KCGM (Australia) |
| Seguridad | Matrice 4E, Dock 3, Matrice 400/350 con P1 | DJI Terra, DJI Modify, Maptek Vulcan y Sentry | Rio Tinto Kennecott; Goonyella Riverside |
| Cierre | Matrice 4E | DJI Terra, AutoCAD, EPS Software | Jilin (China) |
Observa que tres plataformas cubren casi todo: Matrice 400 con L3 para terreno complejo y largo alcance, Matrice 4E para fotogrametría rápida y Dock 3 para repetir sin personal. Para entender qué sensor monta cada plataforma, revisa payloads Zenmuse.
Qué verificar antes de replicarlo en México
- Exactitud medida, no declarada. Pide puntos de comprobación independientes y el reporte del error contra ellos. Mira cómo se reporta la precisión y cuándo conviene LiDAR frente a fotogrametría.
- Sistema de referencia y base. El levantamiento debe empatar con el plano de la concesión y el de operación, y repetirse igual cada vez. Define el marco desde el inicio: sistemas de referencia en México y cómo amarrar la base a la RGNA.
- Normativa de vuelo. Los vuelos de largo alcance y automáticos tienen condiciones propias. Revisa permisos y NOM-107.
- Conectividad para el dock. En tajos profundos y sitios remotos, el enlace de datos es el primer obstáculo. Resuélvelo antes de plantear operación automática.
- Software de terceros. 3DMine, Hexagon SPLIT, Strayos, Maptek y EPS no son de DJI. Confirma formatos y licencias con lo que ya usa tu planeación minera.
- Precio y disponibilidad. Ni la página ni la presentación los publican. Cotiza el paquete completo: aeronave, sensor, base, software y capacitación.
Recursos de DJI para profundizar
La página de DJI reúne una serie de tutoriales sobre reconstrucción de nubes de puntos de la L3 en DJI Terra, cálculo de POS de nubes LiDAR, automatización de misiones en FlightHub 2 y edición de nubes de puntos en DJI Modify, además del video del caso KCGM, dos modelos 3D de ejemplo y un resumen de la solución descargable. El documento técnico de la L3 para minería aparece como «en preparación». Todo ese material es de DJI Enterprise y se consulta en su sitio.