La respuesta corta
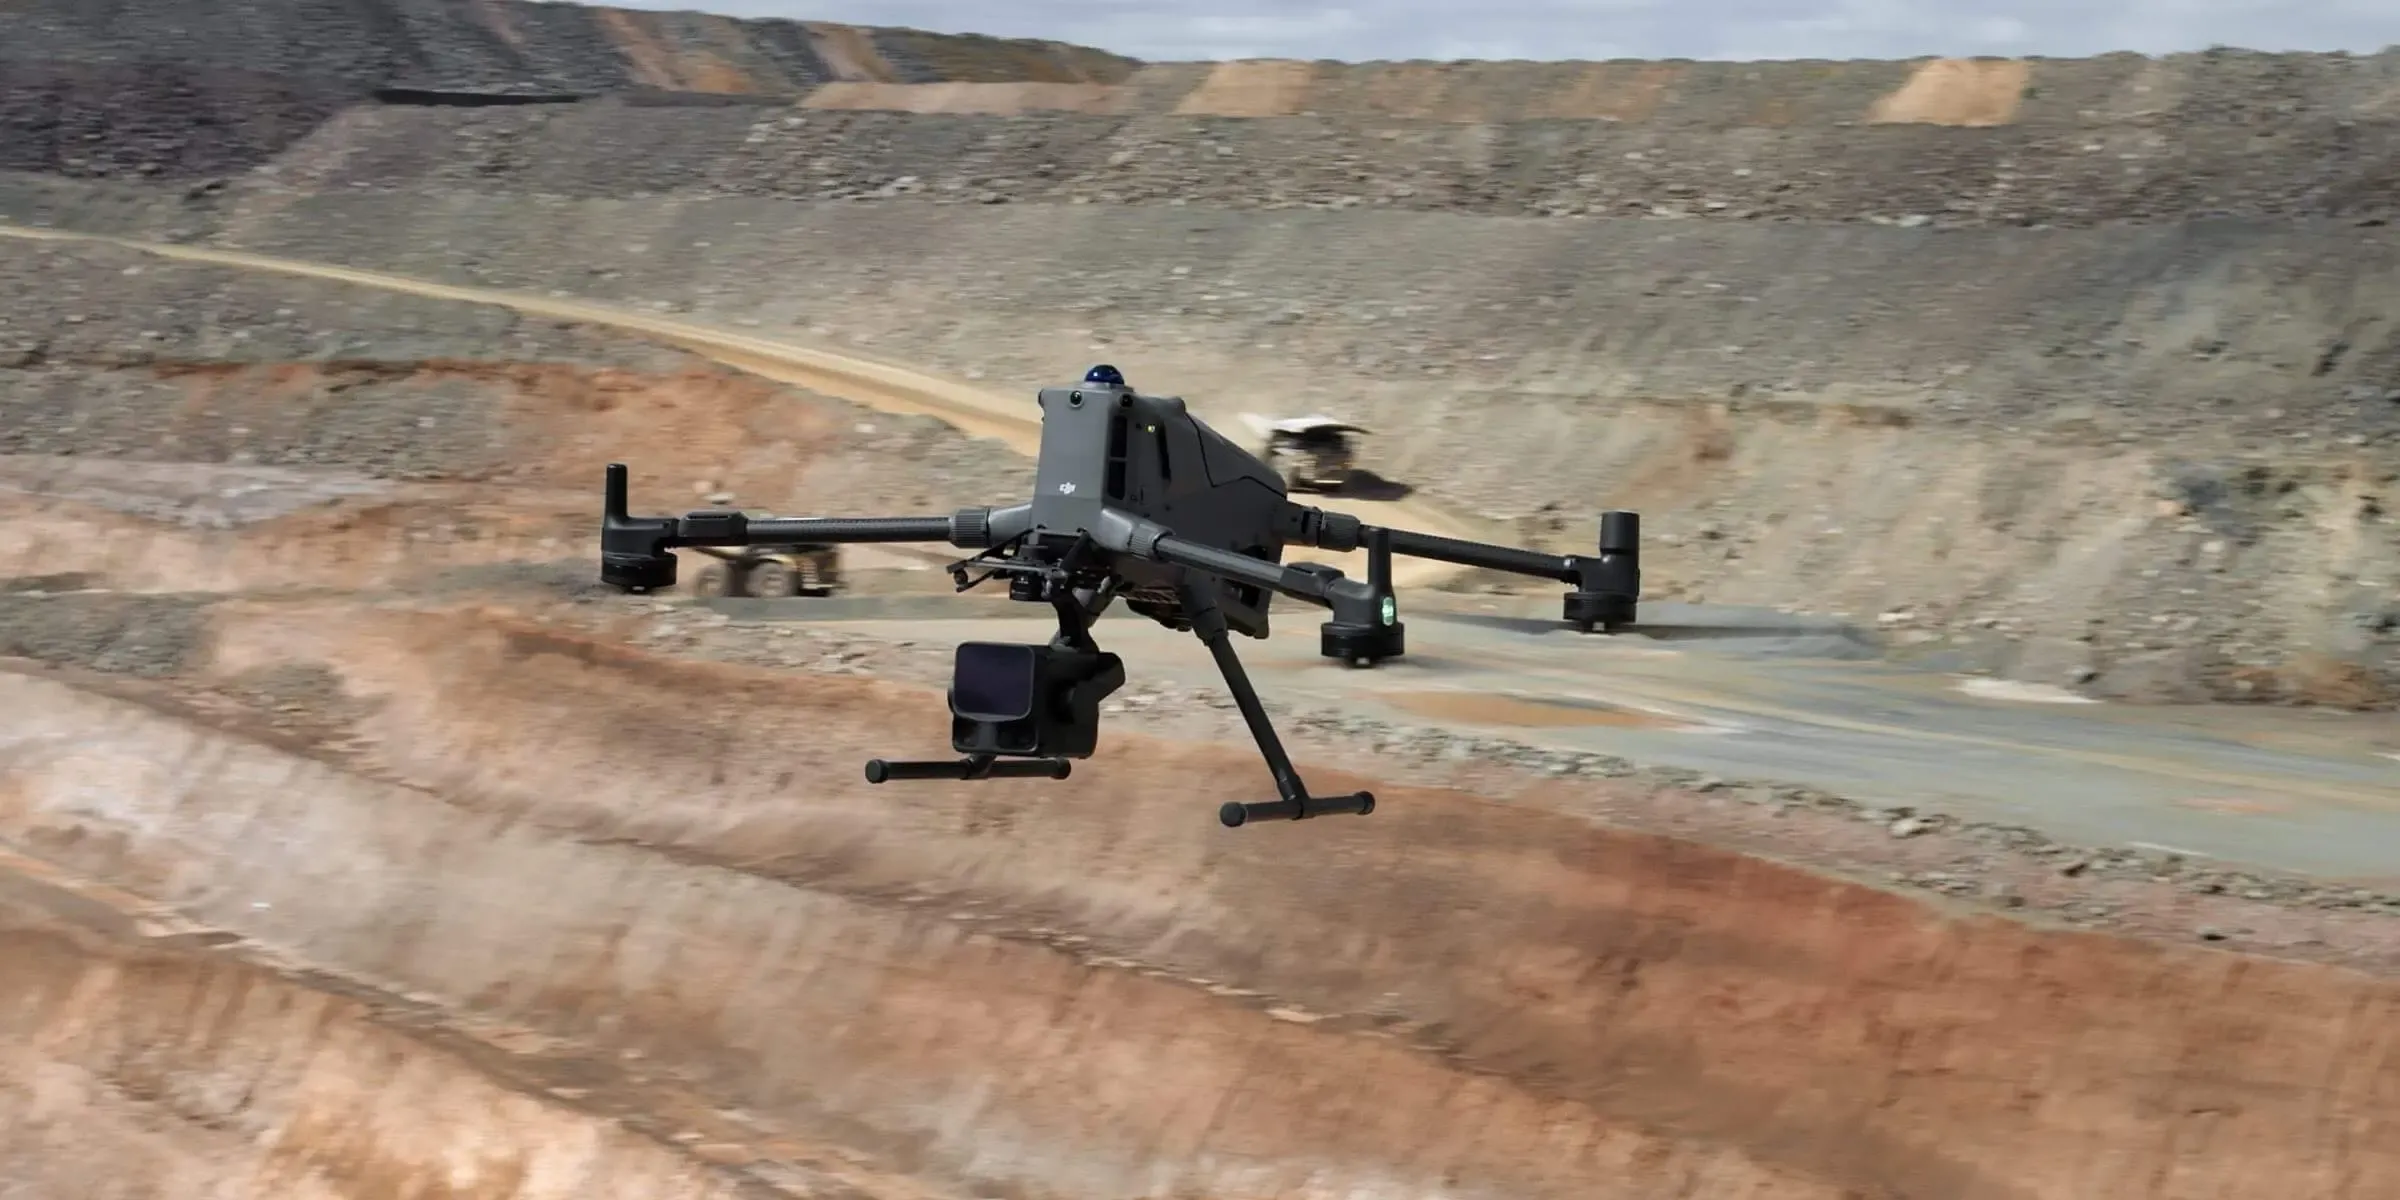
La pregunta correcta no es "¿cuál tecnología es mejor?", sino "¿qué producto necesito al final?". La fotogrametría y el LiDAR miden de maneras distintas y por eso fallan en lugares distintos.
- Fotogrametría reconstruye el terreno a partir de fotografías. Es excelente para ortomosaicos, modelos 3D visuales y volúmenes en terreno descubierto. Solo "ve" lo que la cámara ve.
- LiDAR emite pulsos láser y mide cuánto tardan en volver. Puede encontrar el suelo a través de huecos en la vegetación, funciona sin luz y detecta objetos delgados como cables.
Si el terreno es descubierto y lo que necesitas es un plano, una cubicación o un ortomosaico, pagar LiDAR es gastar de más. Si hay vegetación y necesitas el terreno desnudo, la fotogrametría no te lo puede dar, por mucho que cueste menos.
¿Cómo mide cada método?
Fotogrametría. Se vuela con una cámara en una cuadrícula de fotos con alto traslape. El software identifica puntos comunes entre imágenes y calcula su posición en 3D. El resultado es una nube de puntos con color, un modelo digital de superficie, un ortomosaico y un modelo 3D. La calidad depende de la textura de la escena, de la luz y del traslape. Para fijar la posición absoluta se necesitan puntos de control en tierra o corrección RTK/PPK, como explicamos en nuestra guía de GCP, RTK, PPK y GSD.
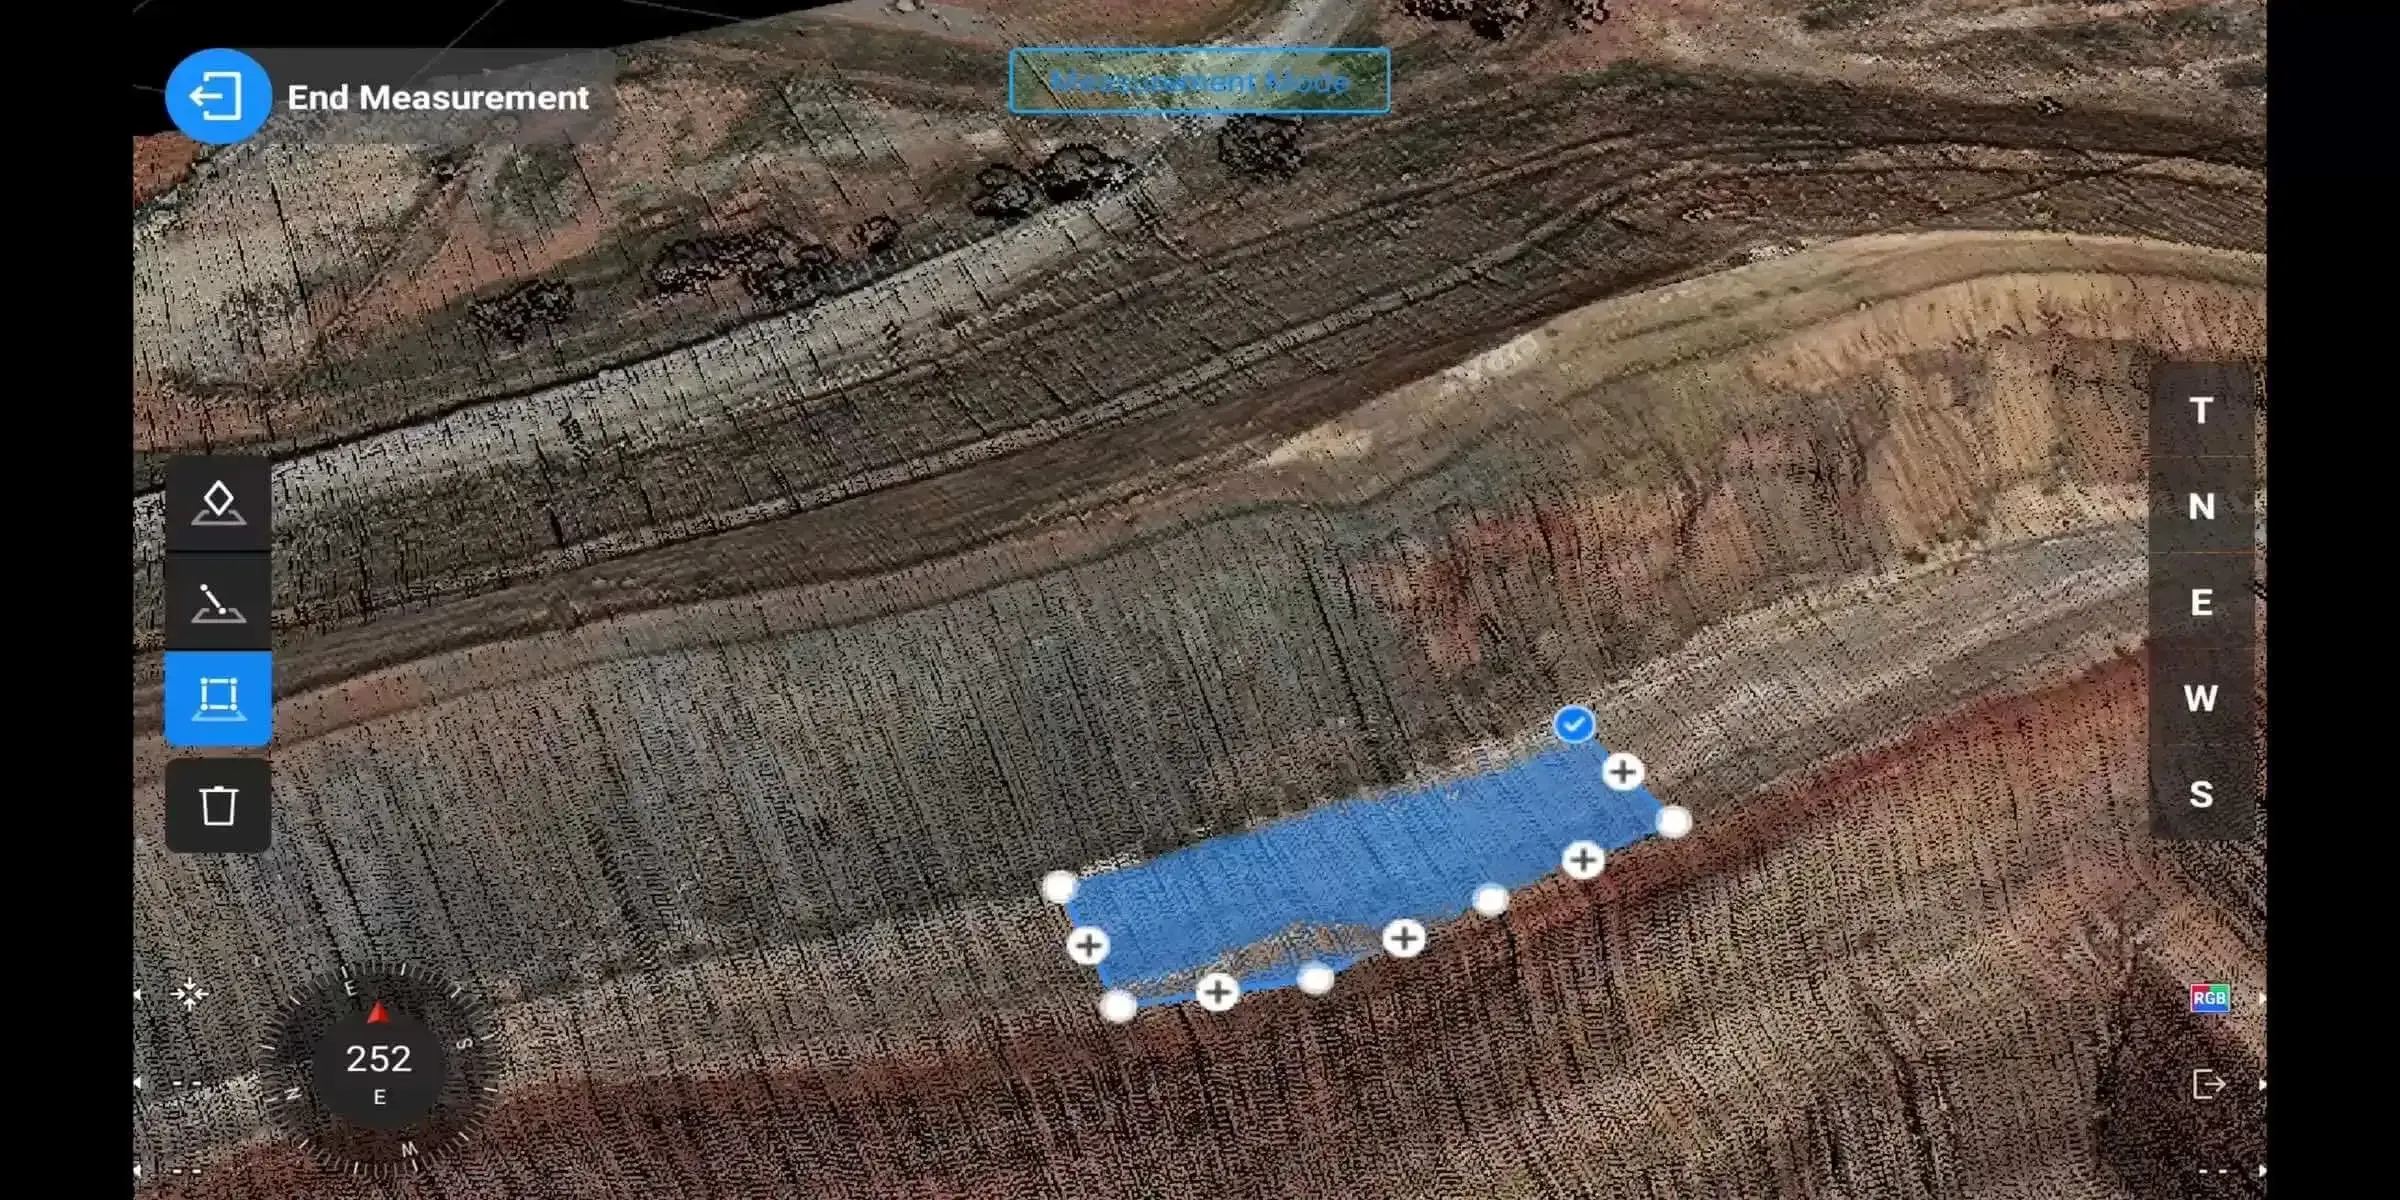
LiDAR. El sensor dispara pulsos láser miles o millones de veces por segundo y mide el tiempo de regreso. Junto con un sistema de posicionamiento (GNSS e inercial) calcula la posición de cada punto. Como un pulso puede producir varios retornos, parte de ellos atraviesa los huecos de la vegetación y llega al suelo. Algunos sensores incluyen una cámara que añade color a la nube.
La diferencia que lo explica todo: la cámara depende de la luz del sol y de lo que alcanza a ver; el láser lleva su propia luz y puede "colarse" entre las ramas. Por eso el LiDAR gana donde hay vegetación u oscuridad, y la fotogrametría gana donde importa el aspecto visual.
Superficie o terreno: la distinción que más dinero cuesta
Casi todos los malentendidos nacen de confundir dos productos:
- MDS (modelo digital de superficie): lo que hay encima del suelo: copas de árboles, techos, maquinaria, acopios.
- MDT (modelo digital de terreno): el suelo desnudo, sin lo que tiene encima.
La fotogrametría produce un MDS de manera natural. Para obtener un MDT hay que clasificar la nube de puntos y eliminar lo que no es suelo. En terreno despejado eso funciona bien. Bajo vegetación, no: no hay puntos de suelo que clasificar, solo copa. Un estudio citado por Unmanned Aerial Online encontró que la precisión fotogramétrica empeoraba unos 10 cm por cada 20 cm de altura de la vegetación.
El LiDAR, en cambio, puede producir un MDT confiable porque algunos de sus pulsos sí tocan el suelo. Esa es la razón por la que se usa para forestal, corredores con vegetación, cauces y trazos de caminos. Para entender qué pedir cuando necesitas curvas de nivel, mira qué intervalo conviene pedir.
Pruébalo: superficie contra terreno en una nube de puntos
Cambia el modo de color: «Superficie (MDS)» muestra todo lo que el sensor ve; «Clasificación» separa suelo y vegetación; «Solo terreno (MDT)» deja únicamente los puntos de suelo que el láser alcanzó entre las copas.
Visualización ilustrativa generada por GeoSpectral para explicar el concepto; no son datos de un levantamiento real.
El caso típico de pérdida: un levantamiento fotogramétrico de un predio con pasto alto o matorral. El modelo se ve limpio, pero el "terreno" medido es la copa de la vegetación. Los volúmenes de corte y relleno salen inflados y nadie lo nota hasta que la obra mide otra cosa.
¿Cuál es más preciso?
Depende del sensor, de la altura de vuelo y de cómo se amarra al terreno. Ninguno es "más preciso" en abstracto. Estos son valores de fabricante, medidos en condiciones favorables:
| Sistema | Dato declarado | Condición |
|---|---|---|
| Fotogrametría con Zenmuse P1 (Matrice 300 RTK) | 3 cm horizontal, 5 cm vertical | Con RTK, sin puntos de control (según pruebas de Heliguy) |
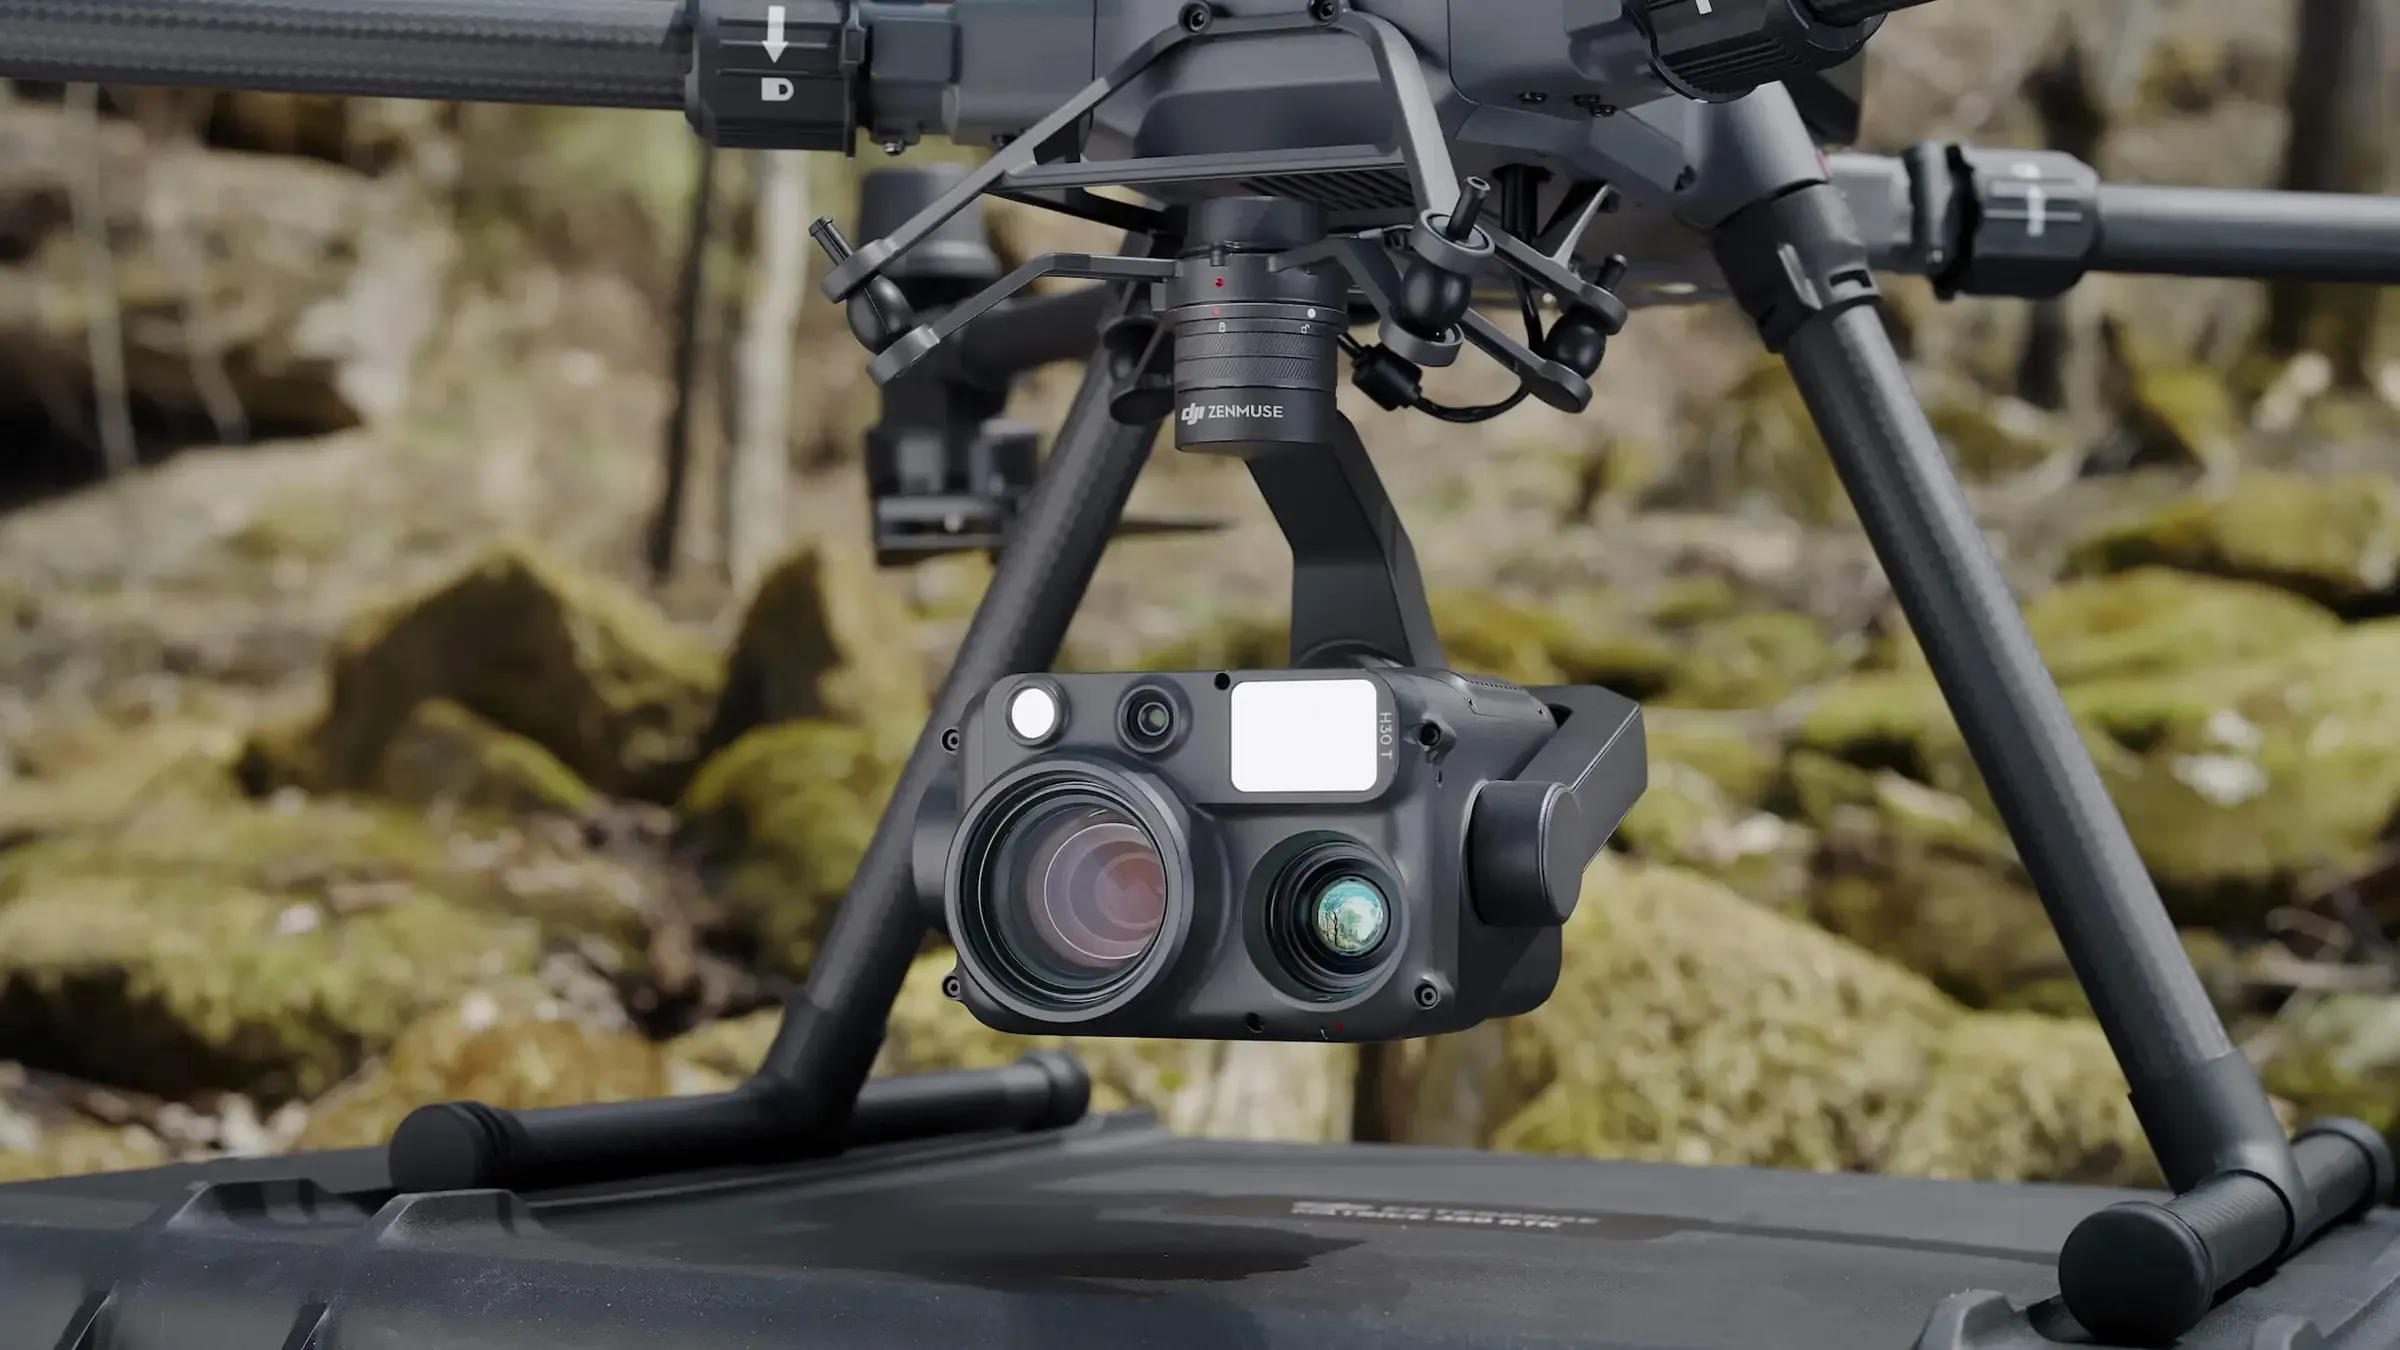
| Zenmuse L2 (LiDAR) | 5 cm horizontal, 4 cm vertical | Altitud máxima de operación de 120 m |
| Zenmuse L3 (LiDAR) | Vertical mejor que 3 cm a 120 m, 5 cm a 300 m y 10 cm a 500 m | Ficha de DJI; requiere Matrice 400 |
Tres precauciones al leer estas cifras:
- Son precisión del sensor, no del entregable. Un MDT bajo vegetación densa puede quedar peor que lo que dice la ficha.
- La precisión absoluta depende del marco de referencia y del control en tierra. Un LiDAR bien procesado también puede estar desplazado si la base GNSS está mal amarrada. Revisa cómo amarrar un levantamiento PPK a la red del INEGI.
- La única forma de saber cuánto error tiene tu producto es medir puntos de verificación independientes y reportar el error contra ellos.
Cobertura y tiempo de campo
El LiDAR de gama alta cambió la cuenta en áreas grandes. El Zenmuse L3, según DJI, alcanza hasta 950 m de distancia de detección con 10 % de reflectividad, hasta 16 retornos por pulso y hasta 2 millones de puntos por segundo. A 300 m de altura, DJI declara que un vuelo de Matrice 400 puede cubrir hasta 10 km², y hasta 100 km² en un día.
Volar alto tiene una consecuencia clara: menos vuelos, menos tiempo de campo y menos gente en el terreno. Para proyectos lineales o de miles de hectáreas, ese ahorro puede compensar el costo del equipo. Para un predio de unas hectáreas, no.
| Característica | Zenmuse L2 | Zenmuse L3 |
|---|---|---|
| Alcance de detección | 450 m al 50 % de reflectividad; 250 m al 10 % | Hasta 950 m al 10 % |
| Retornos por pulso | Hasta 5 | Hasta 16 |
| Cámara RGB | 20 MP, 4/3 | Doble de 100 MP, 4/3 |
| Peso | 905 g | 1.6 kg |
| Aeronaves compatibles | M350 RTK, M300 RTK y M400 | Solo M400 |
Para entender qué lleva cada plataforma, consulta nuestra guía de payloads Zenmuse.
Cómo decidir: el entregable manda
| Lo que necesitas entregar | Conviene | Por qué |
|---|---|---|
| Ortomosaico para plano base o catastro | Fotogrametría | Necesitas la imagen; el LiDAR no la produce por sí solo |
| Volúmenes de acopios o bancos descubiertos | Fotogrametría | La superficie visible es lo que se mide |
| Avance de obra y seguimiento visual | Fotogrametría | Importa lo que se ve, con comparación entre fechas |
| Curvas de nivel en terreno despejado | Fotogrametría con buen control | El MDT sale bien sin vegetación |
| MDT bajo vegetación (monte bajo, bosque, cauces) | LiDAR | El láser llega al suelo; la cámara no |
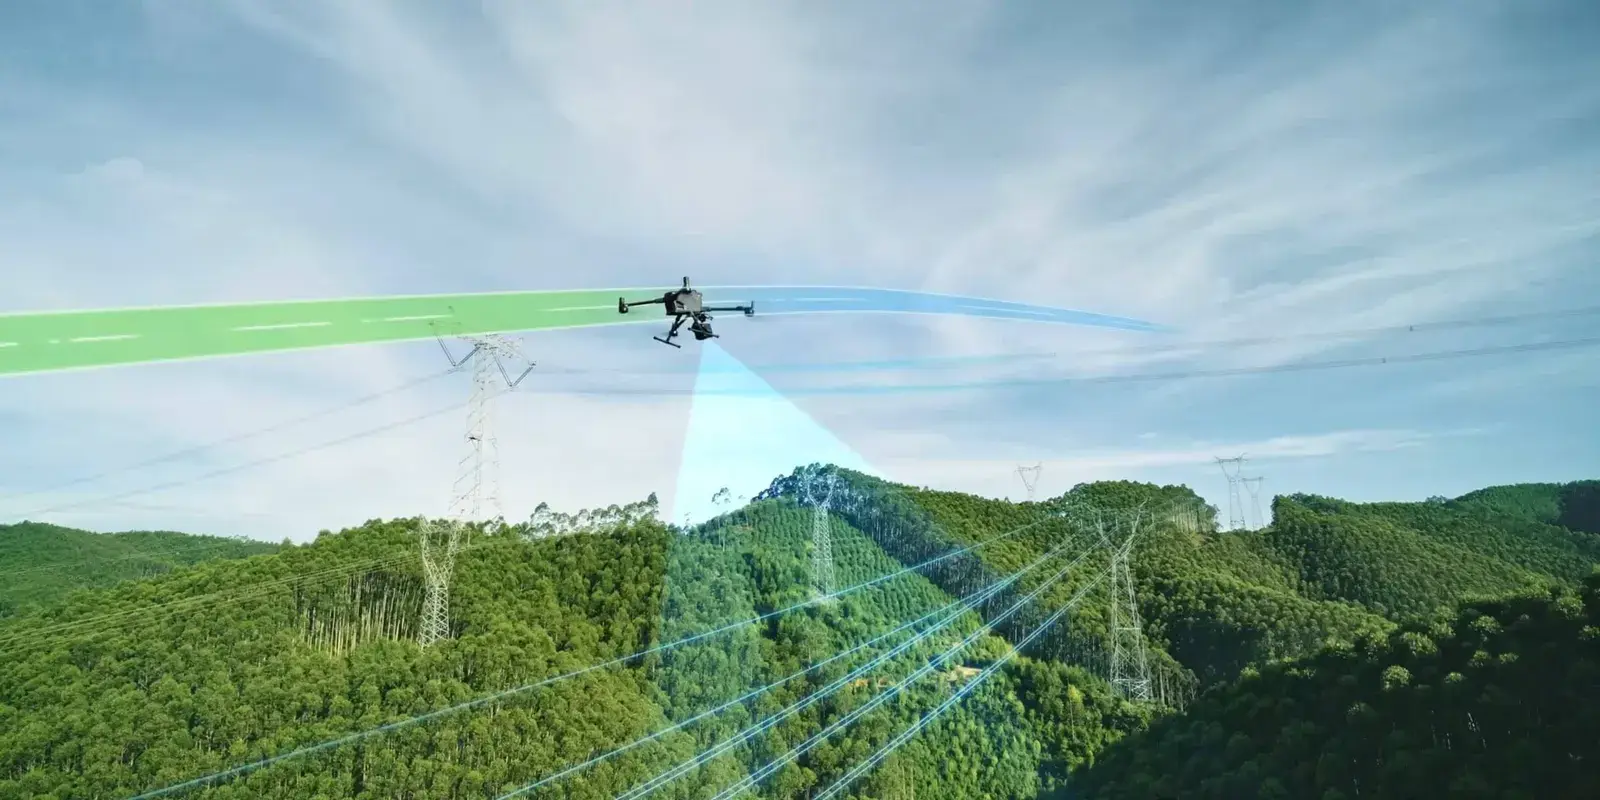
| Corredores: líneas eléctricas, caminos, ductos | LiDAR | Detecta cables y terreno bajo vegetación |
| Trabajo con poca luz o de noche | LiDAR | No depende de la luz del sol |
| Modelo 3D atractivo para presentar un proyecto | Fotogrametría | Produce textura y color reales |
| Nube de puntos clasificada (suelo, edificios, vegetación) | LiDAR | La clasificación es mucho más confiable |
Cuando el proyecto pide ambos productos, por ejemplo un MDT bajo árboles y un ortomosaico de la zona abierta, existe una vía mixta: un sensor LiDAR con cámara integrada entrega nube de puntos con color y, en el caso del L3, imágenes de 100 MP. Aun así, para un ortomosaico de calidad cartográfica un payload fotogramétrico sigue siendo la opción más segura. El cómo se procesa cada uno está en el flujo completo del vuelo al plano.
Lo que ninguno resuelve
- Agua y superficies muy lisas. Ambos métodos tienen problemas: la fotogrametría necesita textura y el láser no regresa bien desde superficies que absorben o reflejan en otra dirección. Planea puntos de apoyo y revisa el resultado a mano.
- Vegetación densa continua. Incluso el LiDAR necesita huecos por los que pasen pulsos. Sin ellos, el MDT se interpola. Pídele al proveedor el porcentaje de puntos de suelo.
- El marco de referencia. Si tu producto debe empatar con cartografía oficial, define desde el inicio si va en ITRF2008 y con qué proyección. Mira los sistemas de referencia en México.
- La verificación. Ningún sensor te exime de medir puntos de comprobación independientes.
Una referencia útil para exigir calidad: la norma ASPRS de exactitud posicional, edición 2 (2023), aumentó el mínimo de puntos de verificación de 20 a 30, eliminó la exigencia de 95 % de confianza para reportar solo con error cuadrático medio, y pide que el control en tierra sea al menos el doble de preciso que el producto. No es obligatoria en México, pero es un buen lenguaje común para un contrato.
Cinco preguntas antes de contratar o comprar
- ¿Qué producto final necesito? Plano, MDT, volumen, ortomosaico o nube clasificada.
- ¿Cómo es la cobertura vegetal del sitio? Si hay copa o matorral y necesitas terreno, es LiDAR.
- ¿Qué tolerancia me exige el proyectista? En centímetros, y en horizontal y vertical por separado.
- ¿Qué tan grande es el área y cuántas veces la voy a volar? Pocas hectáreas una vez, contrata el servicio. Miles de hectáreas o vuelos recurrentes, calcula si conviene el equipo.
- ¿Cómo me van a demostrar la precisión? Puntos de verificación independientes y reporte de error.
Si vas a contratar, mira qué mueve el precio de un levantamiento para comparar dos cotizaciones de manera justa. Si vas a comprar equipo, la comparativa Matrice 400 contra Matrice 350 RTK te dice qué plataforma exige cada sensor.