¿Cuáles son las cinco etapas del flujo completo?
Un proyecto geoespacial con dron no termina cuando aterriza el equipo. Termina cuando alguien firma un plano o aprueba un volumen, y entre esos dos momentos hay cinco etapas que casi nadie ve desde afuera, cada una con su propio software y su propio modo de fallar.
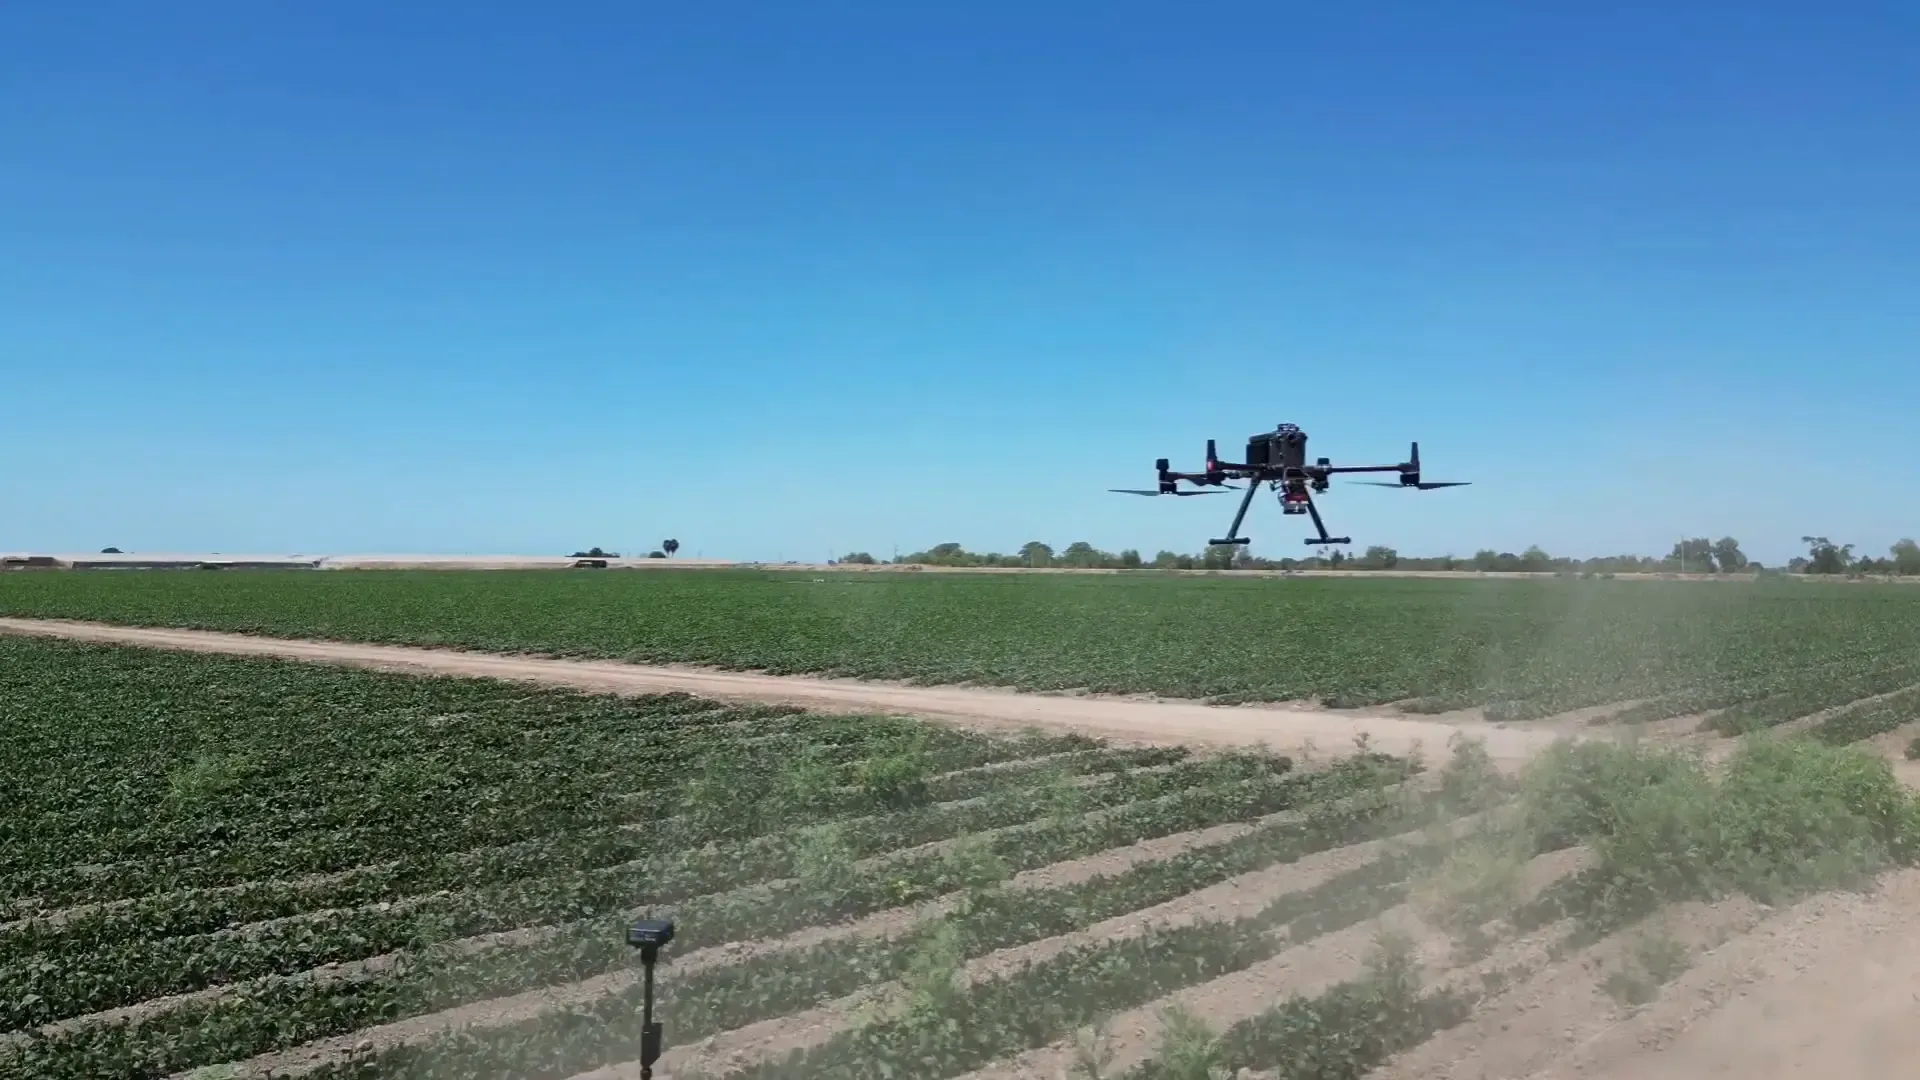
- Captura. El vuelo y el apoyo terrestre. Se decide aquí y no se corrige después.
- Alineación fotogramétrica o registro de nube. Las imágenes o los pulsos láser se convierten en una nube de puntos coherente, normalmente en Metashape o en DJI Terra.
- Clasificación. La nube se separa entre suelo, vegetación y construcciones, típicamente en LiDAR360 o dentro del mismo Metashape en proyectos fotogramétricos.
- Generación de superficie y entregables de ingeniería. El modelo de terreno se convierte en curvas, secciones y volúmenes dentro de Civil 3D.
- Control de calidad y entrega. Se verifica la precisión contra puntos independientes y se empaqueta en el formato que el cliente puede usar.
Cada etapa alimenta a la siguiente, y eso significa algo incómodo: un error pequeño en la etapa uno no se queda pequeño, se multiplica en la cinco. Por eso el flujo se enseña completo y no por partes sueltas. Saber usar Civil 3D no sirve de mucho si la nube que te entregaron ya venía mal.
¿Qué se decide en la captura y por qué ya no se puede corregir después?
De las cinco etapas, la única que no admite arreglo en gabinete es la primera. Si el traslape entre fotografías fue insuficiente, ningún software recupera los puntos de coincidencia que nunca se generaron. Si faltaron puntos de control, ningún algoritmo inventa la coordenada real del terreno.
Esto es lo que se decide en campo y que ya no se puede tocar después:
- El GSD, que fija el detalle máximo que existirá en el modelo, sin importar qué tan bien se procese luego.
- El traslape, que determina si el software encontrará suficientes coincidencias entre fotografías para triangular con confianza.
- Los puntos de control, que amarran todo el bloque a coordenadas reales.
- La hora y las condiciones de vuelo, porque las sombras largas y el viento fuerte generan artefactos que ningún filtro de gabinete revierte del todo.
La regla que más se ignora: es más barato repetir un vuelo mal planeado que intentar salvar en gabinete un proyecto con datos insuficientes. Cuando un procesador con experiencia dice "esto no se puede arreglar, hay que volver a volar", casi siempre tiene razón.
Quien quiera profundidad técnica sobre GSD, puntos de control y corrección GNSS tiene la guía completa en GCP, RTK, PPK y GSD explicados.
¿Cómo se convierte la imagen cruda en una nube de puntos?
Aquí entra el software de fotogrametría. Metashape, DJI Terra o Pix4D toman el conjunto de fotografías y hacen dos cosas en secuencia: primero identifican puntos en común entre imágenes distintas para triangular una nube dispersa de posiciones de cámara; después, con esa geometría ya resuelta, calculan un mapa de profundidad por cada imagen y los combinan en una nube densa de millones de puntos.
Esta etapa es también donde se marca el control terrestre: el operador identifica manualmente en varias fotografías dónde aparece cada punto de control y le indica al software sus coordenadas reales. El programa reajusta entonces todo el bloque para que encaje. Es, literalmente, el instante donde el modelo pasa de "tiene una forma correcta" a "está en el lugar correcto".
Cuando el vuelo se hizo con LiDAR en vez de cámara, esta etapa cambia de naturaleza: no hay que triangular nada porque el sensor entrega distancias directas. Lo que se hace aquí es alinear la trayectoria de vuelo, corregida por GNSS, con cada pulso registrado.
¿Cómo se pasa de nube de puntos a modelo de terreno?
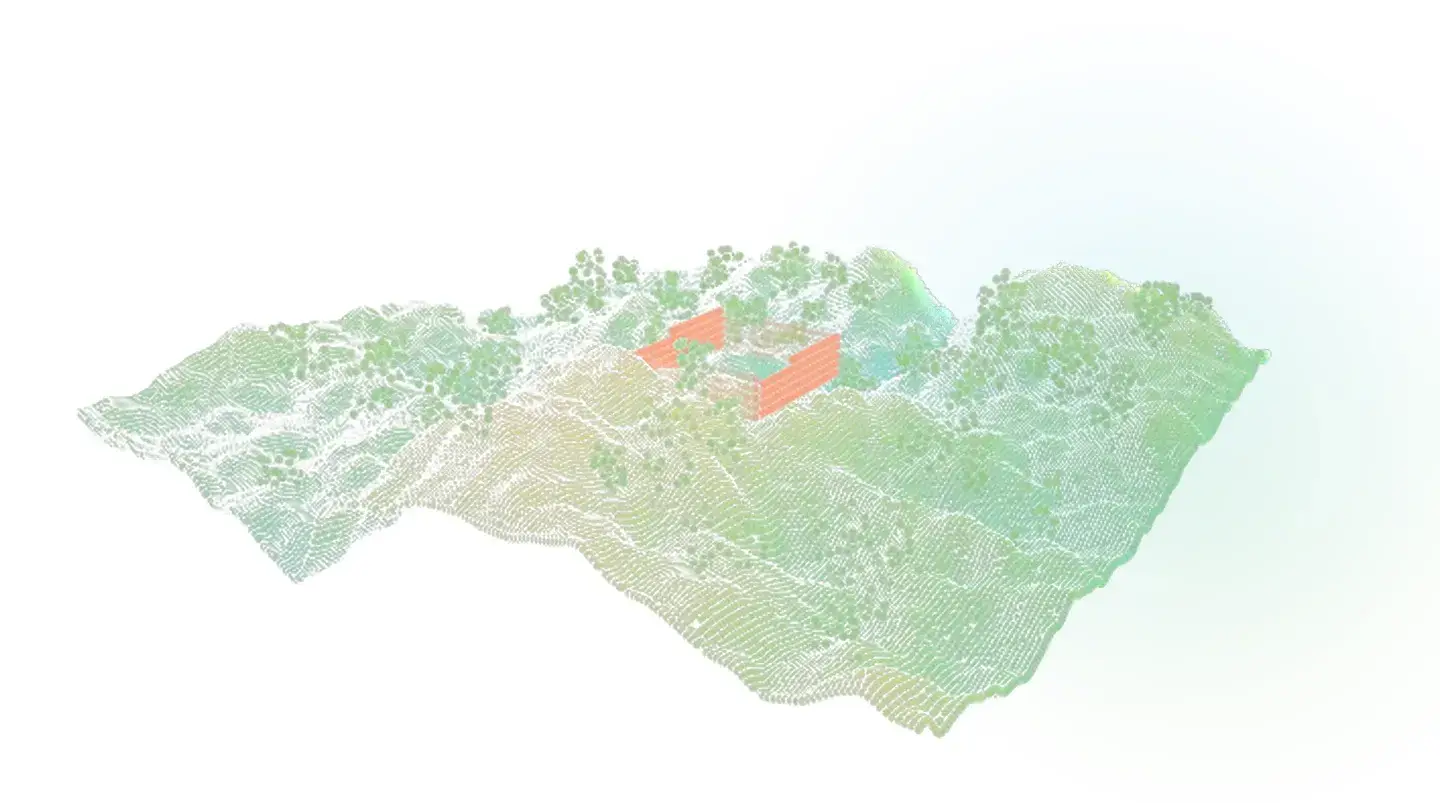
Una nube de puntos densa, sin más, no distingue entre un techo, un árbol y el suelo que hay debajo de ambos. Ese es el trabajo de la clasificación: etiquetar cada punto según lo que representa, para poder quedarse solo con los que son terreno real.
En proyectos LiDAR esto se hace en software especializado como LiDAR360, con algoritmos que buscan la envolvente inferior de la nube y ajustan parámetros según la densidad de vegetación. En proyectos puramente fotogramétricos, Metashape ofrece su propia clasificación de suelo, aunque con menos control fino que un software dedicado a nube LiDAR.
El resultado de esta etapa son dos modelos distintos que conviene no confundir: el modelo digital de superficie, que conserva todo lo que hay sobre el suelo, y el modelo digital de terreno, que lo elimina. El segundo es el que necesita cualquier proyecto de ingeniería.
El error más caro de esta etapa: aceptar una clasificación automática sin revisarla visualmente. Un algoritmo puede confundir un techo plano y bajo con terreno, o dejar arbustos densos clasificados como suelo. Se detecta en segundos con una revisión visual y puede pasar meses sin notarse si nadie mira.
¿Cómo se convierte el modelo en curvas, secciones y volúmenes?
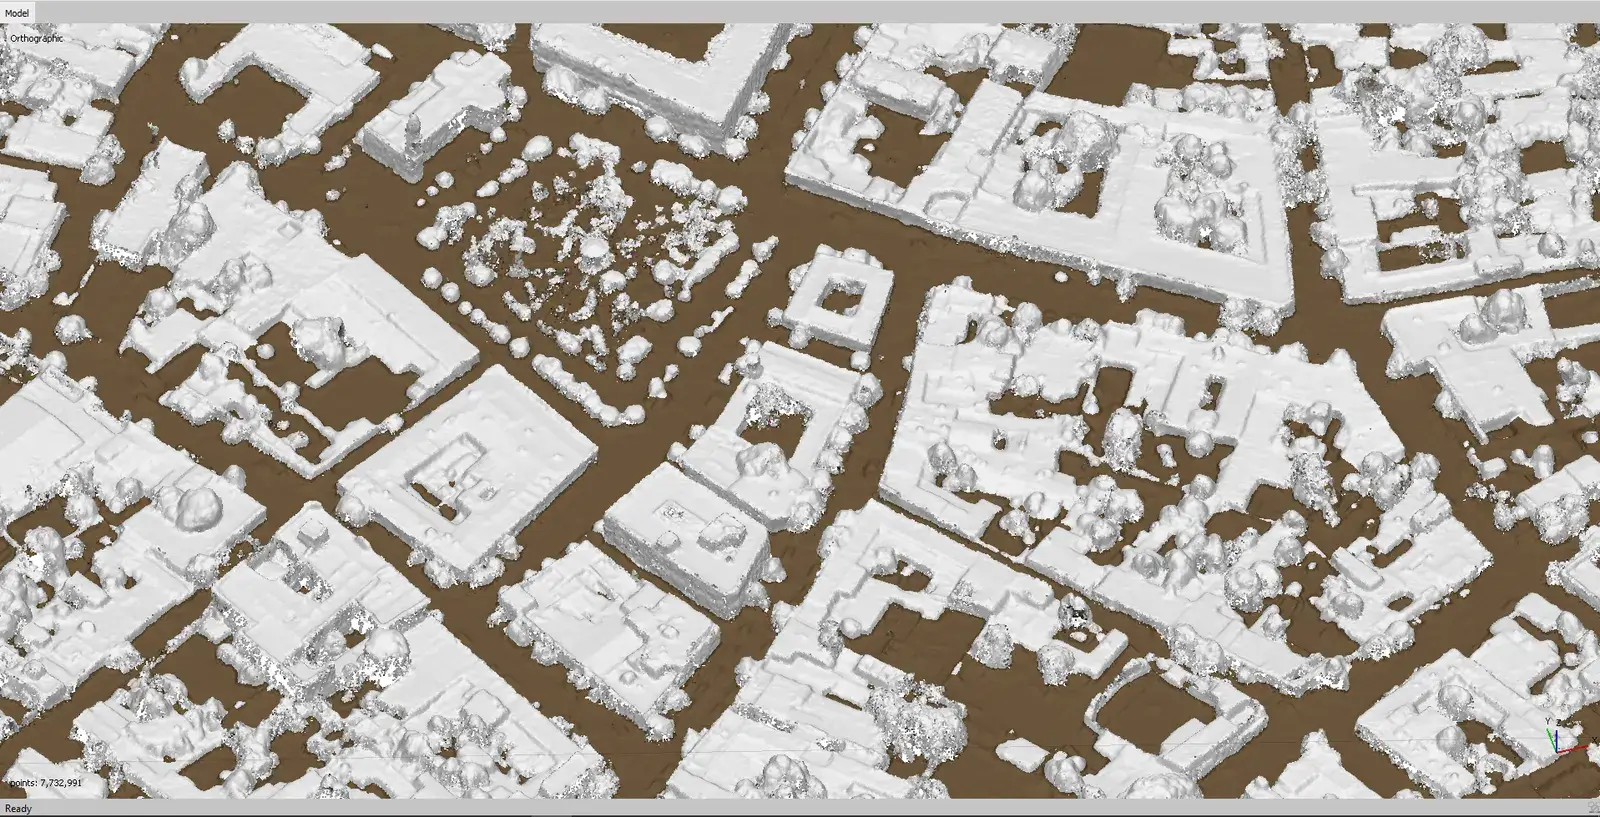
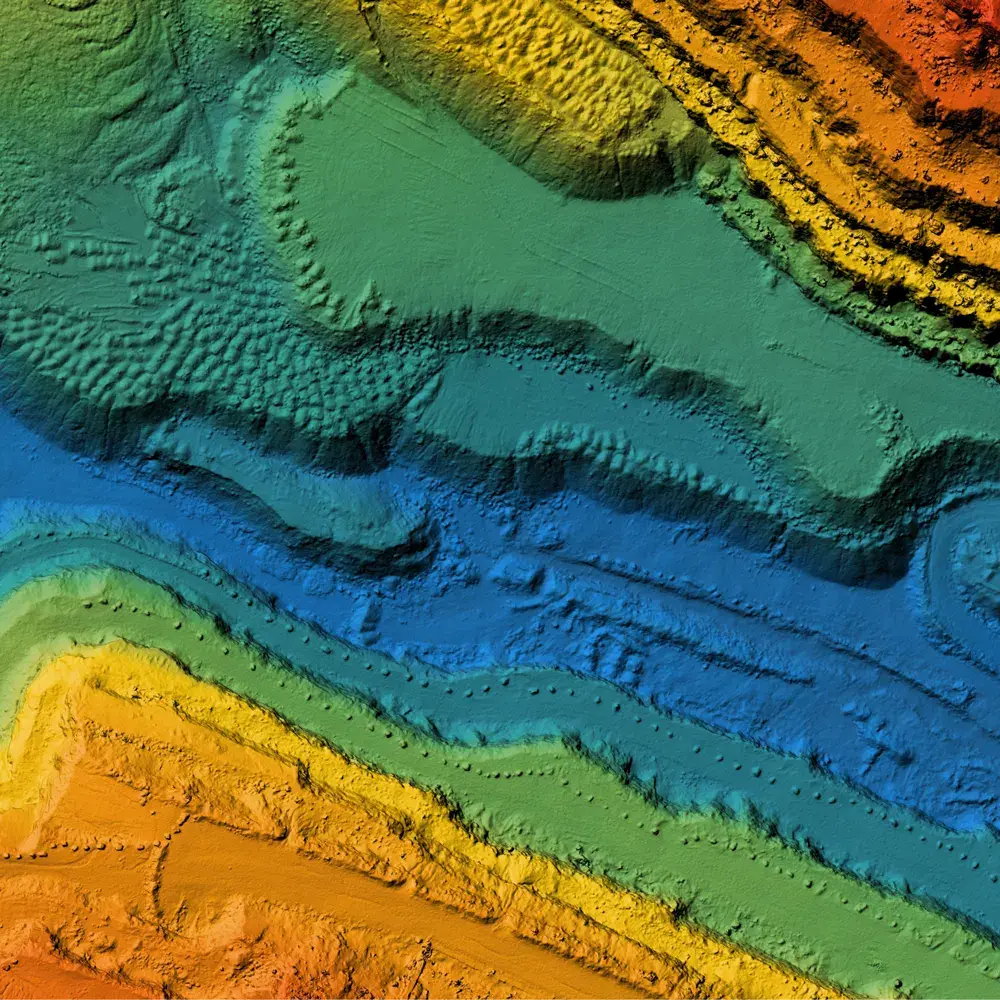
Aquí es donde el dato geoespacial se vuelve un objeto de ingeniería civil. El modelo de terreno, ya clasificado y limpio, se importa a Civil 3D como una superficie. De ahí se generan curvas de nivel al intervalo que pida el proyecto, perfiles longitudinales, secciones transversales y, si se necesita, el cálculo de corte y relleno contra una superficie de comparación.
Esta etapa tiene su propio punto de fricción: la triangulación que trae la superficie recién importada casi nunca sirve tal cual. Hay que depurarla, eliminar triángulos falsos en los bordes del área levantada y, si el proyecto lo requiere, agregar líneas de rotura que fuercen a la superficie a respetar quiebres reales del terreno como bordos, taludes o guarniciones.
El resultado final —planos con cuadro de construcción, tablas de volumen, secciones acotadas— es lo que un proyectista, un contratista o una notaría realmente usan. Todo lo anterior en el flujo existe para llegar a esto.
¿Dónde se pierde más tiempo y precisión en la cadena?
| Etapa | Dónde se pierde tiempo | Dónde se pierde precisión |
|---|---|---|
| Captura | Repetir vuelos por mala planeación | Traslape o control insuficiente |
| Alineación | Reprocesar bloques mal calibrados | GCP mal marcados o cámara sin calibrar |
| Clasificación | Ajustar parámetros a mano, predio por predio | Aceptar la clasificación automática sin revisar |
| Ingeniería (Civil 3D) | Depurar triangulación mal importada | Omitir líneas de rotura necesarias |
| Entrega | Regenerar reportes por falta de puntos de verificación | No declarar el sistema de referencia |
El patrón se repite: el tiempo se pierde reprocesando lo que se hizo mal en la etapa anterior, y la precisión se pierde por decisiones que parecen pequeñas —un traslape recortado para ahorrar batería, una clasificación aceptada sin mirar— y que se notan hasta que alguien más las usa.
¿Qué software corresponde a cada etapa?
| Software | Etapa principal | Fortaleza | Límite |
|---|---|---|---|
| DJI Terra | Alineación y clasificación básica | Flujo rápido dentro del ecosistema DJI | Control fino limitado en proyectos grandes |
| Agisoft Metashape | Alineación, nube densa, clasificación | Control detallado de cada parámetro | Curva de aprendizaje mayor |
| LiDAR360 | Clasificación de nube LiDAR | Algoritmos especializados en vegetación | No procesa fotogrametría por sí solo |
| Civil 3D | Superficies, curvas, volúmenes | Estándar de la industria de la construcción | No reconstruye geometría desde imágenes |
Ninguno reemplaza a los otros tres. La pregunta que vale la pena hacerse no es cuál software comprar, sino qué etapas va a cubrir tu equipo y cuáles vas a seguir contratando afuera mientras se especializa.