¿Por qué la mayoría de los errores en Metashape en realidad empiezan en campo?
Es tentador tratar un mal resultado en Metashape como un problema de software: cambiar un parámetro, subir la calidad de reconstrucción, esperar más tiempo de proceso. La mayoría de las veces el problema ya venía en las fotografías, y ningún ajuste de gabinete lo revierte del todo.
Los ocho errores de esta lista están ordenados por dónde ocurren en el flujo: primero los que se originan en campo, después los de la alineación, y al final los de exportación. Revisarlos en ese orden ahorra tiempo, porque no tiene sentido depurar la nube densa si el problema real está en el traslape con el que se voló.
Error 1: traslape insuficiente entre fotografías
Cómo se manifiesta
Falla en la detección de puntos de coincidencia entre imágenes vecinas, lo que provoca que la alineación no encuentre suficientes referencias comunes. El síntoma es una nube dispersa con huecos, o cámaras que directamente no se alinean.
Por qué pasa
La tentación de reducir el traslape para acortar el tiempo de vuelo o ahorrar batería es constante en campo, sobre todo en superficies grandes, donde cada punto porcentual de traslape significa más fotografías y más tiempo de vuelo.
Cómo evitarlo
Mantener el traslape recomendado según el tipo de terreno, más alto en zonas con relieve pronunciado o vegetación, donde la textura visible entre fotos es menos predecible de una toma a la siguiente.
Error 2: volar en el horario equivocado
Las sombras largas de media mañana o media tarde generan patrones de contraste que confunden al algoritmo de coincidencia de puntos, sobre todo bajo vegetación, donde la sombra se mueve entre una fotografía y la siguiente. El síntoma son huecos en la nube densa justo en las zonas con sombra proyectada.
La ventana de vuelo recomendable para minimizar este efecto suele ubicarse entre media mañana y media tarde, cuando el sol está más alto y las sombras son cortas y estables entre disparos consecutivos.
Error 3: no revisar el porcentaje de cámaras alineadas
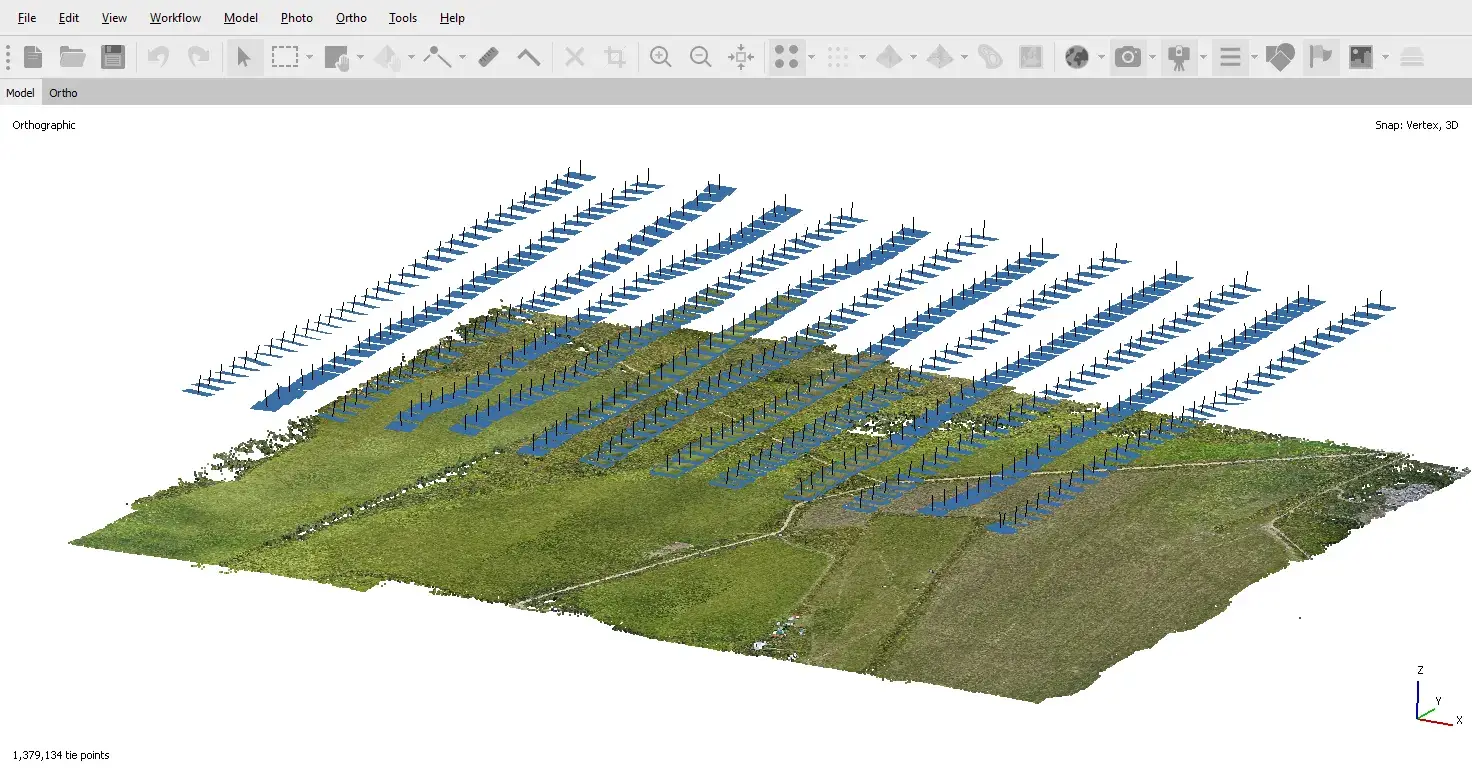
Después de alinear, Metashape reporta cuántas cámaras logró ubicar dentro del bloque. Es habitual no mirar ese número y avanzar directo a la nube densa, arrastrando el problema. Un proyecto sano suele alinear alrededor del noventa por ciento o más de las fotografías importadas; un porcentaje notablemente menor es señal de que algo falló antes: traslape, movimiento en la escena o imágenes de mala calidad.
Revisión de treinta segundos que ahorra horas: después de alinear, comprobar el error de reproyección en el reporte de procesamiento. Un valor por debajo de un pixel es la señal de que la geometría del bloque es sólida antes de invertir tiempo en los pasos siguientes.
Error 4: máscaras mal aplicadas o ausentes
Objetos en movimiento dentro del área fotografiada —vehículos, personas, ganado, incluso vegetación agitada por el viento— aparecen en distinta posición en cada fotografía y confunden el emparejamiento de puntos. Sin una máscara que los excluya, el algoritmo intenta triangular algo que no está quieto.
La solución no siempre es enmascarar cada imagen a mano: en la mayoría de los proyectos basta con identificar las zonas problemáticas después de una primera alineación de prueba y aplicar máscara solo ahí, en vez de a todo el conjunto de fotografías.
Error 5: marcar los puntos de control en pocas fotografías
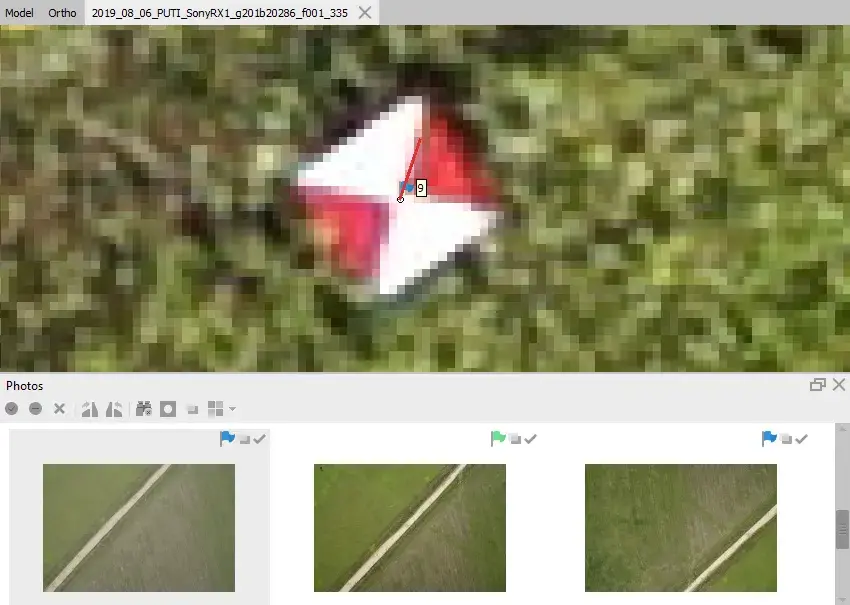
Un punto de control marcado en solo dos o tres imágenes le da al software muy poca información para ajustar bien su posición. La práctica recomendada es identificarlo manualmente en al menos cinco a siete fotografías de buena calidad, ampliando el zoom para marcarlo con precisión subpixel.
Después de marcar el control, un paso que se olvida con frecuencia es volver a optimizar las cámaras: el ajuste no se aplica solo, hay que ejecutarlo explícitamente para que el bloque se realinee considerando el nuevo control.
Error 6: ignorar la calibración de la cámara
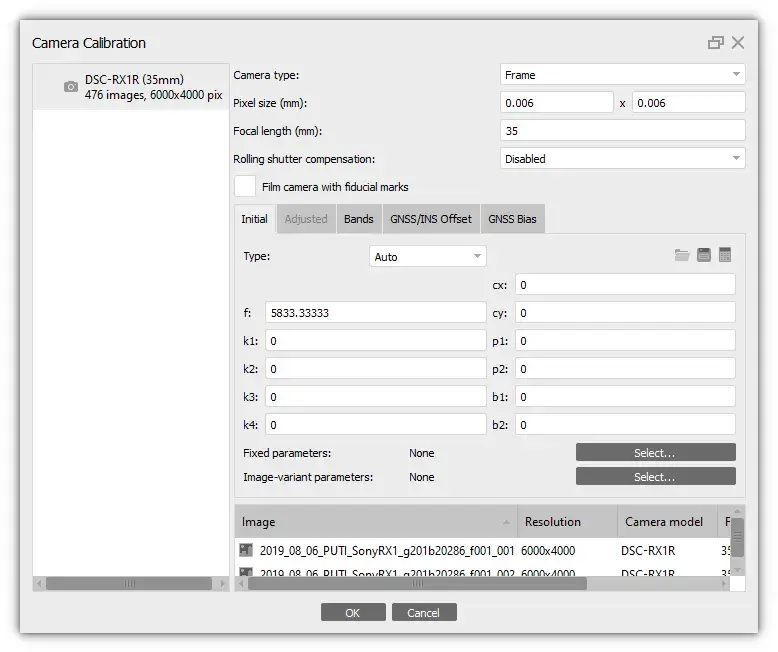
Metashape puede autocalibrar los parámetros del lente durante la alineación, y en la mayoría de los proyectos con buena cobertura y traslape esto funciona razonablemente bien. El problema aparece cuando se usó autoenfoque durante la captura, porque la distancia focal cambió entre fotografías y un solo modelo de cámara ya no describe a todas por igual.
Para proyectos donde la precisión importa —topografía, volumetría, cualquier cosa que alguien vaya a firmar— conviene fijar el enfoque antes de volar y, en trabajos de muy alta exigencia, partir de un perfil de calibración conocido en vez de depender solo de la autocalibración.
Error 7: filtrado de profundidad mal elegido
Al construir la nube densa, el filtrado de profundidad decide cuánto detalle fino se conserva contra cuánto ruido se elimina. Un filtrado demasiado suave deja ruido en superficies con poca textura; uno demasiado agresivo borra detalle real, sobre todo en bordes y estructuras delgadas.
No existe un valor único correcto: depende del tipo de superficie. Terrenos agrícolas o bancos de material toleran un filtrado más agresivo sin perder lo que importa; estructuras urbanas con detalle fino se benefician de uno más moderado, aceptando algo más de ruido a cambio de conservar geometría.
Error 8: exportar sin declarar el sistema de referencia correcto
El último error de esta lista es también el más silencioso, porque el modelo se ve perfecto en pantalla y el problema solo aparece cuando alguien más intenta superponerlo con otro plano. Si el sistema de coordenadas no se define explícitamente al exportar, o se exporta en un sistema distinto al que usa el resto del proyecto, todo el trabajo queda desplazado o simplemente incompatible.
Antes de exportar cualquier entregable conviene confirmar dos cosas: que el proyecto está georreferenciado con el sistema correcto, y que el código EPSG declarado en la exportación coincide con el que espera el software de destino, sea Civil 3D, un GIS o el cliente final.
Los ocho errores de un vistazo
| # | Error | Se detecta con |
|---|---|---|
| 1 | Traslape insuficiente | Huecos en nube dispersa |
| 2 | Horario de vuelo con sombras largas | Huecos alineados con zonas de sombra |
| 3 | No revisar cámaras alineadas | Porcentaje de alineación bajo |
| 4 | Objetos en movimiento sin máscara | Ruido localizado en zonas específicas |
| 5 | GCP marcados en pocas fotos | Residual alto en ese punto |
| 6 | Autoenfoque durante la captura | Error de reproyección elevado y disperso |
| 7 | Filtrado de profundidad mal elegido | Ruido excesivo o pérdida de detalle |
| 8 | Sistema de referencia no declarado | Desplazamiento al superponer con otro plano |