La respuesta corta
Un LiDAR de dron entrega millones de puntos, pero no sabe cuáles son suelo y cuáles son árbol, techo o ruido. Clasificar es asignar a cada punto una clase. El modelo digital de terreno (MDT) se construye solo con los puntos de suelo, así que un error de clasificación se convierte directamente en un error de terreno.
El flujo correcto tiene cuatro pasos: limpiar ruido, clasificar suelo, revisar a mano y verificar con puntos medidos. Saltarse la revisión manual es el error más caro.
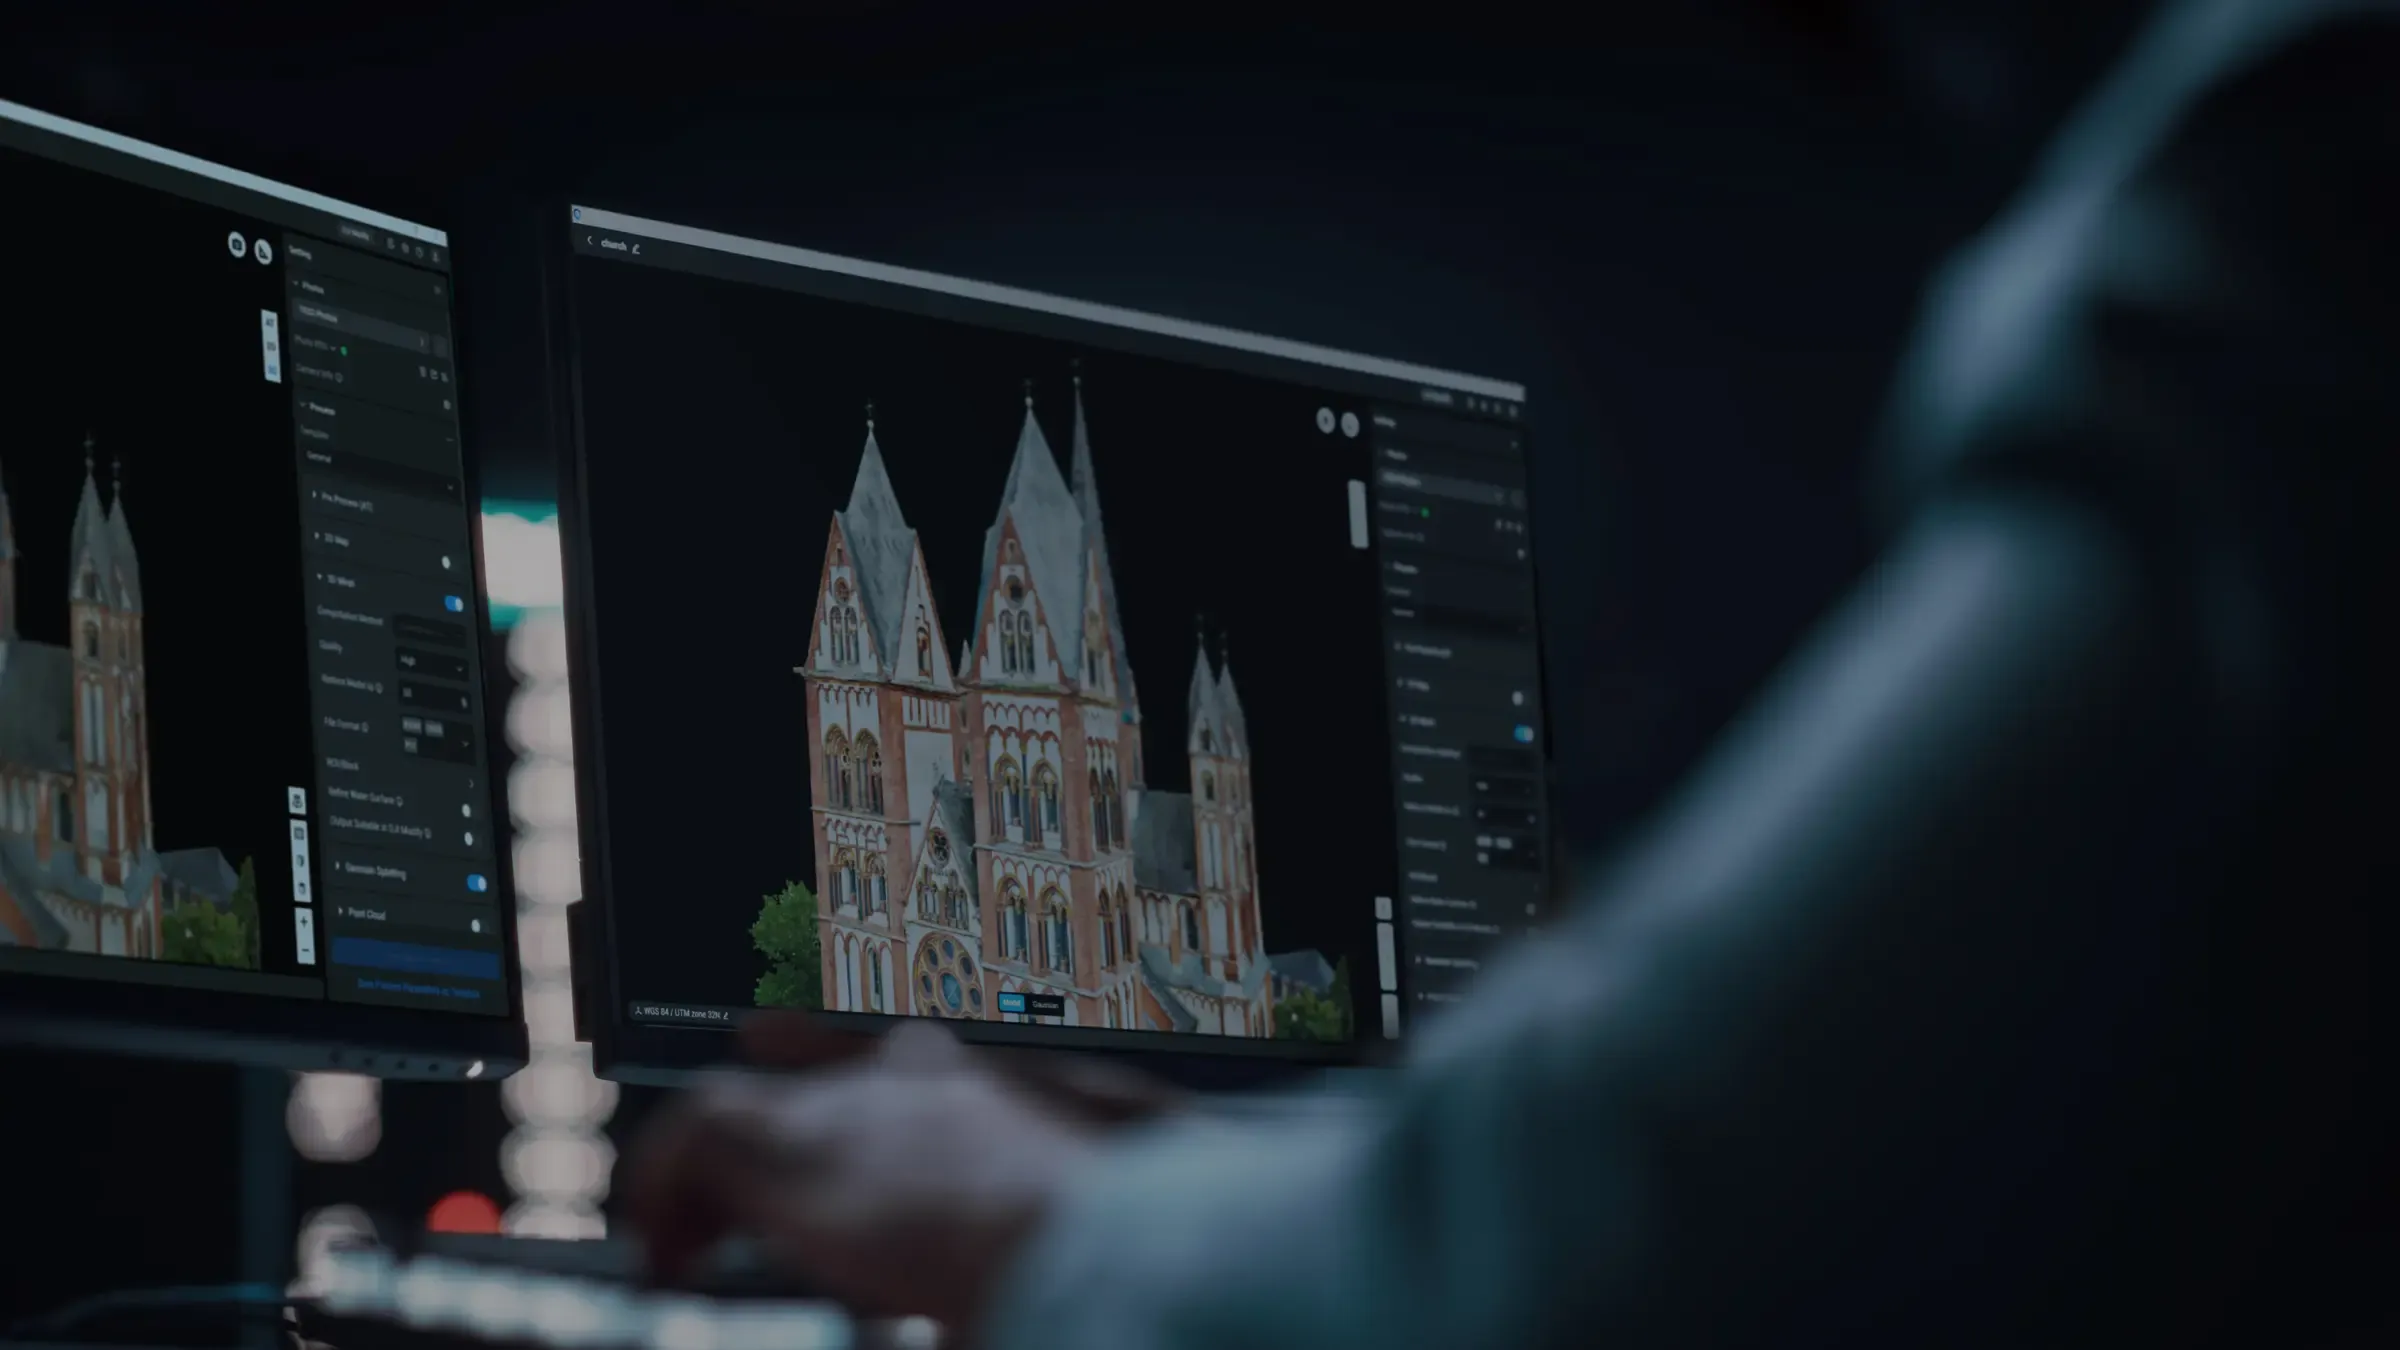
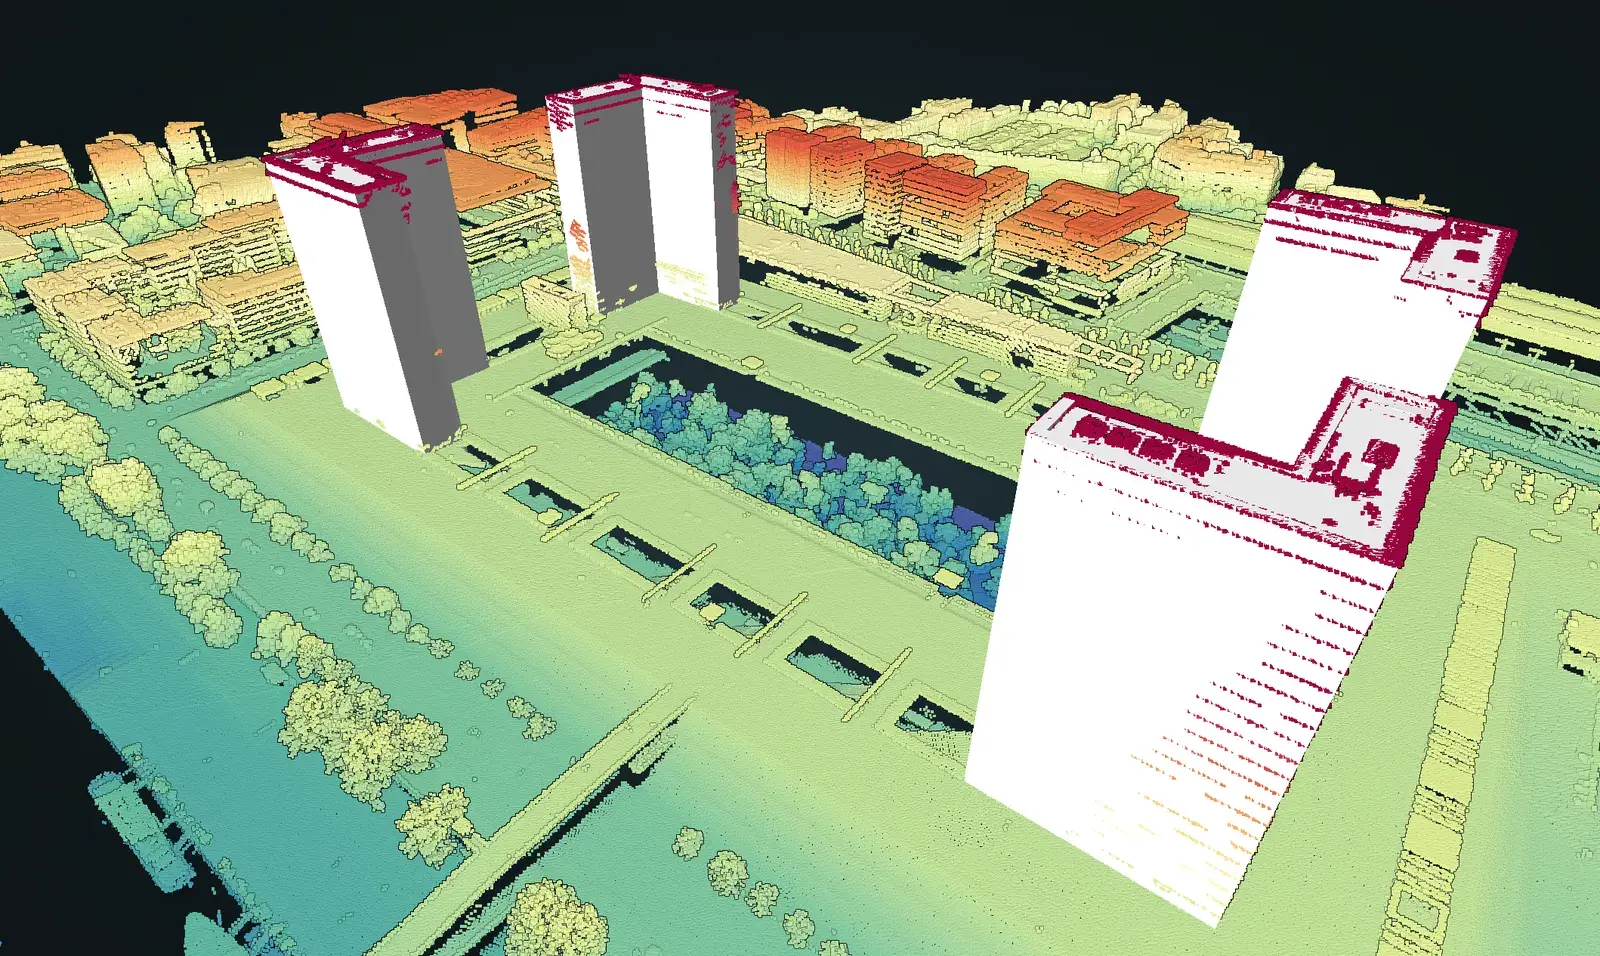
Visualización ilustrativa generada por GeoSpectral: cambia a «Clasificación» y luego a «Solo terreno (MDT)» para ver qué queda después de clasificar.
Las clases estándar (ASPRS LAS)
El formato LAS de la ASPRS define códigos de clase que todos los programas entienden. Los más usados en levantamientos:
| Código | Clase | Uso típico |
|---|---|---|
| 1 | Sin asignar | Puntos aún no clasificados |
| 2 | Suelo | Base del MDT |
| 3, 4, 5 | Vegetación baja, media y alta | Inventario forestal, derecho de vía |
| 6 | Edificación | Catastro, modelos urbanos |
| 7 | Punto bajo (ruido) | Se excluye |
| 9 | Agua | Cauces y cuerpos de agua |
| 13 a 16 | Cables, torres y aisladores | Líneas eléctricas |
| 17 | Tablero de puente | Infraestructura |
| 18 | Ruido alto | Se excluye |
Pide en tu contrato las clases que necesitas. «Nube clasificada» sin más detalle puede significar solo suelo y no suelo.
El flujo paso a paso
- Revisar la trayectoria y el ajuste entre pasadas. Si las franjas no coinciden, la clasificación hereda el error. DJI Terra hace la optimización de trayectoria para las Zenmuse L2 y L3.
- Eliminar ruido: puntos aislados muy por debajo (reflejos múltiples) o por encima (polvo, aves) del terreno.
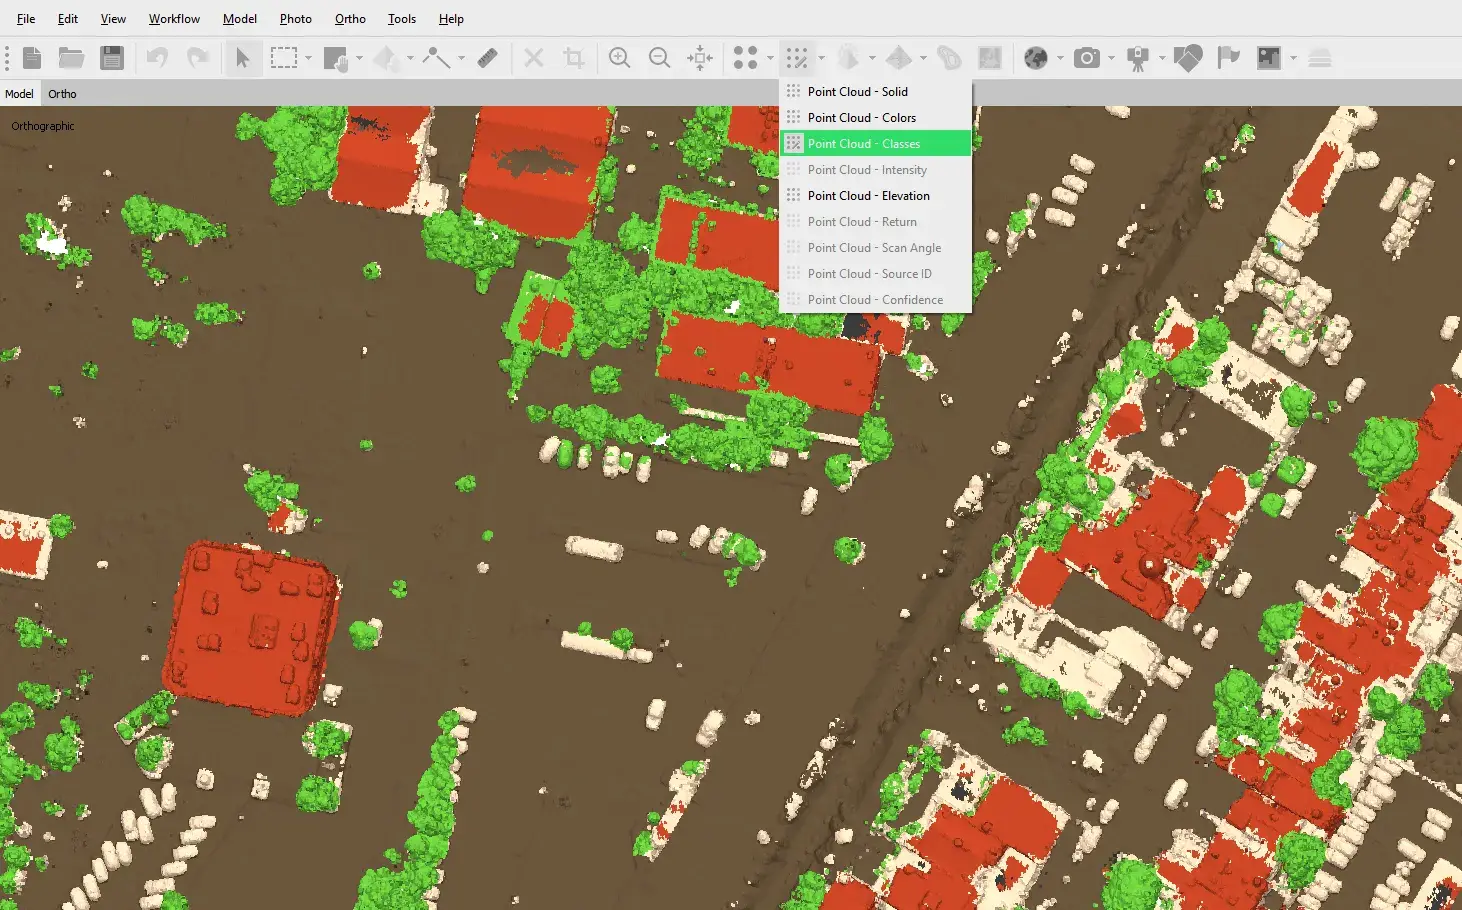
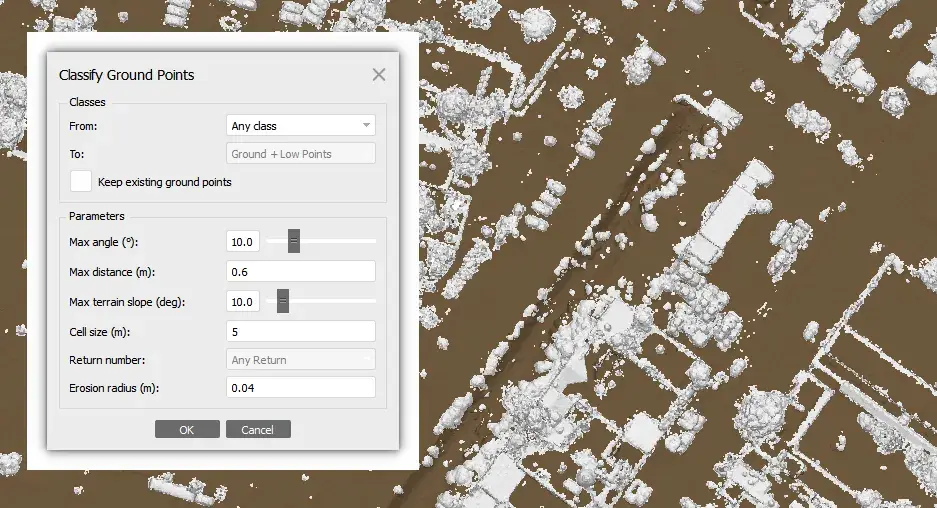
- Clasificar suelo con un algoritmo: los más comunes son la densificación progresiva de un TIN y la simulación de tela (CSF). Sus parámetros (tamaño de celda, pendiente máxima, distancia de iteración) deben ajustarse al terreno: lo que funciona en planicie falla en ladera.
- Clasificar lo demás: vegetación por altura sobre el suelo, edificaciones, agua o cables, según el proyecto.
- Revisión manual por perfiles: recorrer el área con cortes transversales y corregir puntos mal asignados, sobre todo en bordes de taludes, bajo vegetación densa y alrededor de estructuras.
- Generar el MDT solo con la clase 2, y revisarlo con un sombreado del relieve, donde los errores saltan a la vista.
Errores típicos y cómo detectarlos
| Error | Cómo se ve | Causa |
|---|---|---|
| Vegetación baja como suelo | Terreno «rugoso» o con bultos en pastizales | Parámetros muy permisivos |
| Bordes de talud recortados | Taludes redondeados o crestas que desaparecen | Parámetros muy estrictos en pendientes |
| Huecos bajo vegetación densa | Zonas interpoladas planas | Pocos pulsos llegaron al suelo |
| Ruido bajo no filtrado | Pozos puntiagudos en el MDT | Reflejos múltiples sin limpiar |
| Franjas desalineadas | Escalones repetidos en la dirección de vuelo | Trayectoria o calibración deficiente |
La prueba más rápida: un sombreado del MDT con el sol bajo. Las franjas, los pozos y los bultos que no se ven en la nube aparecen de inmediato.
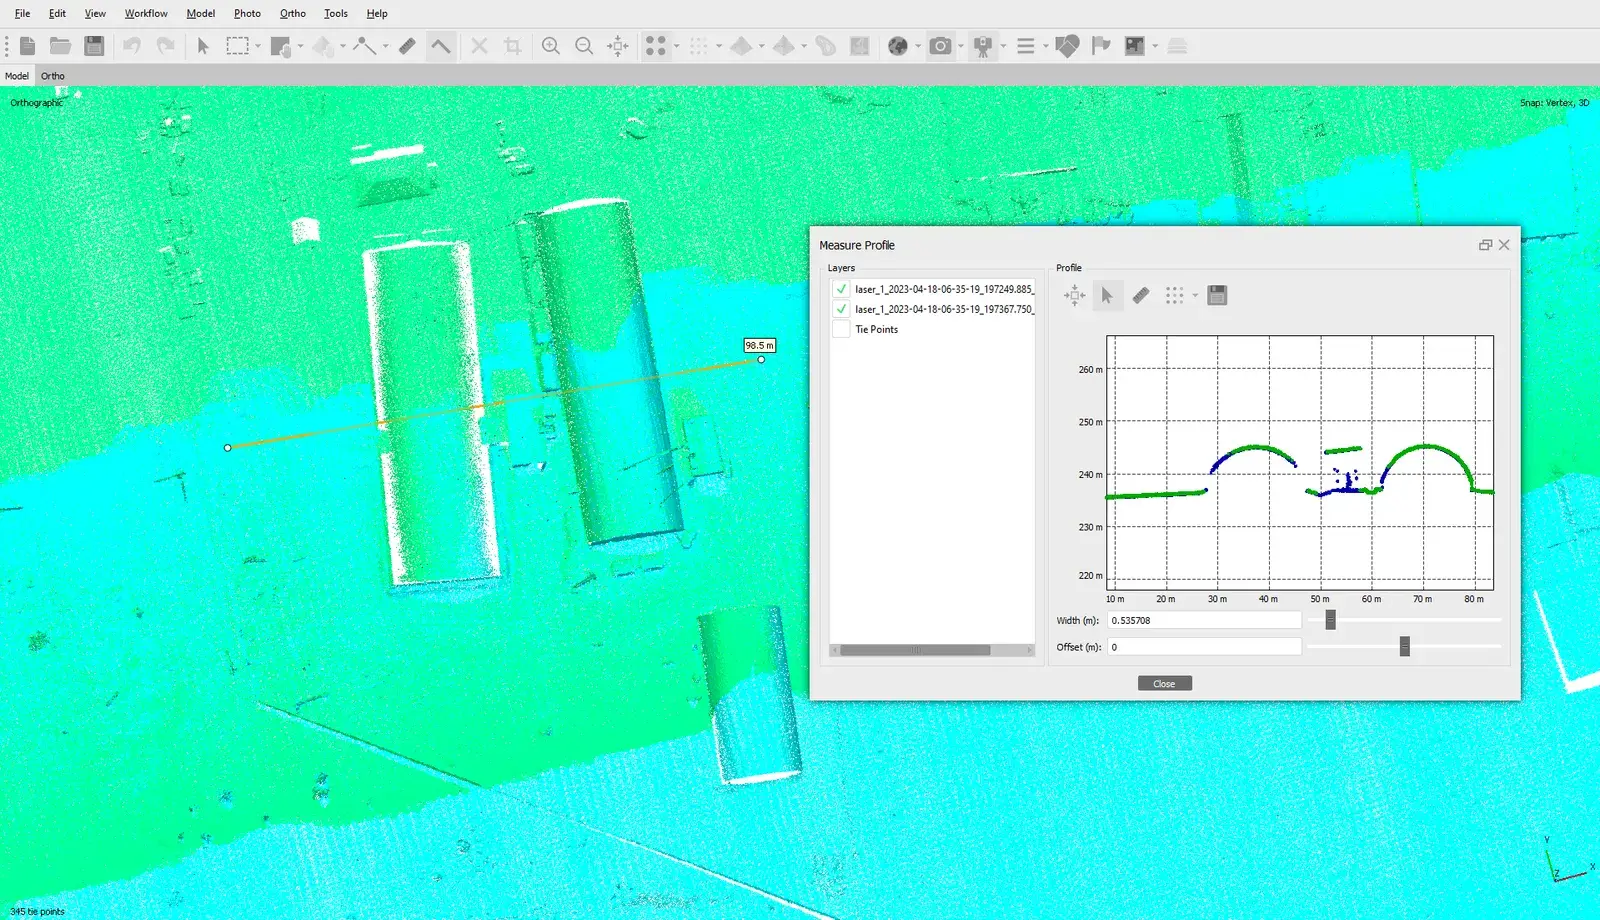
Cómo demostrar que el MDT es confiable
La apariencia no demuestra exactitud. Mide puntos de verificación independientes con GNSS en dos tipos de cobertura: terreno abierto, donde se evalúa el sensor y el ajuste, y bajo vegetación, donde se evalúa la clasificación. Reporta el error de cada grupo por separado. El método de reporte y el número de puntos se explican en cuántos puntos de control necesitas.
Si todavía no decides entre LiDAR y fotogrametría para tu proyecto, empieza por fotogrametría o LiDAR. Para el software, revisa DJI Terra o Metashape.
Herramientas habituales
- DJI Terra: trayectoria, filtrado de ruido y clasificación de suelo para LiDAR de DJI.
- CloudCompare: gratuito, con el filtro de simulación de tela (CSF) y buenas herramientas de corte y revisión.
- Software especializado de LiDAR: para producción a gran escala, con clasificación avanzada y edición por perfiles.
- Software de CAD y diseño: para convertir el MDT en superficies, curvas y secciones; mira curvas de nivel.
Decisiones de vuelo que facilitan la clasificación
- Densidad de puntos suficiente: bajo vegetación, más pulsos por metro cuadrado aumentan la probabilidad de llegar al suelo. Se logra con menor altura, menor velocidad o más traslape entre franjas.
- Retornos múltiples: configura el sensor para registrar varios retornos por pulso; los últimos son los que más probablemente tocan el suelo.
- Franjas cruzadas en zonas de vegetación densa o relieve fuerte, para ver el suelo desde más ángulos.
- Temporada: cuando es posible, vuela en época de menor follaje.
- Puntos de verificación planeados desde el inicio, en abierto y bajo vegetación.
Qué pedir en el entregable
| Entregable | Formato habitual |
|---|---|
| Nube clasificada | LAS o LAZ, con las clases acordadas |
| MDT | GeoTIFF con resolución definida |
| Curvas de nivel | DWG, DXF o SHP con el intervalo acordado |
| Reporte de calidad | Error por grupo de puntos de verificación, sistema de referencia y método |