La respuesta corta
| RTK | PPK | |
|---|---|---|
| Cuándo corrige | Durante el vuelo | Después del vuelo, en procesamiento |
| Qué necesita | Enlace continuo con una base o red (radio o internet móvil) | Datos crudos del dron y de una base que haya registrado al mismo tiempo |
| Resultado | Coordenadas corregidas listas al aterrizar | Coordenadas corregidas tras unos minutos de cálculo |
| Punto débil | Pérdidas de enlace dejan fotos sin corrección fija | Requiere un paso más y datos de base compatibles |
| Ideal para | Sitios con buena cobertura o base propia con radio | Sitios remotos, sin señal, o como respaldo de calidad |
Los dos llegan a precisiones centimétricas de posición de cámara cuando funcionan bien. La diferencia está en qué tan seguido funcionan bien en tu terreno.
Cómo funciona cada uno
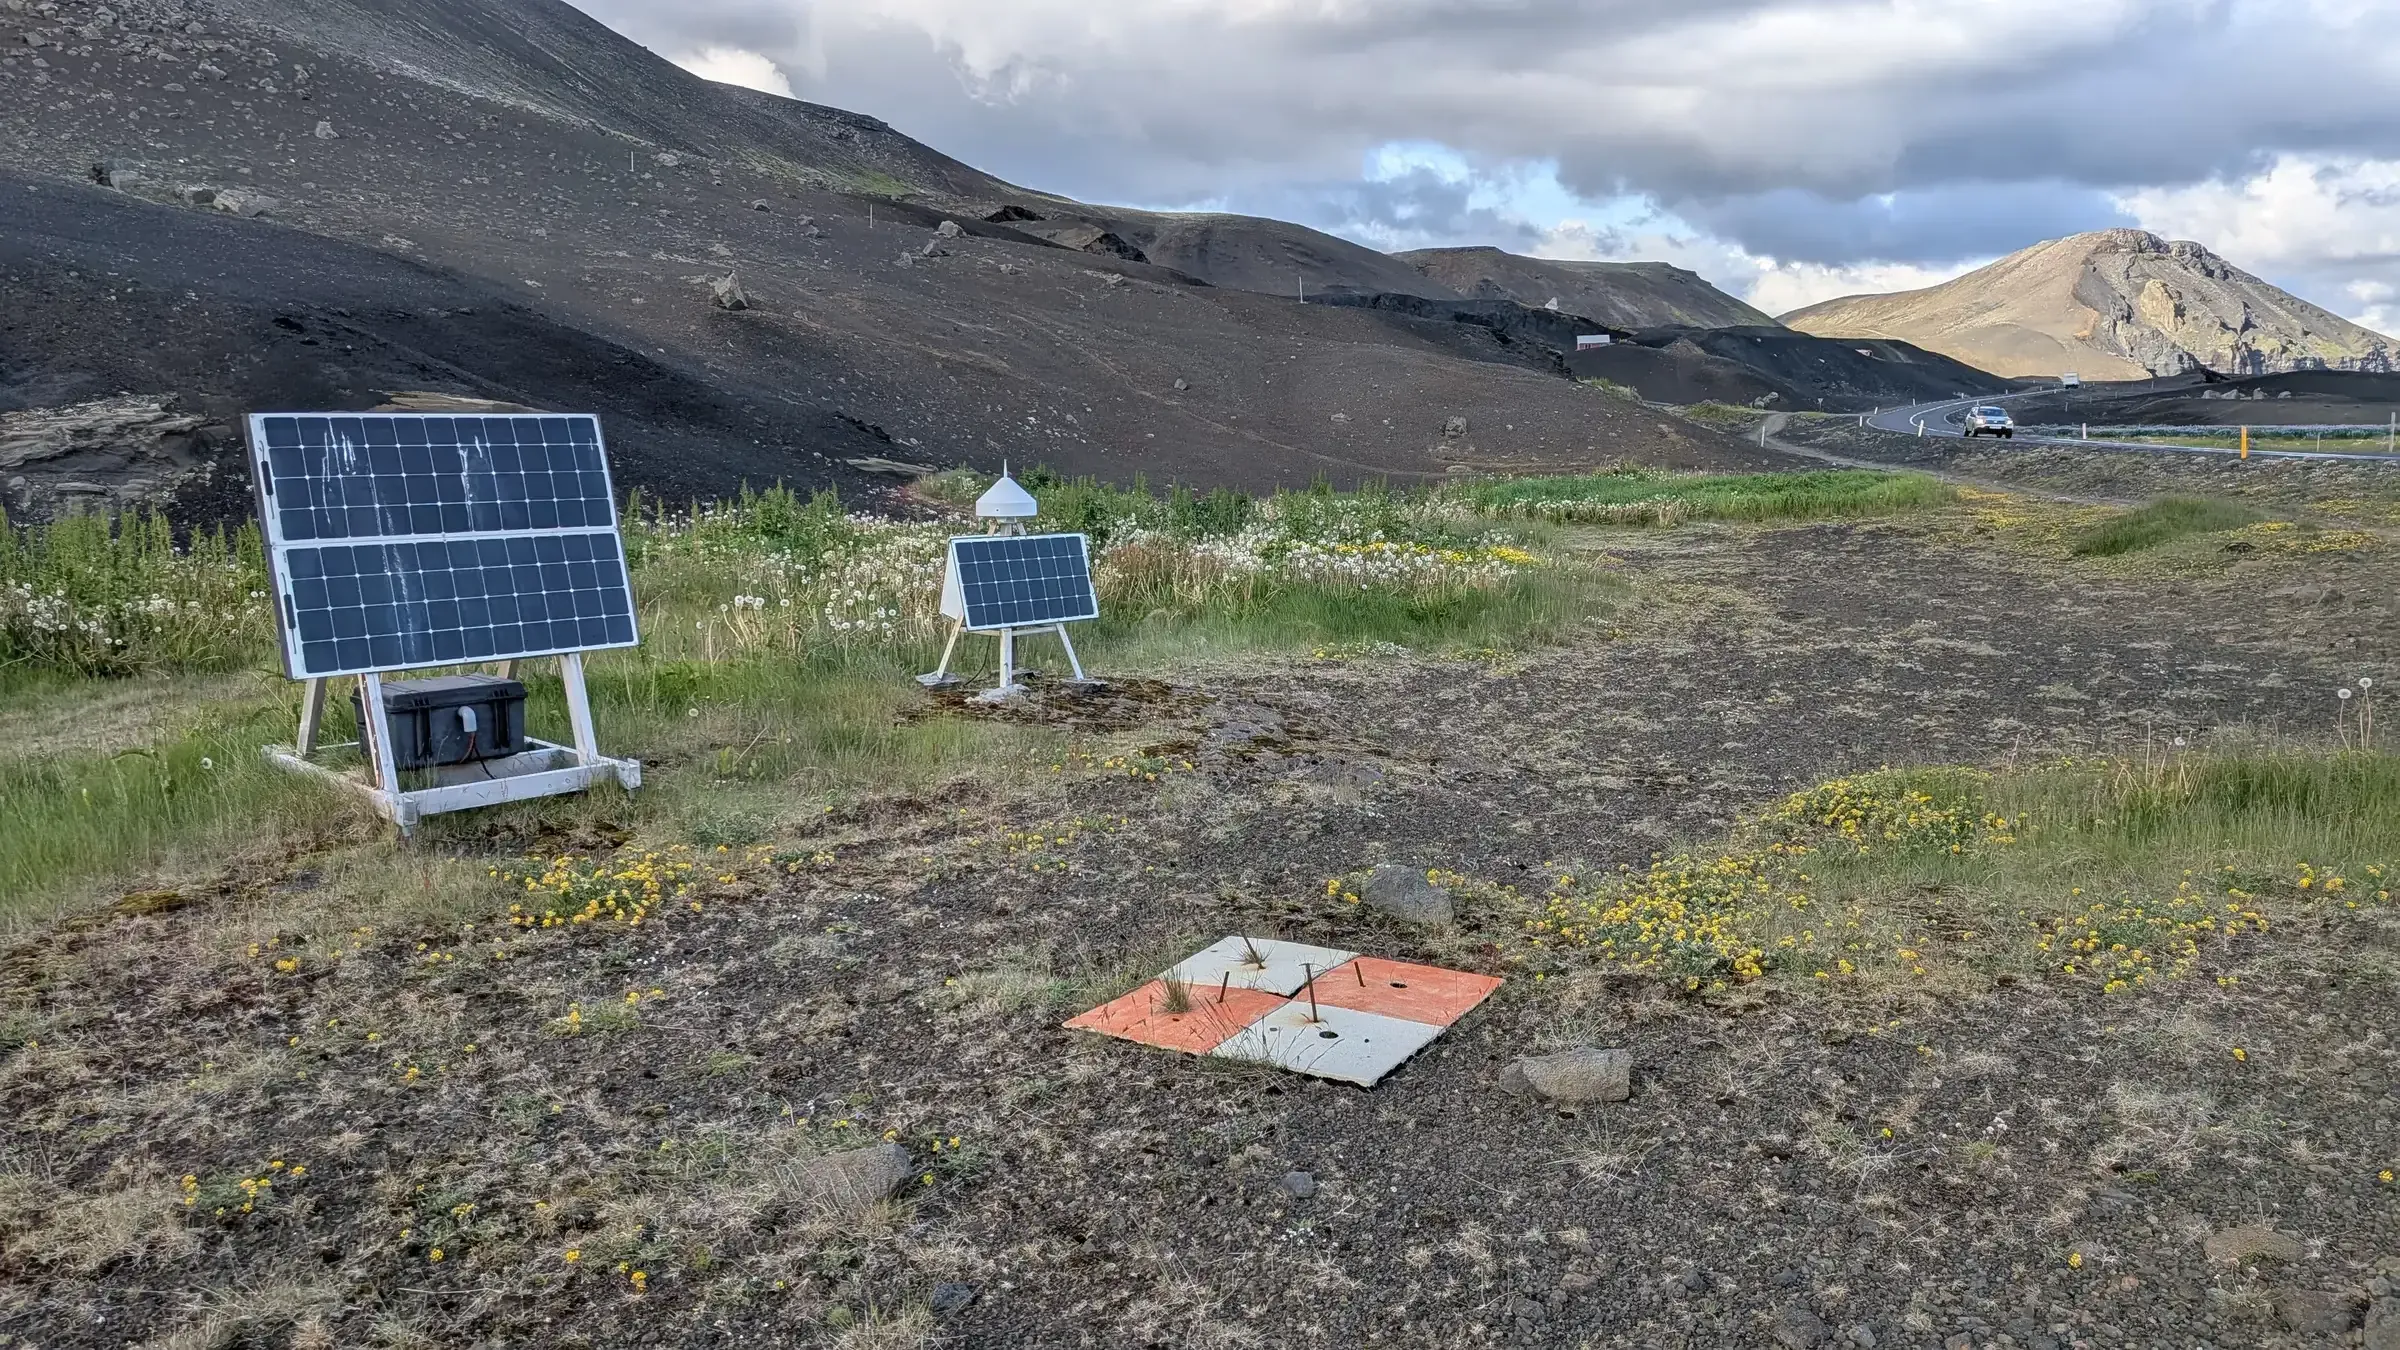
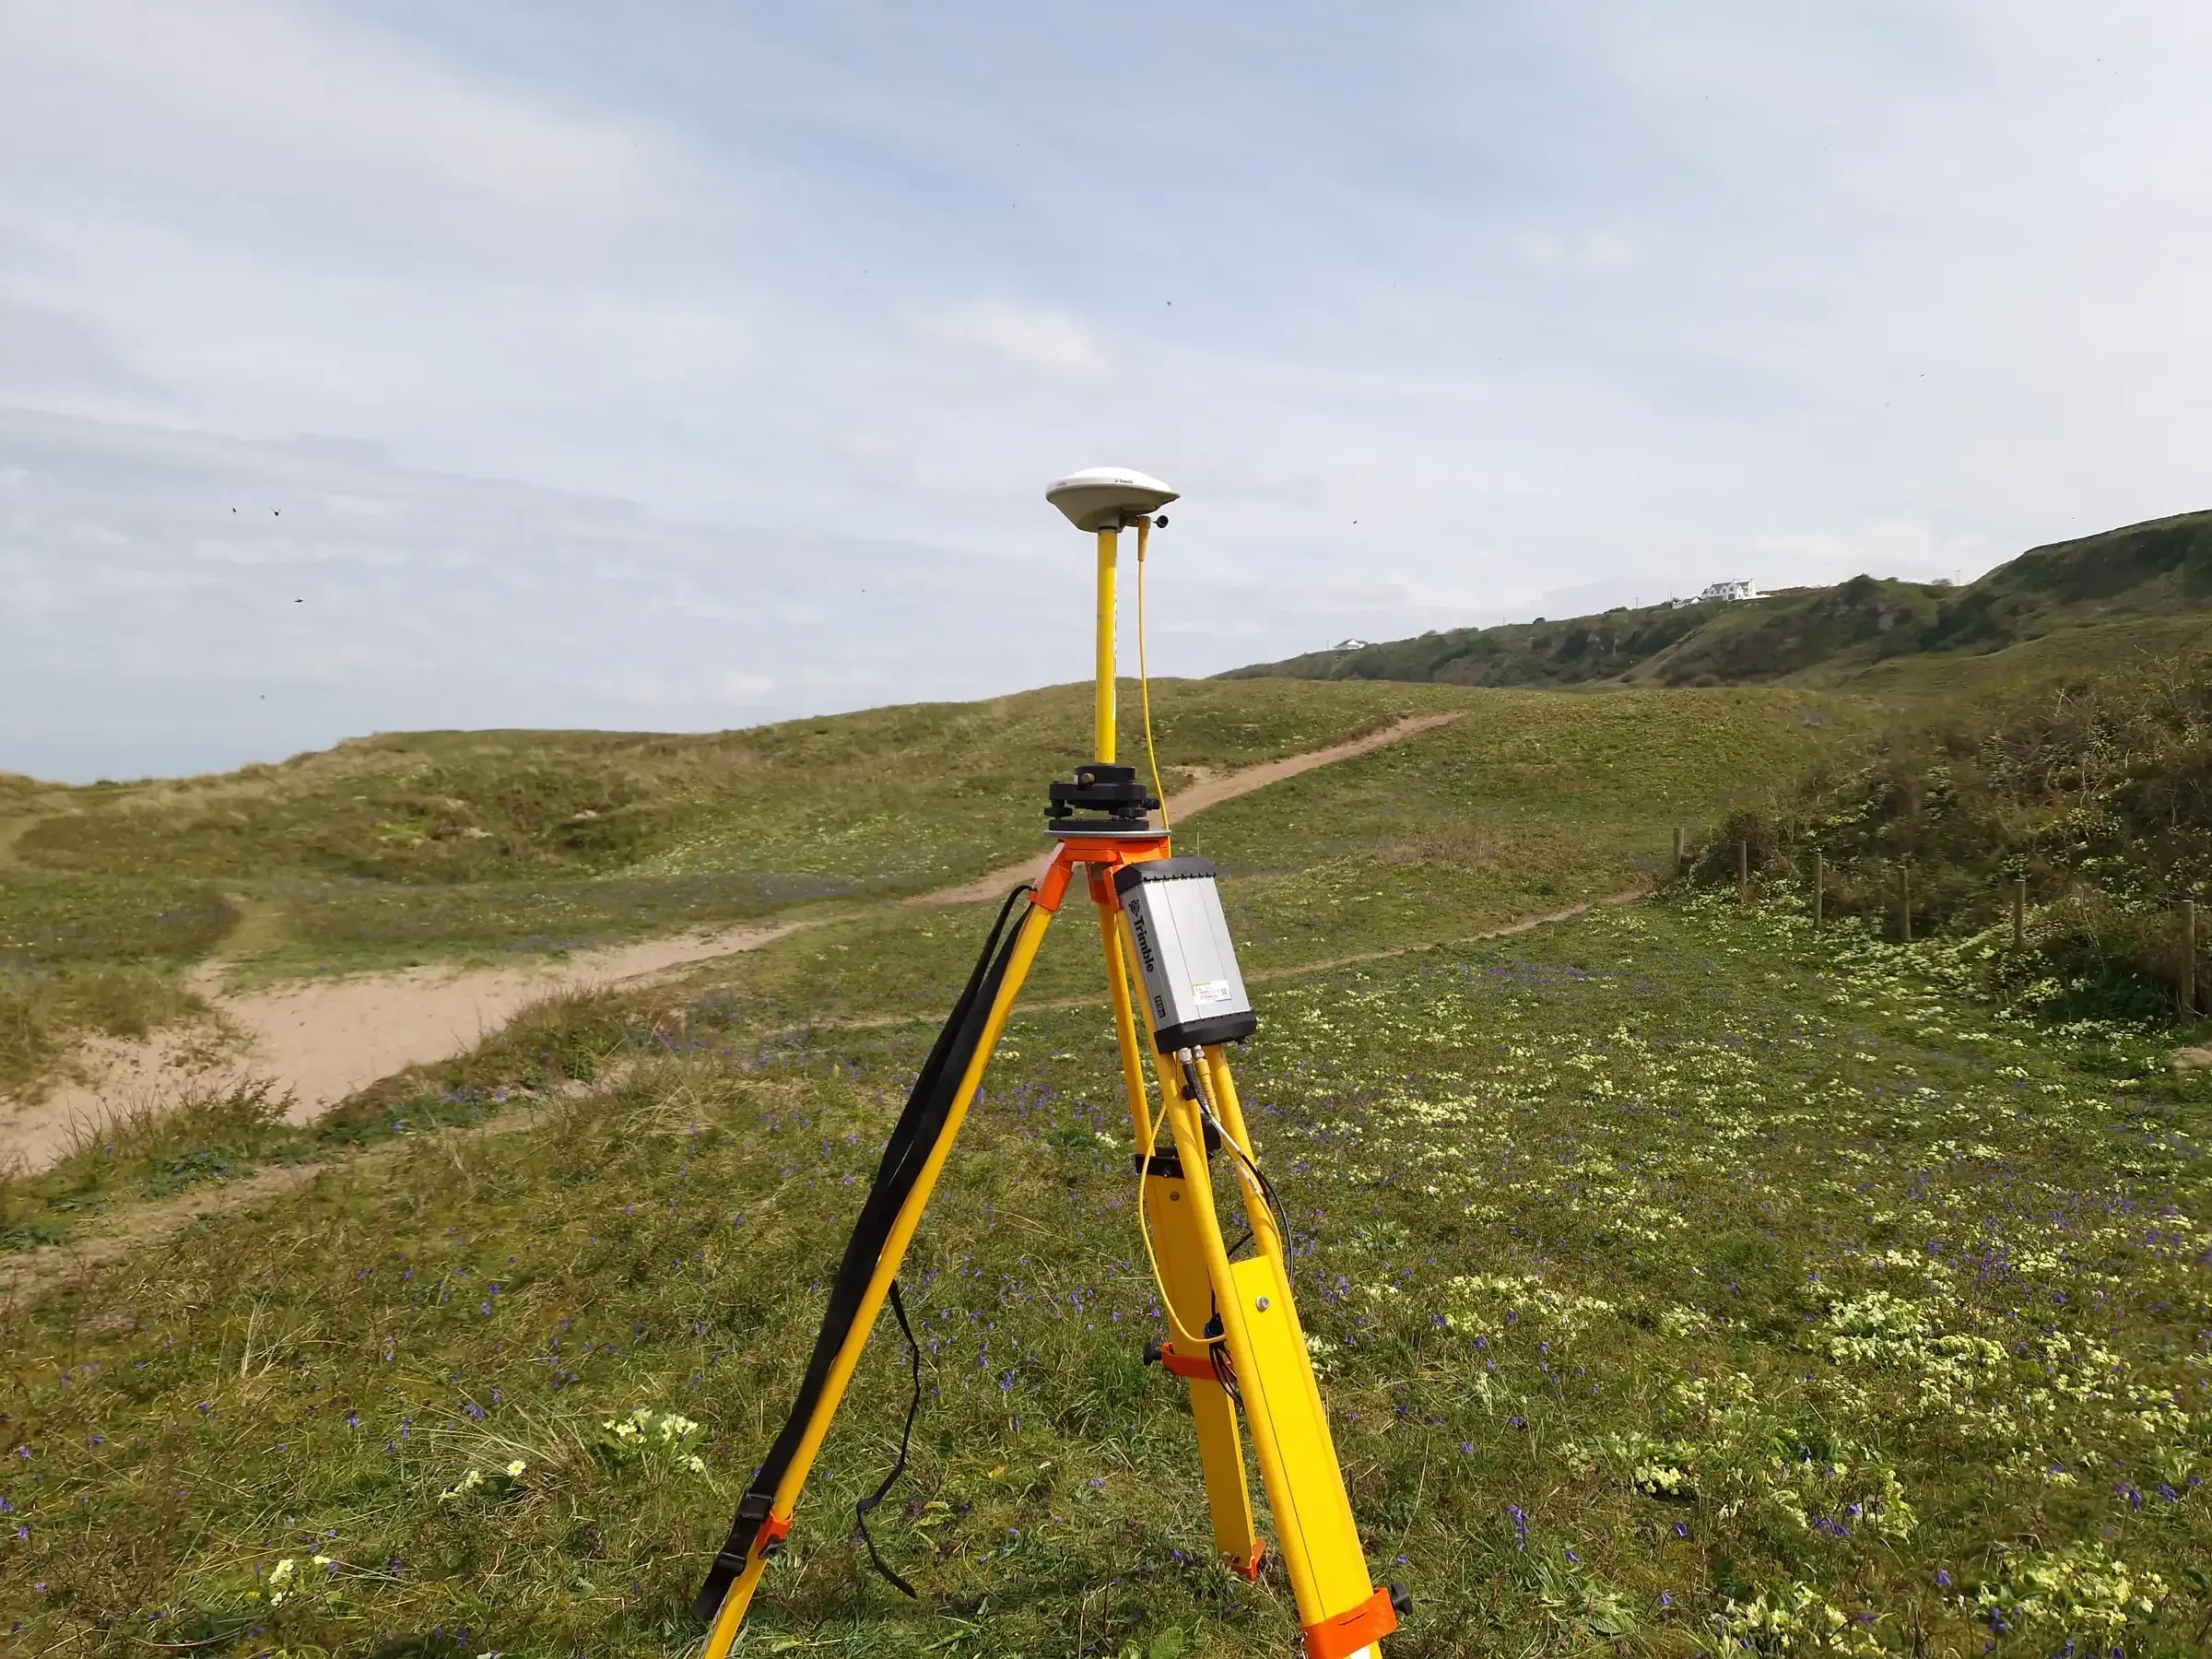
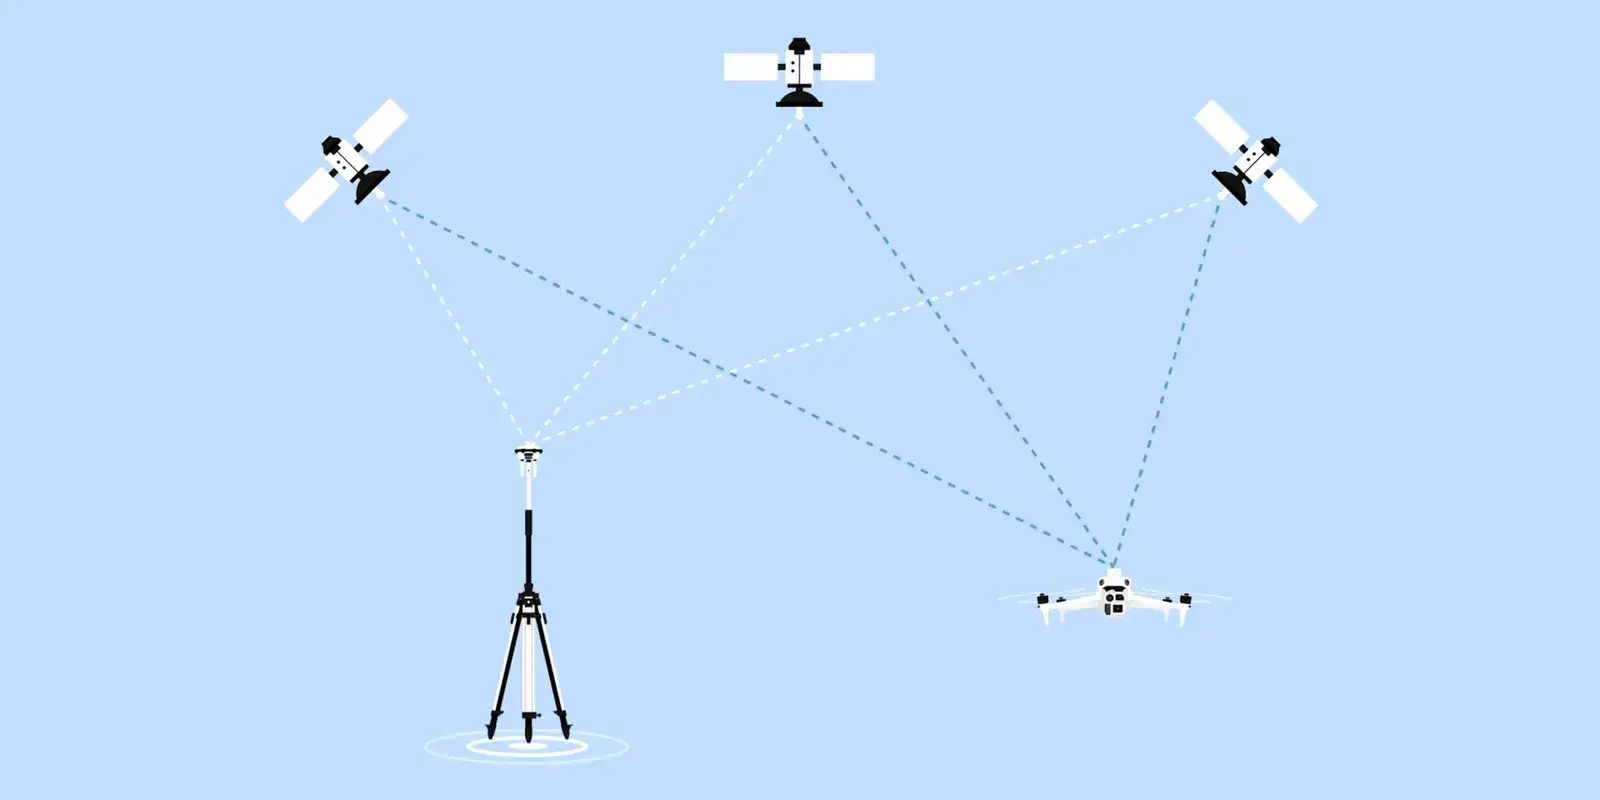
RTK (cinemático en tiempo real). Una base GNSS de coordenadas conocidas, o una red de estaciones, calcula las correcciones y las envía al dron mientras vuela. El dron etiqueta cada foto con su posición corregida. Las correcciones llegan por radio desde una base propia, como la D-RTK 3, o por internet móvil desde un servicio NTRIP.
PPK (cinemático posprocesado). El dron registra sus observaciones GNSS crudas. Una base registra al mismo tiempo. Al terminar, un software combina ambos registros y recalcula la trayectoria con la mejor solución posible, hacia adelante y hacia atrás en el tiempo. La base puede ser propia o una estación de la Red Geodésica Nacional Activa del INEGI.
Lo que falla en campo mexicano
- Cobertura celular irregular: en minas, ranchos, sierras y costas, el RTK por red simplemente no llega o se corta.
- Obstrucciones: taludes, cañadas y estructuras metálicas cortan el enlace de radio con la base.
- Distancia a la red: si la estación de referencia más cercana está lejos, la precisión baja con la distancia (el término «ppm» de las fichas).
- Marco de referencia: si la base o la red trabajan en un marco distinto al del proyecto, todo el levantamiento queda desplazado aunque sea «RTK fijo». Revisa sistemas de referencia en México.
- Base mal amarrada: una base propia sin coordenada conocida da un levantamiento consistente por dentro pero desplazado por fuera.
La señal que hay que vigilar: el porcentaje de fotos con solución «fija». Si baja durante el vuelo, el RTK ya no está garantizando la precisión de esas fotos, aunque el dron siga volando sin problema.
Cuál conviene según el proyecto
| Situación | Recomendación |
|---|---|
| Obra urbana con buena señal celular | RTK por red, con registro para PPK de respaldo |
| Mina, rancho o sierra sin cobertura | Base propia con radio (RTK) o PPK con base propia |
| Corredores largos | PPK con bases a lo largo del trazo o estaciones RGNA cercanas |
| Varios drones en el mismo sitio | Una base propia para todos |
| Proyecto con requisito legal | Cualquiera de los dos, más puntos de verificación independientes |
El flujo que recomendamos
- Define el sistema de referencia del proyecto antes de salir.
- Amarra la base a una coordenada conocida o a la RGNA.
- Vuela con RTK cuando haya enlace, y activa siempre el registro de observaciones para PPK.
- Revisa al aterrizar el porcentaje de fotos con solución fija.
- Si hubo cortes, procesa con PPK las fotos sin solución fija o toda la misión.
- Verifica con puntos independientes: ni RTK ni PPK sustituyen la verificación. Cuántos usar está en cuántos puntos de control necesitas.
Cómo leer la precisión de las fichas
Las fichas suelen expresar la precisión RTK como «1 cm + 1 ppm» en horizontal y «1.5 cm + 1 ppm» en vertical. El primer término es fijo; el segundo crece con la distancia a la base: 1 ppm es 1 mm por kilómetro. A 10 km de la base, se suman 10 mm. Por eso una red con estaciones lejanas da peor resultado que una base propia colocada en el sitio.
Además, esa cifra describe la posición de la antena del dron, no la del producto final. El error del ortomosaico o del modelo depende también de la cámara, del GSD, de la sincronía entre foto y posición y del procesamiento. Lo explicamos en GCP, RTK, PPK y GSD.
Qué equipo necesita cada método
| Componente | RTK por red | RTK con base propia | PPK |
|---|---|---|---|
| Dron con módulo GNSS RTK | Sí | Sí | Sí (debe registrar observaciones crudas) |
| Base GNSS | No | Sí | Propia o estación de referencia |
| Internet móvil en campo | Sí | No | No |
| Suscripción de correcciones | Normalmente sí | No | No |
| Software de posproceso | Opcional (respaldo) | Opcional (respaldo) | Sí |
Errores frecuentes
- Confiar en «RTK fijo» sin revisar el marco de la red o de la base.
- No registrar observaciones para PPK y quedarse sin respaldo cuando se corta el enlace.
- Mover la base entre vuelos del mismo proyecto.
- Olvidar la altura de antena de la base, lo que desplaza todo el levantamiento en vertical.
- Base demasiado lejos del área de trabajo, con el error ppm creciendo sin que nadie lo note.